Артикул: 523-511
Модель: ЯБИ-97(8Т)
Секция: Дополнительная
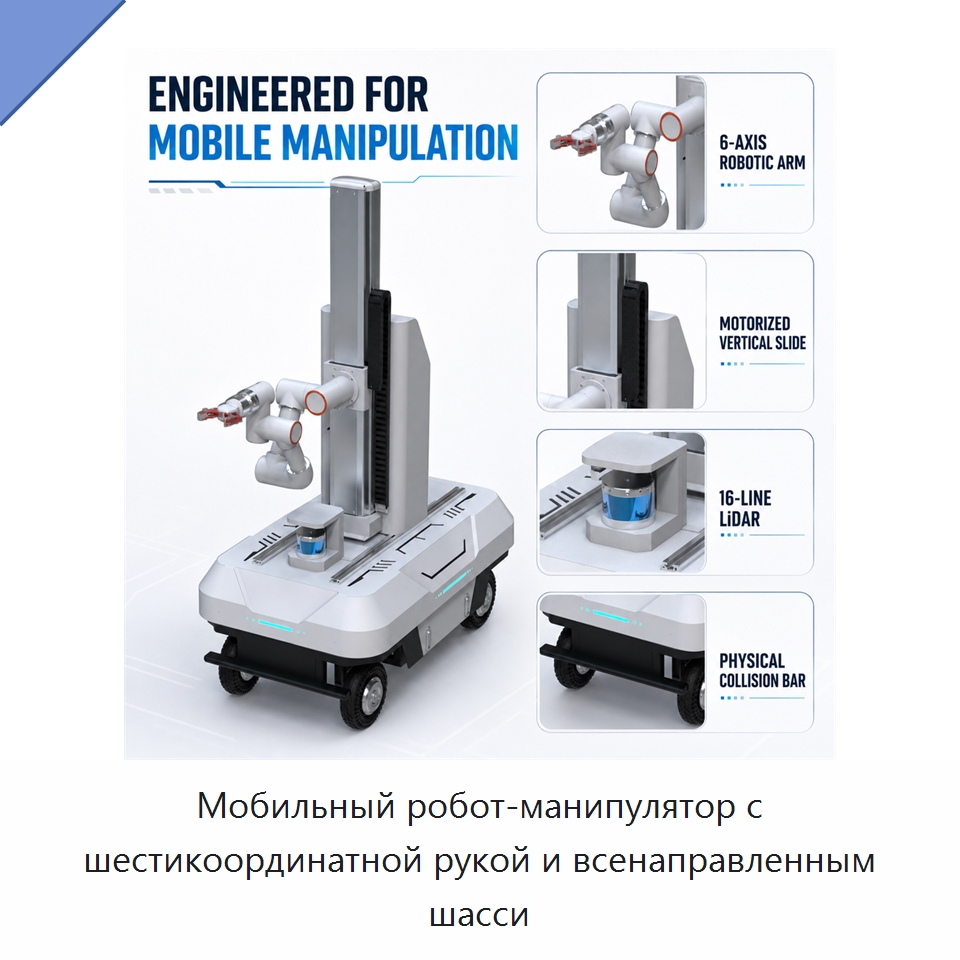
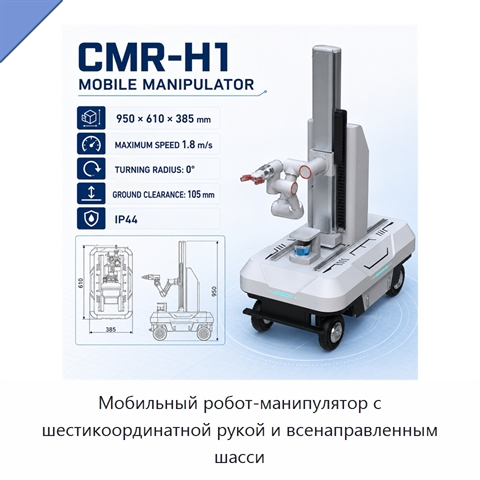
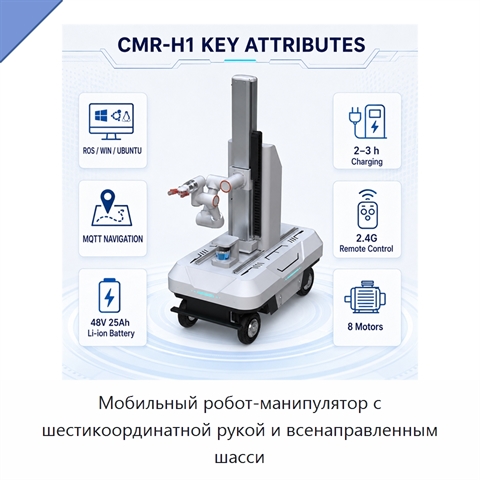
Мобильный робот-манипулятор с шестикоординатной рукой и всенаправленным шасси
Мобильная роботизированная платформа объединяет навигационную систему, вертикальный подъемник с моторным приводом и роботизированную руку. Четырехколесная ходовая часть позволяет перемещаться вбок, по диагонали и разворачиваться на месте. Такая конструкция поддерживает движение в узких проходах и компактных рабочих ячейках. Навигация обеспечивает планирование маршрутов по карте и динамический обход препятствий без стационарных направляющих. Подъемник с ходом 1 м расширяет рабочую зону по высоте. Рука может достигать нескольких уровней по высоте, что позволяет настраивать операции для разных объектов и рабочих точек. Программное управление объединяет навигацию, движение и подключение периферийных устройств. Платформа поддерживает настройку путей захвата и перемещения объектов, а также робототехнические исследования и проекты гибкой автоматизации.
Задать вопрос Искать на Baidu
Какую задачу решает мобильный робот-манипулятор
Мобильный робот-манипулятор предназначен для перемещения материалов между стеллажами, конвейерами и рабочими станциями, отбора объектов, обслуживания станков, а также загрузки и разгрузки шкафов.
Характеристики ЯБИ-97(8Т)
Модель (по базе 91Т)ЯБИ-97(8Т)
Габариты (Д × Ш × В)950 × 610 × 385 мм
Мощность(Вт)2000 Вт
Напряжение48 В
Мобильный робот-манипулятор - гибкость поставки.
Каждый проект имеет свои особенности, и мы это учитываем. Именно поэтому по запросу мы уточним у производителя, возможна ли корректировка технических характеристик, типоразмеров и комплектации ЯБИ-97(8Т) под условия применения (руками первого изготовителя или собственного производства в России).
Каждый проект имеет свои особенности, и мы это учитываем. Именно поэтому по запросу мы уточним у производителя, возможна ли корректировка технических характеристик, типоразмеров и комплектации ЯБИ-97(8Т) под условия применения (руками первого изготовителя или собственного производства в России).
Дата последней сверки данных: 26.09.26
Производитель и характеристики проверены.
Люди, которые искали Мобильный робот-манипулятор, также смотрели:
 +5 фото
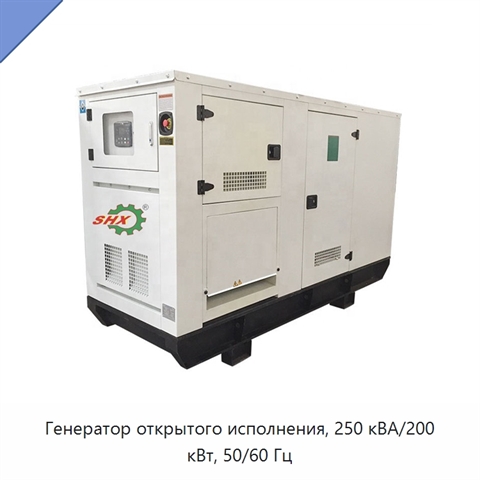
Генератор открытого исполнения, 250 кВА/200 кВт, 50/60 Гц
Модель: ПБУ-59(7К)
Генератор выполнен в открытом исполнении и имеет мощность 250 кВА и 200 кВт. Рабочая частота составляет 50/60 Гц. Для охлаждения используется водяная система. Номинальный ток равен 1535 А, а номинальное напряжение — 230/400 В. Система запуска предусматривает электрический запуск от постоянного тока
 +5 фото
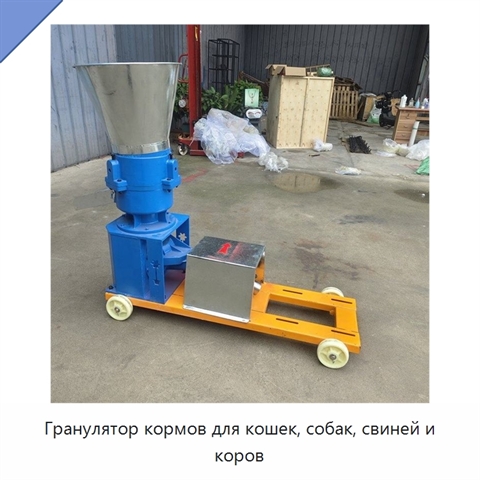
Гранулятор кормов для кошек, собак, свиней и коров
Модель: ДЛУ-47(8А)
Гранулятор кормов перерабатывает кукурузу, соевый шрот, солому и рисовую шелуху: после измельчения сырьё непосредственно прессуется в гранулы. Для оборудования предусмотрены исполнения с моделями 125, 150, 160, 180, 210, 230, 260, 280, 300, 400 и 500. Производительность моделей составляет соответств
 +5 фото
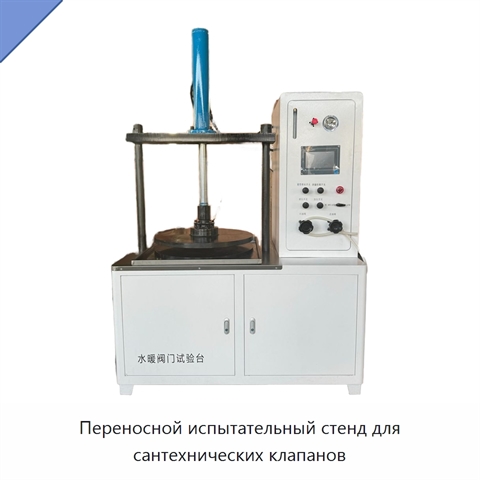
Переносной испытательный стенд для сантехнических клапанов
Модель: РМЮ-89(5С)
Переносной испытательный стенд предназначен для гидравлических и электронных испытаний сантехнических клапанов. Изделие выполнено как оборудование для проверочных операций, а переносное исполнение позволяет перемещать стенд к месту проведения работ. По типу стенд является тестером твёрдости. Электро
 +4 фото
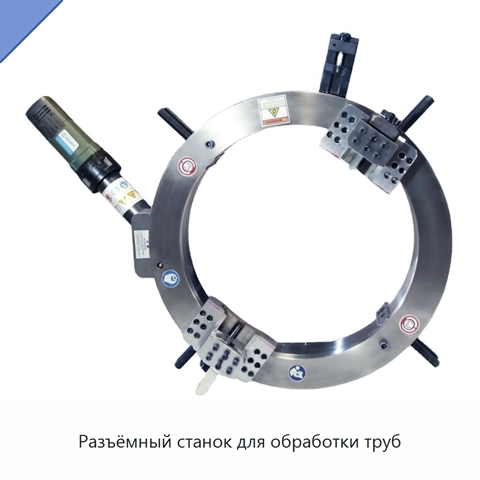
Разъёмный станок для обработки труб
Модель: АПШ-51(4М)
Станок выполнен в разъёмной конструкции и рассчитан на трубы размером 80–230. Он работает в полуавтоматическом режиме и оснащён двигателем. Номинальная мощность составляет 2,2 кВт, напряжение — 380 В.