

Артикул: 385-739
Модель: ЯДЯ-25(7Р)
Секция: Дополнительная
Эргономичный пневматический манипулятор с силовой поддержкой для грузов 50–300 кг
Интеллектуальная система полной подвески выполняет балансировку массы одним нажатием кнопки и обеспечивает режим невесомости при минимальном усилии оператора. Модульная конструкция имеет компактное исполнение, упрощает монтаж, демонтаж и перенос изделия. Встроенное пневматическое и электрическое управление обеспечивает стабильную работу и низкий уровень шума. Защита от разрыва пневмолинии, противоскользящий тормоз и система защиты от ошибочных действий повышают безопасность. Зажим сохраняет фиксацию даже при повреждении воздушной трубки, а аварийная остановка дополняет защитные функции. Доступны фиксированное, подвесное и мобильное исполнения, а также исполнение с Т-образной направляющей. Конструкция допускает настройку пролета, высоты подъема, захвата и способа монтажа. Она отличается малой деформацией, высокой жесткостью и выраженной устойчивостью к кручению. Складное исполнение экономит пространство и позволяет проходить под рычагом, когда манипулятор не используется. Изделие обеспечивает гибкое перемещение и требует небольшого объема обслуживания.
Задать вопрос Искать на Baidu
Какую задачу решает пневматический манипулятор с силовой поддержкой
Пневматический манипулятор с силовой поддержкой применяют для сборки, погрузки и разгрузки, перемещения, паллетирования и затяжки на сборочных и погрузочно-разгрузочных линиях.
Характеристики ЯДЯ-25(7Р)
Модель (по базе 91Т)ЯДЯ-25(7Р)
Габариты (Д×Ш×В)800 × 800 × 2 500 мм
Горизонтальный ход (мм)1 000–5 000 мм
Вертикальный ход (мм)500–3 000 мм
Масса100 кг
Пневматический манипулятор с силовой поддержкой - гибкость поставки.
Мы учитываем, что каждый проект индивидуален. В связи с этим по запросу мы уточним, возможна ли донастройка технических характеристик, типоразмеров и комплектации ЯДЯ-25(7Р) под ваши требования (усилиями первого изготовителя или собственного завода в России).
Мы учитываем, что каждый проект индивидуален. В связи с этим по запросу мы уточним, возможна ли донастройка технических характеристик, типоразмеров и комплектации ЯДЯ-25(7Р) под ваши требования (усилиями первого изготовителя или собственного завода в России).
Дата последней сверки данных: 19.09.26
Производитель и характеристики проверены.
Люди, которые искали Пневматический манипулятор с силовой поддержкой, также смотрели:
 +4 фото
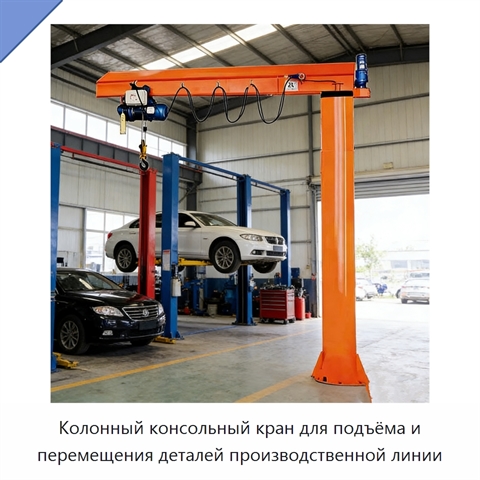
Колонный консольный кран для подъёма и перемещения деталей производственной линии
Модель: ВНЮ-72(8У)
Колонный консольный кран предназначен для вертикального подъёма и горизонтального перемещения заводского оборудования и деталей производственной линии. Габариты крана составляют 1300 × 500 × 2000 мм. Горизонтальный ход равен 1300 мм, вертикальный ход — 1850 мм, масса — 300 кг. Кран имеет сертификаци
 +5 фото
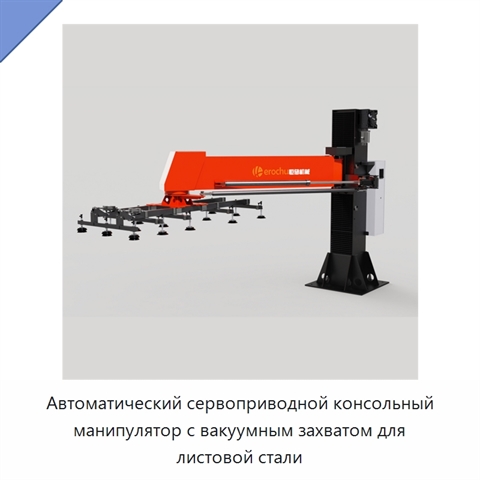
Автоматический сервоприводной консольный манипулятор с вакуумным захватом для листовой стали
Модель: ПНЯ-11(2П)
Автоматический сервоприводной консольный манипулятор оснащён вакуумным захватом для перемещения листовой стали. Горизонтальный ход составляет 3000 или 2800 мм, вертикальный ход — 1850 мм. Габариты стандартного исполнения — 3800×1700×1700 мм.
 +5 фото
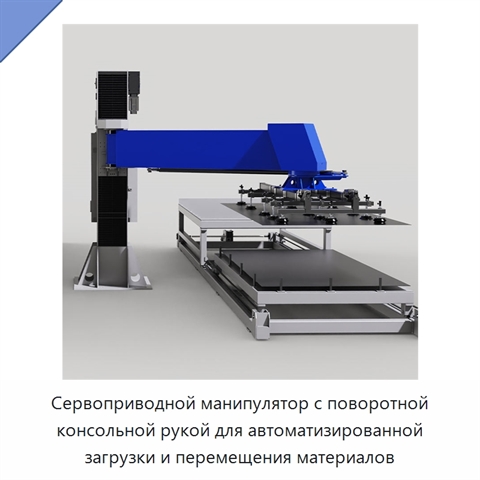
Сервоприводной манипулятор с поворотной консольной рукой для автоматизированной загрузки и перемещения материалов
Модель: КМЮ-47(7Ф)
Сервоприводной манипулятор оснащён поворотной консольной рукой и выполняет автоматизированную загрузку и перемещение материалов. Горизонтальный ход составляет 2800 мм. Габариты и вертикальный ход имеют стандартное исполнение. Масса — 1300.
 +3 фото
Пневматический манипулятор с механической шарнирной рукой
Модель: ЕЖМ-71(8Э)
Пневматический манипулятор выполнен в виде механической шарнирной руки с системой пневматического усиления. Его конструкция включает подъёмную стрелу, вакуумный подъёмный узел и колонное исполнение. Шарнирная схема задаёт гибкую кинематику руки, а колонная установка обеспечивает размещение узлов в е