

Артикул: 523-173
Модель: ЭХП-52(1Ж)
Секция: Дополнительная
Автономный мобильный патрульный робот на гусеничном шасси
Автономный мобильный патрульный робот выполнен на усиленном шасси с высоким дорожным просветом и может иметь гусеничное либо колёсное исполнение. Конструкция предназначена для движения по гравию, грязи, траве и другим сложным наружным поверхностям; предусмотрено преодоление препятствий высотой более 50 мм и подъём по уклону 15%. Многосенсорная навигация объединяет данные 16-линейного лидара и матричного радара, поддерживает построение карт, автономное объезжание препятствий и планирование маршрута через несколько путевых точек. Положение робота определяется промышленным модулем высокоточного позиционирования, работающим в сетевом режиме или от базовой станции; точность позиционирования составляет менее 3 см, угловая погрешность — менее 1,5°. Грузоподъёмность может быть увеличена с 50 до более 80 кг, а скорость настраивается под задачу. Стальная конструкция шасси рассчитана на эксплуатацию в сложных условиях и имеет степень защиты IP54/IP65 от пыли и воды. Модульная платформа допускает замену компонентов и установку лазерных сканеров, инерциальных модулей, камер, датчиков окружающей среды, газовых датчиков и других функциональных блоков; также возможна установка громкоговорящего модуля, системы пожарного оповещения или оборудования для исследовательских задач. Открытая программная архитектура, полный исходный код и документация интерфейса поддерживают вторичную разработку и интеграцию с пользовательским программным обеспечением. Робот оснащается четырьмя двигателями мощностью по 400 Вт, аккумуляторной батареей 48 В ёмкостью 40 А·ч и способен непрерывно работать до 3 часов с автоматическим возвращением на зарядку. Для контроля обстановки могут применяться камеры и средства экологического мониторинга; доступна передача видео и данных о положении в реальном времени.
Задать вопрос Искать на Baidu
Какую задачу решает патрульный робот на гусеничном шасси
Патрульный робот применяется для наблюдения и контроля обстановки на открытых территориях с удалённой передачей видеоданных.
Характеристики ЭХП-52(1Ж)
Модель (по базе 91Т)ЭХП-52(1Ж)
Автоматическая зарядкада
Время зарядки (ч)2, 3 ч
Патрульный робот на гусеничном шасси - гибкость поставки.
Мы знаем, что задачи каждого проекта отличаются. Поэтому по вашему запросу мы готовы рассмотреть возможность адаптации технических характеристик, типоразмеров и комплектации ЭХП-52(1Ж) под конкретные условия применения (силами первого производителя или силами нашего завода в России).
Мы знаем, что задачи каждого проекта отличаются. Поэтому по вашему запросу мы готовы рассмотреть возможность адаптации технических характеристик, типоразмеров и комплектации ЭХП-52(1Ж) под конкретные условия применения (силами первого производителя или силами нашего завода в России).
Дата актуализации информации: 26.09.26
Производитель и параметры оборудования проверены.
Люди, которые искали Патрульный робот на гусеничном шасси, также смотрели:
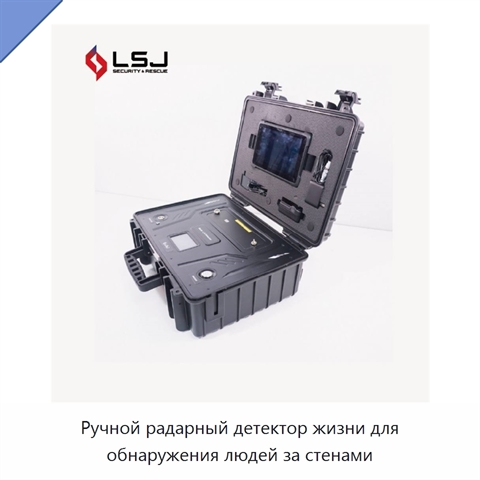
Ручной радарный детектор жизни для обнаружения людей за стенами
Модель: РШИ-88(8И)
Ручной радарный детектор жизни оснащён дисплеем с диагональю 8 дюймов, обнаруживает людей на расстоянии 100 м и имеет угол обнаружения 120°. Прибор рассчитан на непрерывную работу в течение 8 часов, обеспечивает точность ±1% и степень защиты IP67. Он обнаруживает движение, дыхание и сердцебиение люд

Автоматический аппарат Вика для лабораторных испытаний цементного теста
Модель: ЯЛН-25(5Ш)
Автоматический аппарат Вика выполняет испытания цементного теста для определения потребности в воде при стандартной консистенции, а также начального и конечного времени схватывания. Метод основан на измерении проникновения стандартного испытательного стержня в образец с различным содержанием воды. С
 +5 фото
Цифровой скважинный прессиометр Менара
Модель: ЭШС-71(4Ф)
Прессиометр Менара имеет толстостенную стальную конструкцию, рассчитанную на эксплуатацию в сложных полевых условиях. Максимальное рабочее давление прибора составляет 5,5 МПа. Оборудование подходит для испытательных скважин диаметром 52–60 мм. Шкальный дисплей облегчает считывание результатов испыта
 +3 фото
Винтовой воздушный компрессор
Модель: КЮН-94(7В)
Компрессор выполнен по винтовой схеме, использует смазку и воздушное охлаждение. Для питания предусмотрен переменный ток.