Артикул: 361-247 Модель: ЮШЛ-11(8А) Секция: Дополнительная

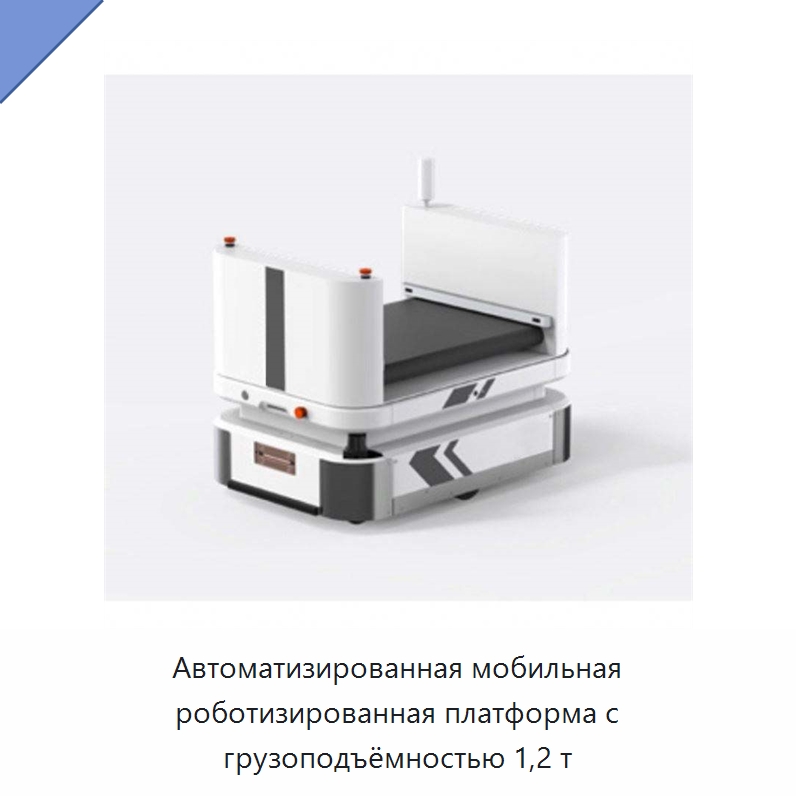
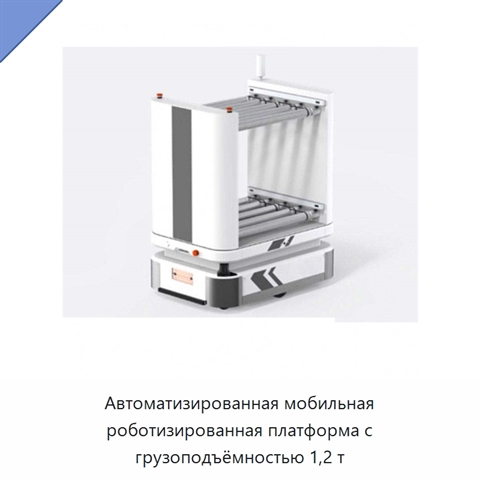
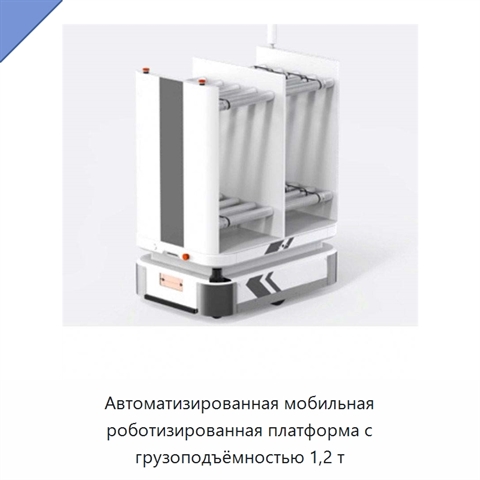
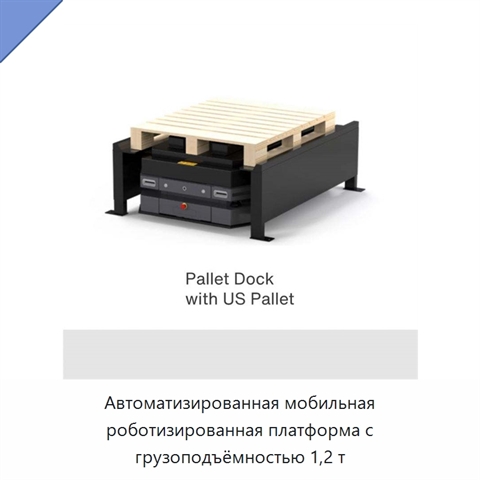
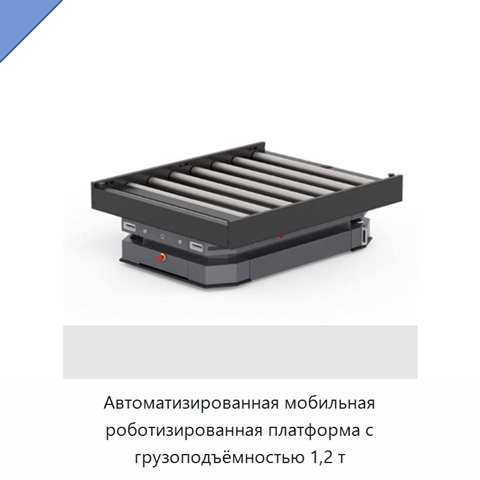
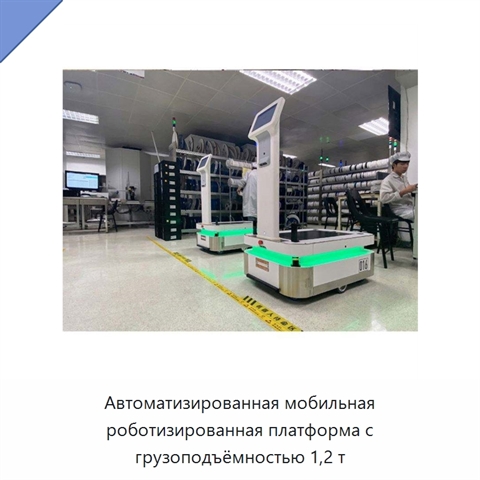
Автоматизированная мобильная роботизированная платформа с грузоподъёмностью 1,2 т

Автоматизированная мобильная роботизированная платформа выполнена в виде роботизированного шасси с грузоподъёмностью 1,2 т. Для навигации используются визуальные данные и лидар. Позиционирование по направляющей составляет ±10 мм, при остановке — ±5 мм. *

*) Описание представлено так, как его составил иностранный производитель. Отдел 91Т уже запланировал техническую и эстетическую правку этого текста. В ближайшее время мы уточним характеристики и терминологию, проверим технические нюансы и доработаем текст так, чтобы описание ЮШЛ-11(8А) отвечало на большинство возникающих вопросов, а назначение оборудования, его возможности и круг решаемых задач стали понятными и доступными. Если не хотите ждать — задайте вопрос прямо сейчас.

Наименование производителяAutomated Mobile Robot AMR 1.2Tons Payload Chassis AMR Robot Platform Smart Robot
Задать вопрос Искать на Baidu

Какую задачу решает мобильная роботизированная платформа

Мобильная роботизированная платформа служит автоматизированным шасси для размещения полезной нагрузки до 1,2 т.
Перемещение грузов

Характеристики ЮШЛ-11(8А)

Модель (по базе 91Т)ЮШЛ-11(8А)
Позиционирование по направляющей±10 мм
Метод навигациина основе визуальных данных и лидара
Позиционирование при остановке±5 мм
Мобильная роботизированная платформа - гибкость поставки.
Каждый проект имеет свои особенности, и мы это учитываем. Именно поэтому по запросу мы уточним у производителя, возможна ли корректировка технических характеристик, типоразмеров и комплектации ЮШЛ-11(8А) под условия применения (руками первого изготовителя или собственного производства в России).

Дата последней сверки данных: 02.09.26

Производитель и характеристики проверены.

Люди, которые искали Мобильная роботизированная платформа, также смотрели:
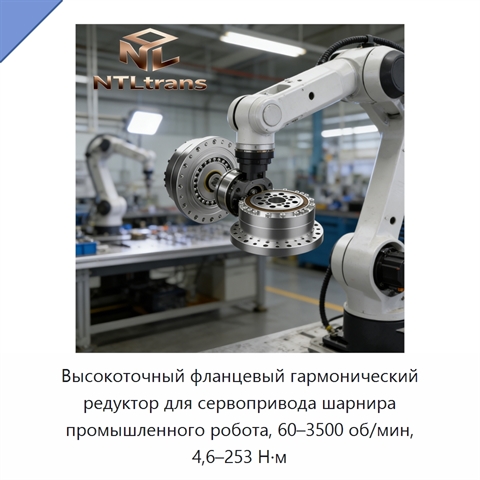
Высокоточный фланцевый гармонический редуктор для сервопривода шарнира промышленного робота, 60–3500 об/мин, 4,6–253 Н·м+4 фото

Высокоточный фланцевый гармонический редуктор для сервопривода шарнира промышленного робота, 60–3500 об/мин, 4,6–253 Н·м
Модель: СБУ-44(4Г)
Высокоточный гармонический редуктор предназначен для сервопривода шарнира манипулятора промышленного робота. Гармоническое зацепление обеспечивает плавное движение механизма и точное позиционирование. Редуктор выполнен с фланцевым креплением, которое упрощает установку. Диапазон выходной частоты вра
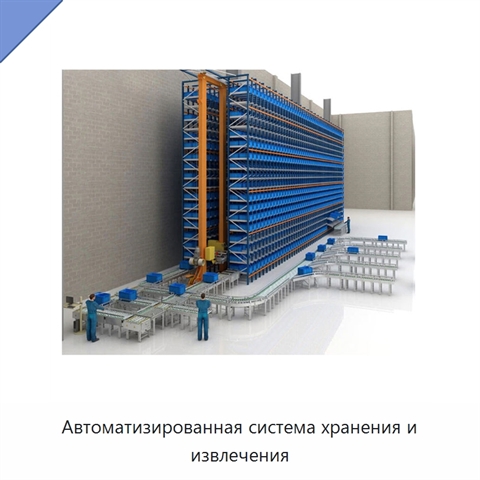
Автоматизированная система хранения и извлечения
Автоматизированная система хранения и извлечения

Модель: КПЭ-21(5С)
Для системы доступны варианты обработки поверхности: полировка, порошковое покрытие, электростатическое порошковое покрытие, эпоксидное электростатическое порошковое покрытие и браширование.
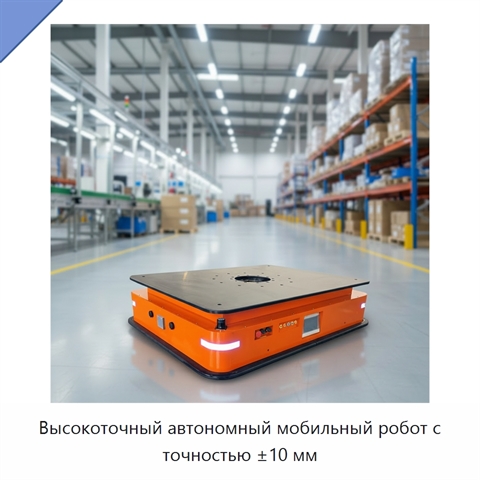
Высокоточный автономный мобильный робот с точностью ±10 мм+1 фото

Высокоточный автономный мобильный робот с точностью ±10 мм

Модель: ЛПЕ-89(1Ф)
Время работы робота составляет 6–8 ч.
Фото обновленной модели ЮШЭ-18(7Р) в процессе подготовки

Электрическая подметальная машина

Модель: ЮШЭ-18(7Р)
Электрическая подметальная машина оснащена закрытой кабиной и широким рабочим проходом. Конструкция рассчитана на управление сидя, а питание осуществляется от аккумулятора. Машина имеет встроенную систему сухой уборки и уборки с использованием воды. Масса составляет 1200 кг или 1700 кг.