Артикул: 361-004 Модель: УКЛ-81(1Д) Секция: Дополнительная

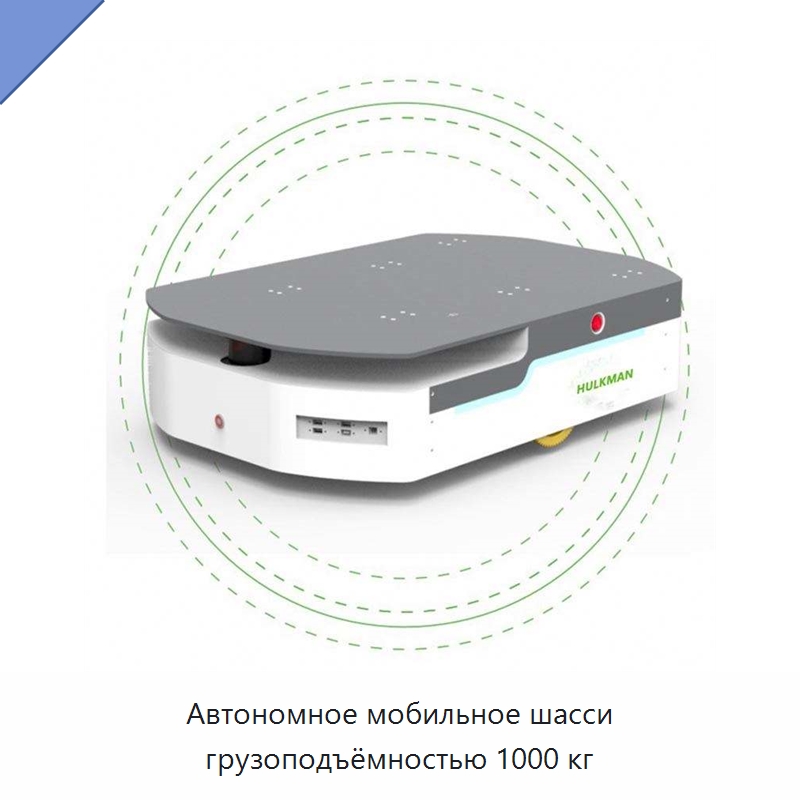
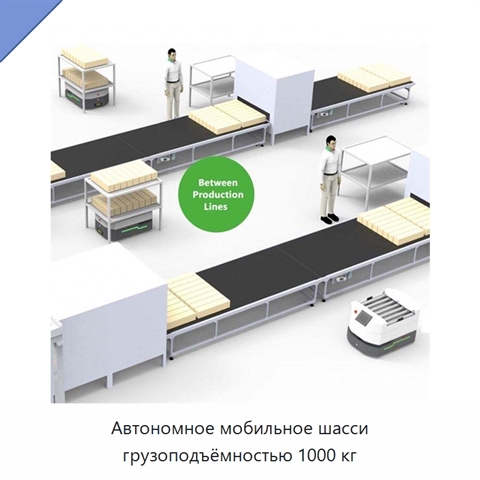
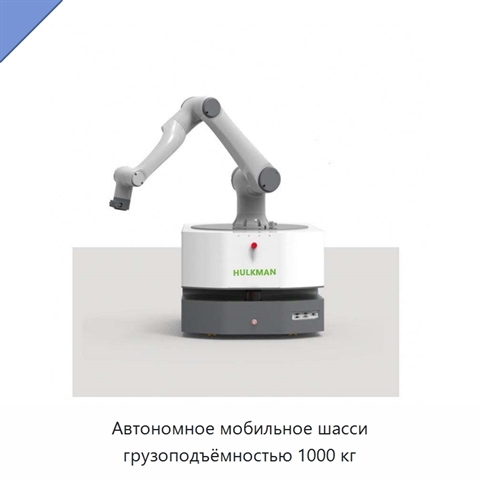
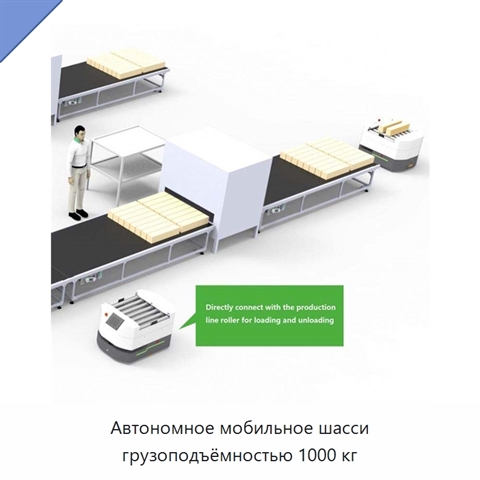
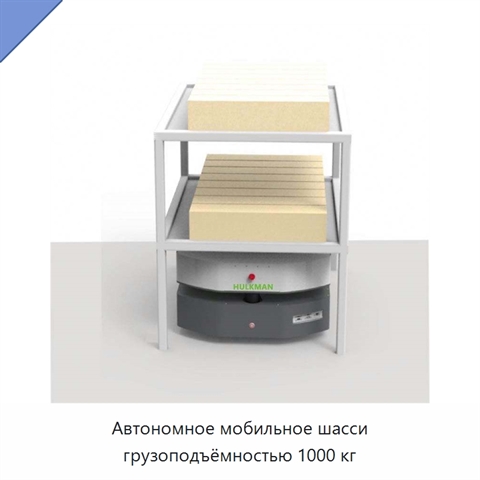
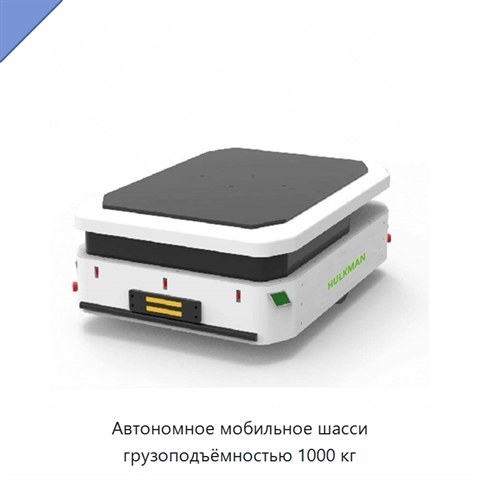
Автономное мобильное шасси грузоподъёмностью 1000 кг

Автономное мобильное шасси рассчитано на грузоподъёмность 1000 кг. Вилы имеют длину 1000 мм и ширину 100 мм. Для навигации используется лазерная технология. Время работы составляет 4–6 ч. *

*) Текст описания сохранён в оригинальной редакции зарубежного производителя. Специалисты отдела 91Т уже включили этот текст в план технической и эстетической редактуры. Мы планируем в ближайшее время уточнить характеристики и терминологию, перепроверить технические детали и доработать текст так, чтобы описание УКЛ-81(1Д) снимало большинство вопросов, а назначение и возможности оборудования были понятны. Не готовы ждать обновления? Задайте вопрос уже сейчас.

Наименование производителяAutomated Mobile Robot AMR 1000kg China Good Quality Sale Autonomous Mobile AGV Chassis
Задать вопрос Искать на Baidu

Какую задачу решает мобильное шасси

Автономное мобильное шасси работает в автономном мобильном режиме с грузоподъёмностью 1000 кг; его вилы имеют длину 1000 мм и ширину 100 мм.
Погрузочные работы

Характеристики УКЛ-81(1Д)

Модель (по базе 91Т)УКЛ-81(1Д)
Длина вил1000 мм
Ширина вил100 мм
Тип навигациилазерная навигация
Время работы4–6 ч
Мобильное шасси - гибкость поставки.
Каждый проект по-своему уникален, и мы это понимаем. Именно поэтому по запросу мы можем обсудить корректировку технических характеристик, типоразмеров и комплектации УКЛ-81(1Д) под условия применения (на базе производителя-оригинала или нашего завода в России).

Информация проверена на актуальность: 02.09.26

Сведения о производителе и характеристиках актуальны.

Люди, которые искали Мобильное шасси, также смотрели:
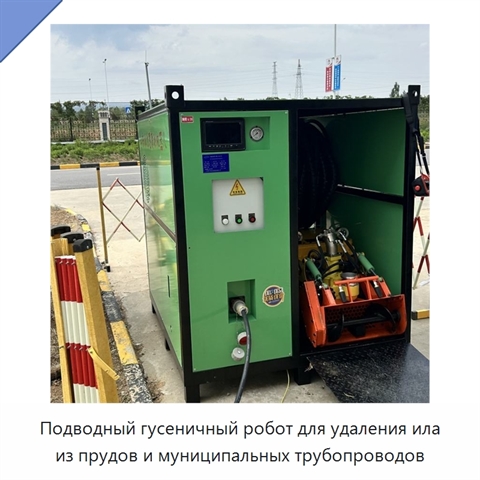
Подводный гусеничный робот для удаления ила из прудов и муниципальных трубопроводов+5 фото

Подводный гусеничный робот для удаления ила из прудов и муниципальных трубопроводов
Модель: НЮМ-92(4У)
Подводный гусеничный робот выполняет удаление ила и донных отложений под водой. Он предназначен для очистки рыбоводных прудов, удаления осадка из муниципальных трубопроводов, а также для подводных дноуглубительных работ в морской среде. Дистанционное управление действует на расстоянии до 300 м. Робо
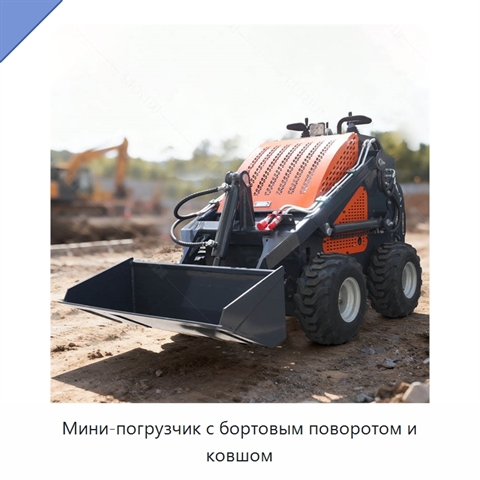
Мини-погрузчик с бортовым поворотом и ковшом
Мини-погрузчик с бортовым поворотом и ковшом

Модель: СЛЮ-94(2П)
Мини-погрузчик имеет компактный корпус и гибкое управление для маневрирования в узких рабочих зонах и складских пространствах. Усиленная рама рассчитана на длительную эксплуатацию. Машина выполняет погрузочные операции с грунтом, зерном, кирпичом и строительными материалами, в том числе на небольших
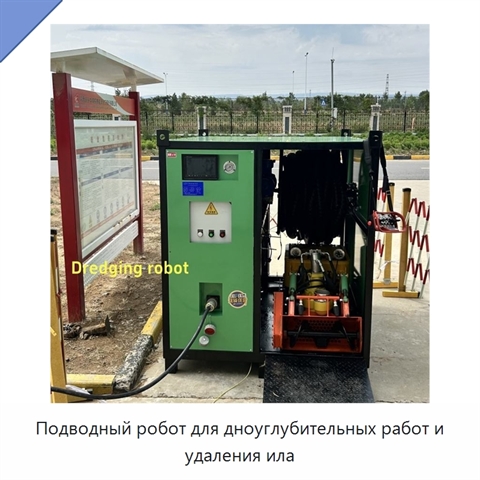
Подводный робот для дноуглубительных работ и удаления ила+8 фото

Подводный робот для дноуглубительных работ и удаления ила
Модель: ВХА-15(9В)
Подводный дноуглубительный робот предназначен для удаления ила и песка при подводных работах, включая очистку русел рек, муниципальных трубопроводов и загрязнений на нефтяных месторождениях. Конструкция выполнена из нержавеющей стали 304, устойчивой к эксплуатации в подводной среде. Мощность составл
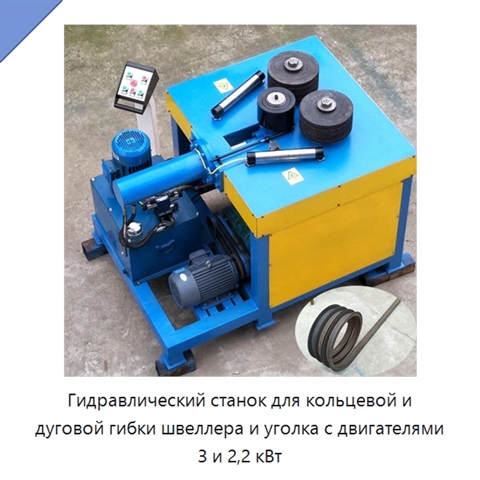
Гидравлический станок для кольцевой и дуговой гибки швеллера и уголка с двигателями 3 и 2,2 кВт+5 фото

Гидравлический станок для кольцевой и дуговой гибки швеллера и уголка с двигателями 3 и 2,2 кВт

Модель: ИХЮ-11(8Д)
Гидравлический станок выполняет кольцевую, спиральную и дуговую гибку швеллера и уголка типоразмера до № 50. Минимальный диаметр наружного ролика составляет 400 мм, минимальный внутренний диаметр формируемого кольца — 970 мм. Приводная система состоит из главного двигателя мощностью 3 кВт и вспомога