

Артикул: 504-654
Модель: ЕМЛ-11(2М)
Секция: Дополнительная
Промышленный шлифовально-полировальный робот со встроенным автоматическим устройством смены инструмента
Промышленный шлифовально-полировальный робот оснащён системой плавающего управления усилием и компенсацией силы тяжести во всех положениях, благодаря чему поддерживает постоянное давление при обработке. Высокоскоростной шпиндель рассчитан на диски с наждачной бумагой, лепестковые диски, лепестковые круги, шлифовальные круги и фрезы. Двойная абразивная конструкция позволяет одному шпинделю выполнять два процесса при работе с двухголовыми инструментами. Ось вращения абразива смещена относительно оси вращения шпинделя, что уменьшает помехи от корпуса двигателя при использовании тяжёлых инструментов. Робот имеет шарнирную шестиосевую конструкцию, грузоподъёмность 35–70 кг с конфигурируемым значением, максимальный рабочий диапазон 1803–2158 мм и точность ±0,05 мм. Степень защиты IP65. Программное обеспечение отображает идентификатор инструмента, заданное и фактическое усилие, а также осевое плавающее перемещение; предусмотрена настройка предупреждений усилия шлифования, параметров врезания и отвода, параметров управления и порогов предупреждения по перемещению. Функция восстановления после прерывания автоматически возобновляет обработку около точки остановки после аварийных сигналов без перезапуска всей программы. Специализированные команды дуговых колебаний имитируют ручные приёмы шлифования и повышают качество поверхности. Встроенные датчики перемещения обеспечивают обнаружение остаточной высоты и замкнутое управление процессом. Блокировка между инструментом и роботом срабатывает при перегрузке или заклинивании инструмента. Траектории формируются по минимальному числу точек обучения с настройкой плотности пути через специальный интерфейс без специальных навыков программирования.
Задать вопрос Искать на Baidu
Какую задачу решает промышленный шлифовально-полировальный робот
Промышленный шлифовально-полировальный робот применяют для обработки листового металла, стальных сварных швов и труб, а также для удаления заусенцев с чугунных и алюминиевых отливок.
Характеристики ЕМЛ-11(2М)
Модель (по базе 91Т)ЕМЛ-11(2М)
Основные компонентыПЛК, двигатель
Тип приводаэлектрический сервопривод
Степень защитыIP65
Отчёт об испытаниях оборудованияпредоставлен
Мощность(Вт)1–2,2 кВт
Напряжение380 В
Промышленный шлифовально-полировальный робот - гибкость поставки.
Мы отдаём себе отчёт, что у каждого проекта есть свои нюансы. В связи с этим мы можем обсудить адаптацию технических характеристик, типоразмеров и комплектации ЕМЛ-11(2М) под ваши задачи (на площадке производителя-оригинала либо на нашем заводе в России).
Мы отдаём себе отчёт, что у каждого проекта есть свои нюансы. В связи с этим мы можем обсудить адаптацию технических характеристик, типоразмеров и комплектации ЕМЛ-11(2М) под ваши задачи (на площадке производителя-оригинала либо на нашем заводе в России).
Дата последней проверки актуальности информации: 25.09.26
Производитель и технические характеристики подтверждены.
Люди, которые искали Промышленный шлифовально-полировальный робот, также смотрели:
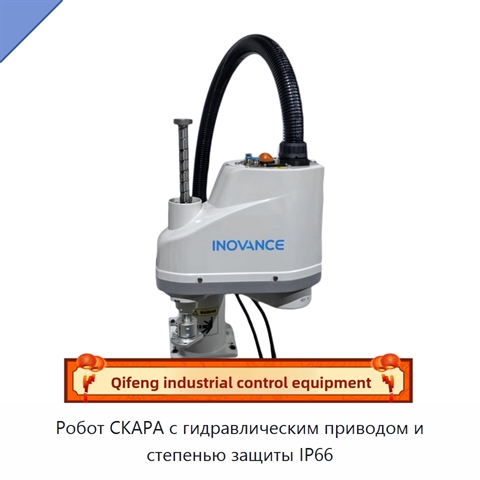
Робот СКАРА с гидравлическим приводом и степенью защиты IP66
Модель: ЕФМ-72(9Ф)
Робот СКАРА имеет компактную конструкцию, предназначенную для размещения и работы в небольшом рабочем пространстве. Прочное исполнение рассчитано на условия промышленной эксплуатации. Высокая точность обеспечивает аккуратные движения при выполнении операций, в которых требуется точность перемещения.
 +2 фото
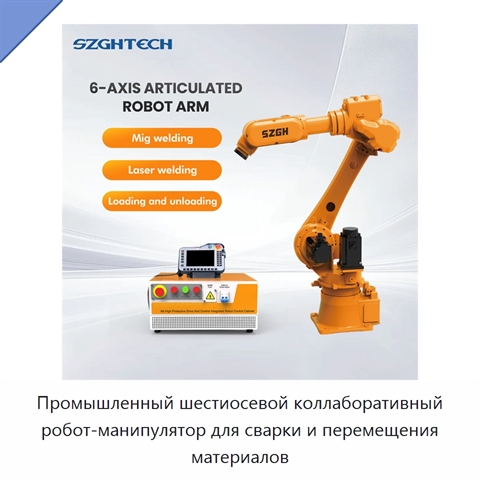
Промышленный шестиосевой коллаборативный робот-манипулятор для сварки и перемещения материалов
Модель: ХФЯ-79(5Ф)
Промышленный шестиосевой коллаборативный робот-манипулятор представляет собой оборудование для автоматизации операций с материалами и изделиями. Его рабочие задачи включают захват, перемещение и размещение, а также паллетирование. Робот предназначен для сварки, лазерной сварки, лазерной резки, метал