

Артикул: 320-474
Модель: ЕХТ-71(7Ж)
Секция: Дополнительная
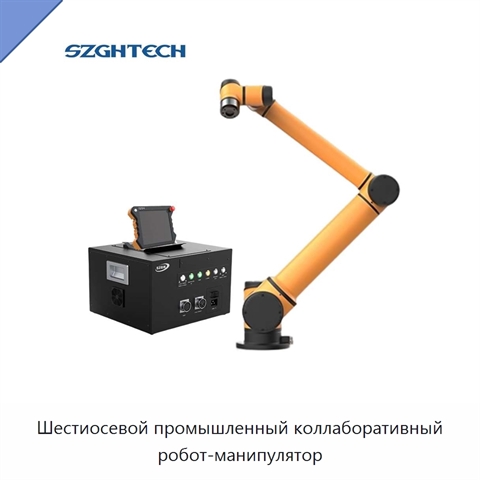
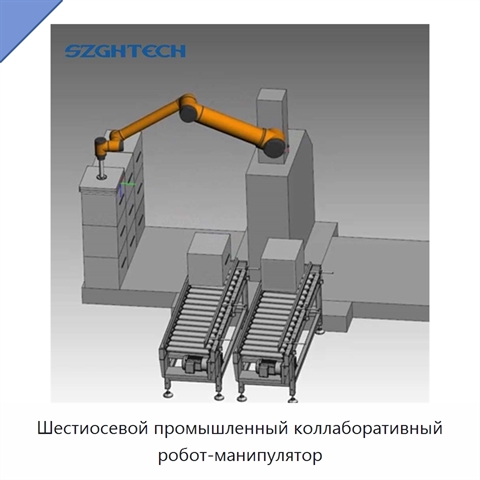
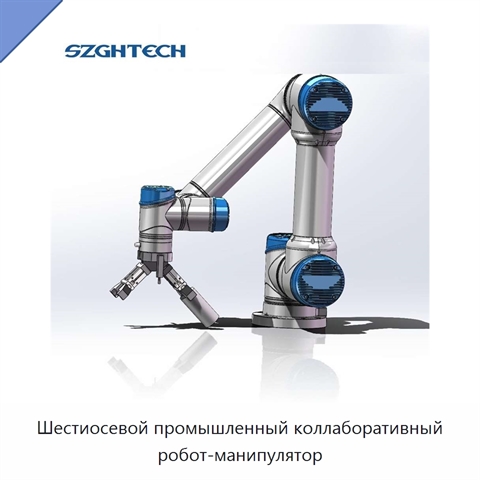
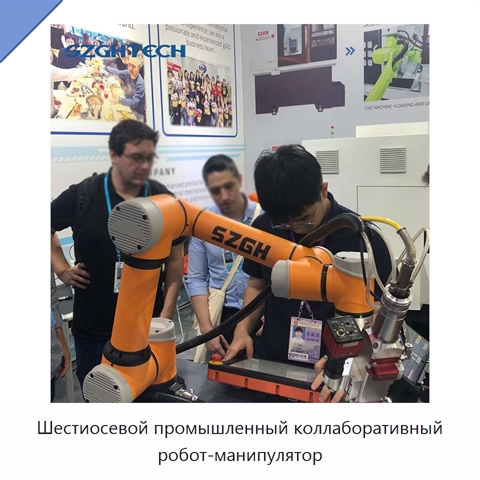
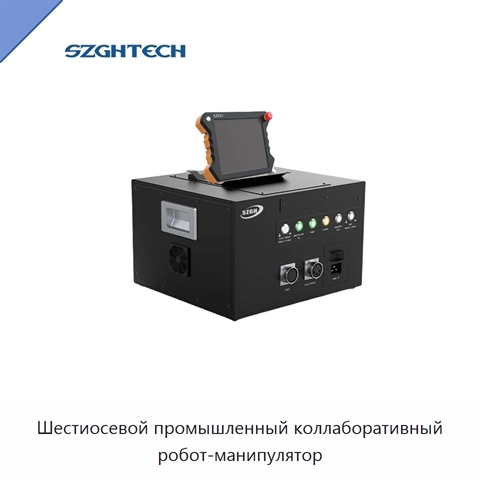
Шестиосевой промышленный коллаборативный робот-манипулятор
Промышленный коллаборативный робот-манипулятор предназначен для обучения, подготовки специалистов, научных исследований и инновационной работы в сфере робототехники. В учебное оснащение входят учебники по робототехнике, профессиональные курсы и проекты практической подготовки; такой комплект используется для развития навыков и сертификации в колледжах и университетах. Предусмотрены варианты с грузоподъёмностью 3, 6 или 9 кг и досягаемостью 600 или 900 мм. Траекторию можно задать ручным перемещением манипулятора в нужное положение или графическими блоками в приложении: робот запоминает заданный маршрут и точно повторяет его, а процесс программирования занимает несколько минут. В руке робота есть отверстие для проводов, не препятствующее работе манипулятора; на конце предусмотрены интерфейс для воздушной трубки и разъём линии данных. Электрический шкаф поддерживает питание 100–240 В переменного тока при частоте 50–60 Гц. Контроллер управляет шестью осями и внешними осями, включая ось перемещения и позиционер, а открытая архитектура позволяет расширять функции.
Задать вопрос Искать на Baidu
Какую задачу решает коллаборативный робот-манипулятор
Коллаборативный робот-манипулятор применяют для сборки, захвата и размещения, завинчивания, дозирования, нанесения клея, шлифования, полирования и снятия заусенцев.
Характеристики ЕХТ-71(7Ж)
Модель (по базе 91Т)ЕХТ-71(7Ж)
Основные компонентыПЛК, двигатель, зубчатая передача
Мощность(Вт)1 кВт
Напряжение220 В
Коллаборативный робот-манипулятор - гибкость поставки.
Нам известно, что каждый проект имеет свою специфику. Поэтому мы готовы рассмотреть адаптацию технических характеристик, типоразмеров и комплектации ЕХТ-71(7Ж) под ваши конкретные условия (силами исходного производителя либо нашего производства в России).
Нам известно, что каждый проект имеет свою специфику. Поэтому мы готовы рассмотреть адаптацию технических характеристик, типоразмеров и комплектации ЕХТ-71(7Ж) под ваши конкретные условия (силами исходного производителя либо нашего производства в России).
Информация проверена на актуальность: 29.08.26
Сведения о производителе и характеристиках актуальны.
Люди, которые искали Коллаборативный робот-манипулятор, также смотрели:
 +1 фото
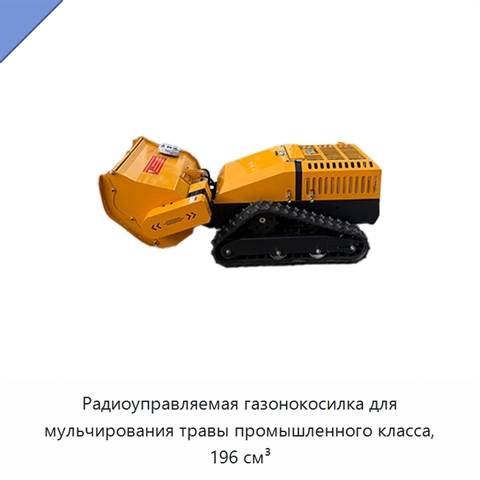
Радиоуправляемая газонокосилка для мульчирования травы промышленного класса, 196 см³
Модель: ЕДА-98(8Э)
Радиоуправляемая газонокосилка промышленного класса предназначена для скашивания травы и её мульчирования. Рабочий объём составляет 196 см³.
 +5 фото
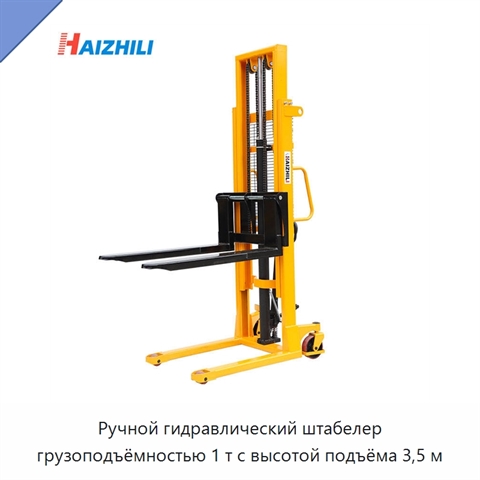
Ручной гидравлический штабелер грузоподъёмностью 1 т с высотой подъёма 3,5 м
Модель: ЖВЕ-92(8Т)
Ручной гидравлический штабелер рассчитан на максимальную грузоподъёмность 1 т и высоту подъёма 3500 мм. Минимальная высота вил составляет 90 мм, центр нагрузки — 500 мм. Штабелер оснащён регулируемыми вилами размером 1150 × 160 × 60 мм; наружная ширина вил регулируется в диапазоне 320–680 мм. Длина
 +5 фото
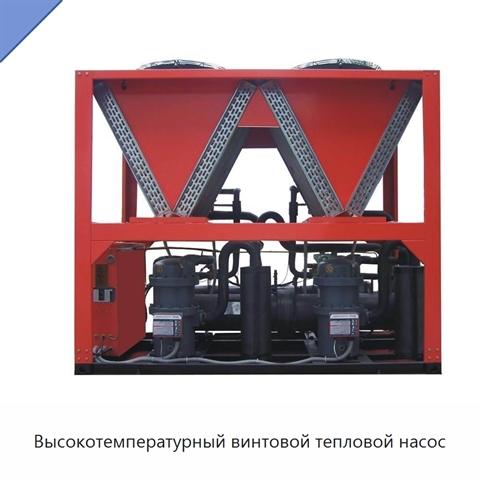
Высокотемпературный винтовой тепловой насос
Модель: ЯХЭ-22(9Д)
Оборудование использует низкопотенциальный источник тепла. Отводимый во время нагрева холод проходит через блок рекуперации охлаждения, что позволяет повторно использовать его и повысить общую энергоэффективность установки. В конструкции предусмотрены высокоэффективный компрессор и автоматический ми
 +2 фото
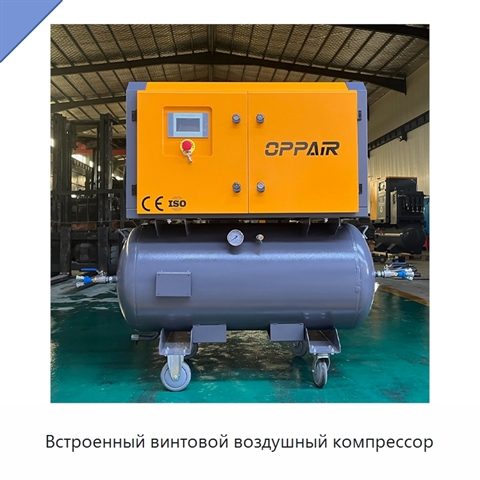
Встроенный винтовой воздушный компрессор
Модель: БНЯ-19(2Б)
Винтовой воздушный компрессор выполнен в стационарной конфигурации, а рабочей средой для него служит воздух. В состав изделия входят бак и осушитель, объединенные с компрессором в одной конструкции. Для системы смазки доступны безмасляное и масляное исполнения. Рабочее давление доступно в вариантах