Артикул: 523-972 Модель: ПИХ-41(1П) Секция: Дополнительная

Гусеничный робот для обезвреживания взрывных устройств с манипулятором высокого крутящего момента

Робот оснащён механическим манипулятором с зубчатой передачей. *

*) Формулировки описания принадлежат зарубежному производителю и приведены без изменений. Инженеры отдела 91Т уже поставили в план техническую и стилистическую редактуру описания. В ближайшее время мы пересмотрим характеристики и терминологию, проверим технические детали и доработаем текст описания ПИХ-41(1П), чтобы он отвечал на большинство вопросов и ясно раскрывал назначение и возможности оборудования. Хотите получить ответ быстрее — задайте вопрос сейчас же.

Наименование производителяBomb Disposal Crawler Robot with High-torque Manipulator for Fire Rescue, Mine Safety and Hazardous Material Handling
Задать вопрос Искать на Baidu

Какую задачу решает гусеничный робот для обезвреживания взрывных устройств

Гусеничный робот для обезвреживания взрывных устройств используется для проверки положения всего устройства.

Характеристики ПИХ-41(1П)

Модель (по базе 91Т)ПИХ-41(1П)
Функцияпроверка положения всего устройства
Специальные функциимобильный, гусеничного типа, механический манипулятор с зубчатой передачей
Гусеничный робот для обезвреживания взрывных устройств - гибкость поставки.
Каждый проект по-своему уникален, и мы это понимаем. Именно поэтому по запросу мы можем обсудить корректировку технических характеристик, типоразмеров и комплектации ПИХ-41(1П) под условия применения (на базе производителя-оригинала или нашего завода в России).

Данные проверены на актуальность: 26.09.26

Информация о производителе и характеристиках подтверждена.

Люди, которые искали Гусеничный робот для обезвреживания взрывных устройств, также смотрели:
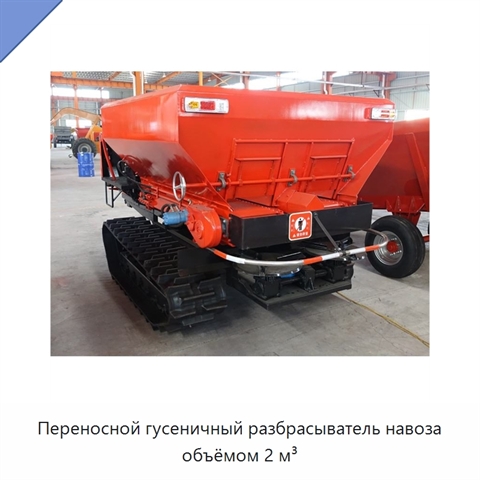
Переносной гусеничный разбрасыватель навоза объёмом 2 м³+5 фото

Переносной гусеничный разбрасыватель навоза объёмом 2 м³

Модель: СДЮ-77(8А)
Машина выполнена в переносном компактном гусеничном исполнении, рассчитанном на гибкое перемещение по рельефу. Это исполнение обеспечивает адаптацию к неровной местности, маневренность на узких участках и устойчивость при работе на наклонной поверхности. Для изготовления применяются нержавеющая стал
Вакуумный горизонтальный дилатометр для испытаний материалов+4 фото

Вакуумный горизонтальный дилатометр для испытаний материалов

Модель: УБВ-24(5Б)
Прибор предназначен для испытаний пластмасс и металлов в экстремальных условиях. Измерения выполняются при температуре до 500 °C, а точность измерения температуры составляет ±0,005 °C. Дилатометр поддерживает различные конфигурации испытаний и тестирование по круглому шаблону. Для процедур можно зад
Гусеничный робот для инспекции+3 фото

Гусеничный робот для инспекции

Модель: ФИБ-55(5А)
Гусеничный робот для инспекции оснащён шасси гусеничного типа, способным преодолевать препятствия и двигаться по сложной неровной местности. Высокоточное позиционирование и стабильное движение поддерживаются в узких пространствах, на склонах и в неструктурированных условиях. Система распознавания на
Дорожный патрульный робот с подъёмным устройством для камеры+3 фото

Дорожный патрульный робот с подъёмным устройством для камеры

Модель: ШРЮ-71(4Л)
Робот оснащён подъёмным устройством для камеры и двумя камерами для тепловизионного и визуального наблюдения. Тепловизионная функция обнаруживает различия температуры, благодаря чему система фиксирует температурные изменения при наблюдении. Габариты изделия составляют 995 × 615 × 435 мм. Питание осу