Артикул: 459-846 Модель: ХЯТ-77(4И) Секция: Дополнительная

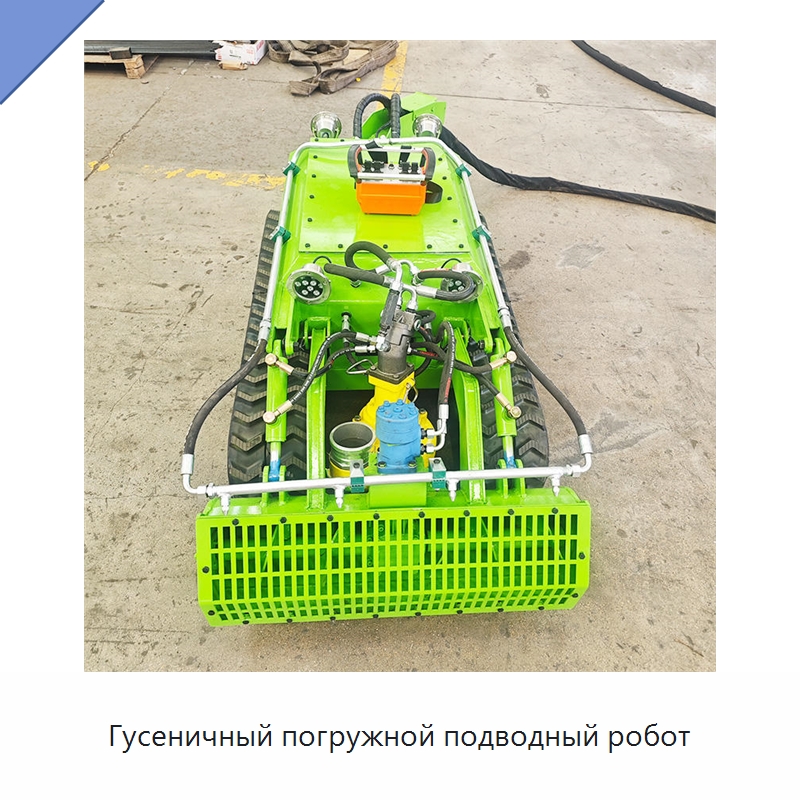
Гусеничный погружной подводный робот

Гусеничный погружной подводный робот рассчитан на напряжение 220 В. *

*) Описание оборудования представлено в авторской редакции иностранного производителя. Наши инженеры уже включили техническую и эстетическую редактуру описания в рабочий план. Мы в ближайшее время уточним терминологию и характеристики, перепроверим технические детали и доработаем текст так, чтобы описание ХЯТ-77(4И) закрывало большинство вопросов, а назначение, возможности и задачи оборудования стали понятны каждому. Не хотите ждать? Задайте вопрос прямо сейчас.

Наименование производителяCrawler Submersible Vehicle Rov Underwater Dredging Robot
Задать вопрос Искать на Baidu

Какую задачу решает гусеничный подводный робот

Гусеничный погружной подводный робот предназначен для выполнения работ по подводному драгированию.

Характеристики ХЯТ-77(4И)

Модель (по базе 91Т)ХЯТ-77(4И)
Основные компонентыдвигатель, мотор
Отчёт об испытаниях оборудованияпредоставлен
Мощность (Вт)40 кВт, 30 кВт, 150 кВт
Напряжение220 В
Гусеничный подводный робот - гибкость поставки.
Мы отдаём себе отчёт, что у каждого проекта есть свои нюансы. В связи с этим мы можем обсудить адаптацию технических характеристик, типоразмеров и комплектации ХЯТ-77(4И) под ваши задачи (на площадке производителя-оригинала либо на нашем заводе в России).

Дата последней проверки актуальности информации: 24.09.26

Производитель и технические характеристики подтверждены.

Люди, которые искали Гусеничный подводный робот, также смотрели:
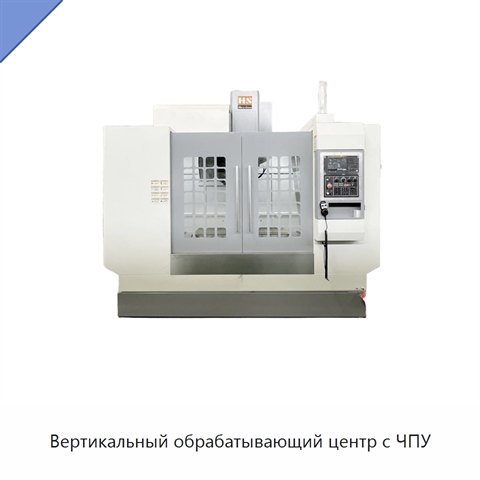
Вертикальный обрабатывающий центр с ЧПУ+5 фото

Вертикальный обрабатывающий центр с ЧПУ
Модель: АЛУ-97(2Н)
Конструкция вертикального обрабатывающего центра рассчитана на работу с нагрузкой до 1050 кг. Линейные направляющие обеспечивают плавное и точное перемещение по осям X, Y и Z. Шпиндель развивает высокий крутящий момент и обеспечивает высокую точность обработки для различных операций. Дисковый манипу
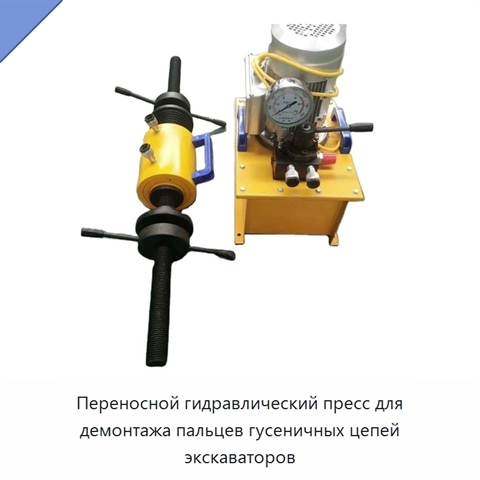
Переносной гидравлический пресс для демонтажа пальцев гусеничных цепей экскаваторов+5 фото

Переносной гидравлический пресс для демонтажа пальцев гусеничных цепей экскаваторов
Модель: ВЭВ-55(1Ш)
Переносной гидравлический пресс предназначен для демонтажа пальцев и разборки гусеничных цепей гусеничных экскаваторов. Оборудование также используется как инструмент для запрессовки гильз цилиндров. Масса пресса составляет 50 кг.
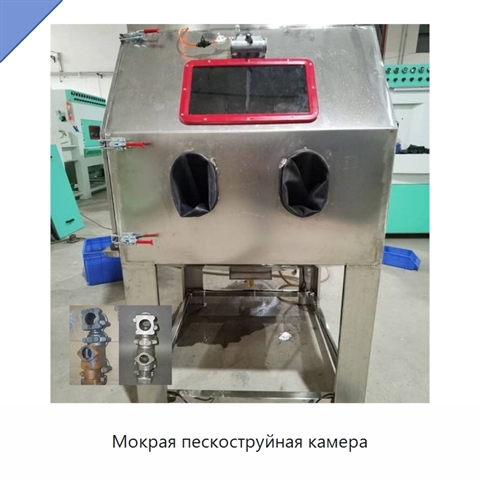
Мокрая пескоструйная камера+1 фото

Мокрая пескоструйная камера

Модель: ЖУВ-48(2Д)
Мокрая пескоструйная камера предназначена для пескоструйной обработки с применением холодной воды; очистка выполняется вручную. Оборудование оснащено двигателем мощностью 3 кВт. Беспылевая конструкция снижает воздействие на окружающую среду и повышает безопасность при работе. Вместимость камеры сост
Машина для формования бетонных бордюров с шириной формования 130–620 мм

Машина для формования бетонных бордюров с шириной формования 130–620 мм

Модель: КГУ-87(9Л)
Рабочая система состоит из загрузочной машины, распределителя, выглаживающего устройства и приёмной рамы. Длину корпуса можно подбирать по ширине рабочей поверхности. Рама загрузочной машины соединена с корпусом распределителя и оснащена ходовым колесом; гидравлическое ходовое устройство обеспечивае