Артикул: 264-881
Модель: КЛЯ-55(1К)
Секция: Дополнительная
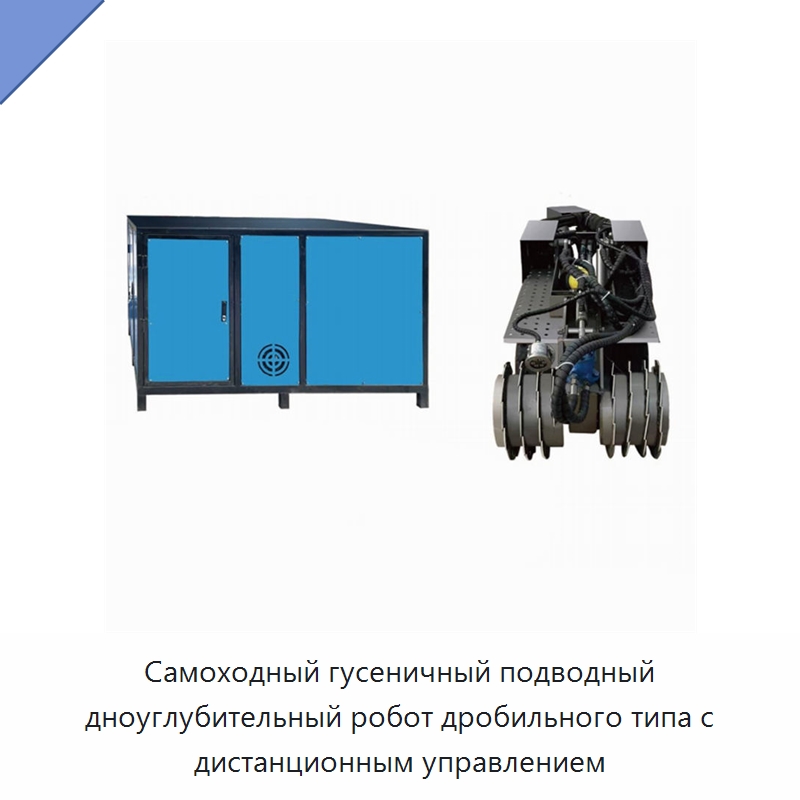
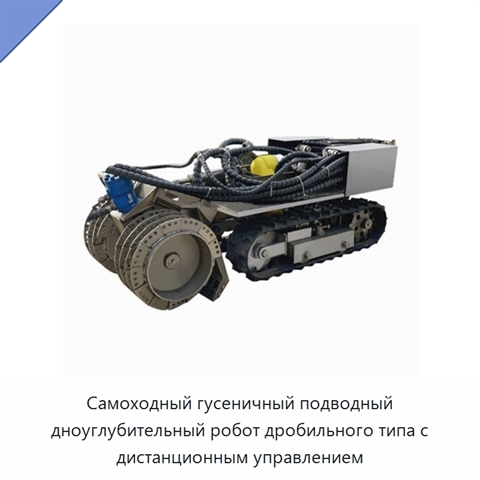
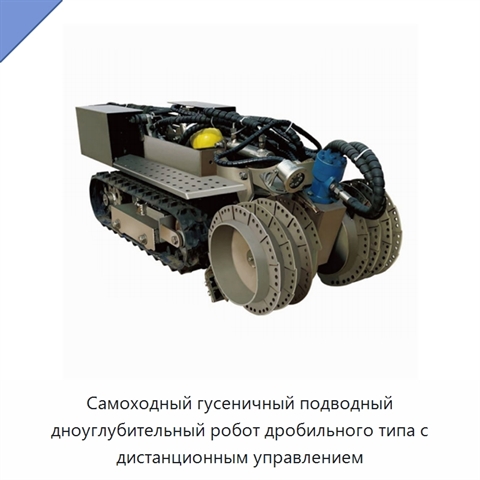
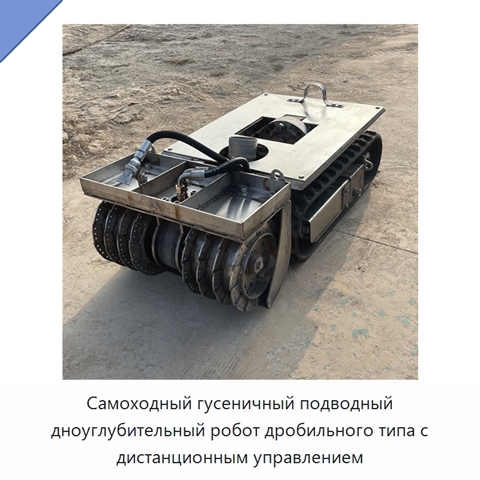
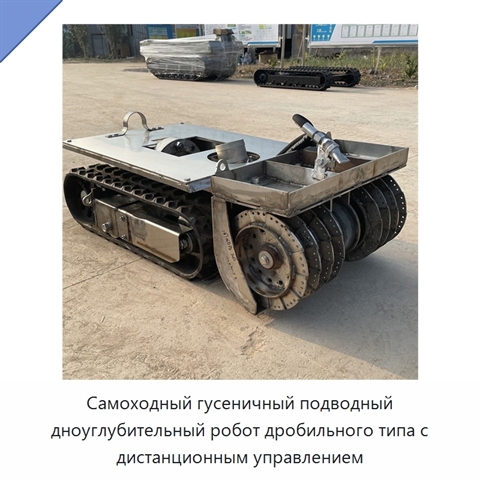
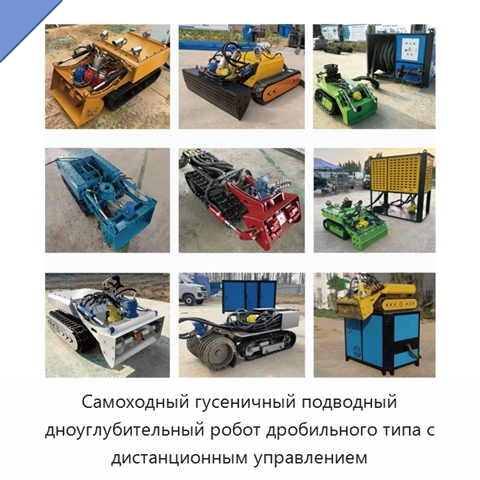
Самоходный гусеничный подводный дноуглубительный робот дробильного типа с дистанционным управлением
Самоходный гусеничный подводный дноуглубительный робот дробильного типа имеет дистанционное управление. Конструкция выполнена из обычной углеродистой стали, обладающей определённой прочностью и коррозионной стойкостью, благодаря чему робот может выполнять дноуглубительные задачи на различных участках. Профессиональные дноуглубительные устройства обеспечивают быструю очистку и транспортирование ила. Робот может оснащаться интеллектуальной системой управления, позволяющей оператору управлять им с берега без погружения в воду. Дистанционно контролируются передвижение, повороты, взмучивание ила и сифонная откачка. Робот предназначен для дноуглубительных работ на реках, расчистки препятствий и устранения опасностей, работы в прудах со сточными водами и химических прудах, а также для подводных спасательных операций. Для круглосуточного выполнения подводных работ робот может оснащаться камерой высокой чёткости.
Задать вопрос Искать на Baidu
Какую задачу решает подводный дноуглубительный робот
Подводный дноуглубительный робот применяется для дноуглубления рек, расчистки препятствий и устранения опасностей, работы в прудах со сточными водами и химических прудах, а также для подводных спасательных операций.
Характеристики КЛЯ-55(1К)
Модель (по базе 91Т)КЛЯ-55(1К)
Материалобычная углеродистая сталь
Подводный дноуглубительный робот - гибкость поставки.
Мы осознаём, что у каждого проекта свои особенности. В связи с этим мы можем обсудить изменение технических характеристик, типоразмеров и комплектации КЛЯ-55(1К) под условия эксплуатации (на мощностях оригинального производителя или нашего завода в России).
Мы осознаём, что у каждого проекта свои особенности. В связи с этим мы можем обсудить изменение технических характеристик, типоразмеров и комплектации КЛЯ-55(1К) под условия эксплуатации (на мощностях оригинального производителя или нашего завода в России).
Дата последней сверки данных: 27.08.26
Производитель и характеристики проверены.
Люди, которые искали Подводный дноуглубительный робот, также смотрели:
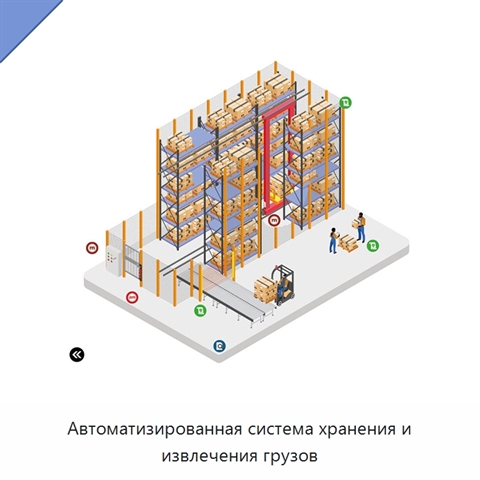
Автоматизированная система хранения и извлечения грузов
Модель: МГЮ-14(2Л)
Конфигурация автоматизированной системы хранения и извлечения грузов подбирается с учётом температурных условий, размеров и видов грузов, а также материала паллет. В зависимости от условий размещения при формировании решения учитываются стеллажи, роботы-шаттлы, подъёмники, аппаратные и программные с
 +5 фото
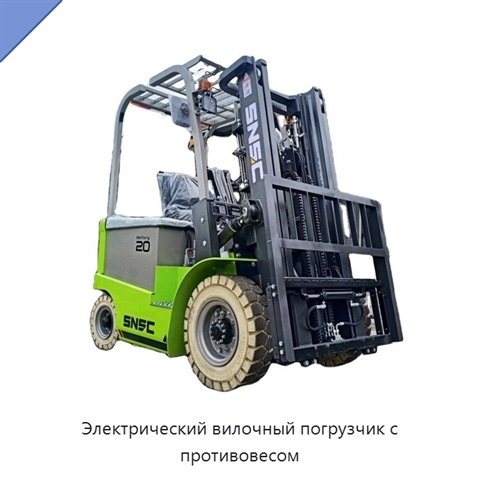
Электрический вилочный погрузчик с противовесом
Модель: ФРИ-22(9Ф)
Вилочный погрузчик с противовесом оснащается мачтой с двумя или тремя секциями. Предусмотрены варианты высоты мачты от 3000 до 6000 мм, а трёхсекционная мачта доступна как дополнительный вариант. В стандартном исполнении используются вилы длиной 1070 мм, для них также предусмотрены удлинители. Сиден
 +3 фото
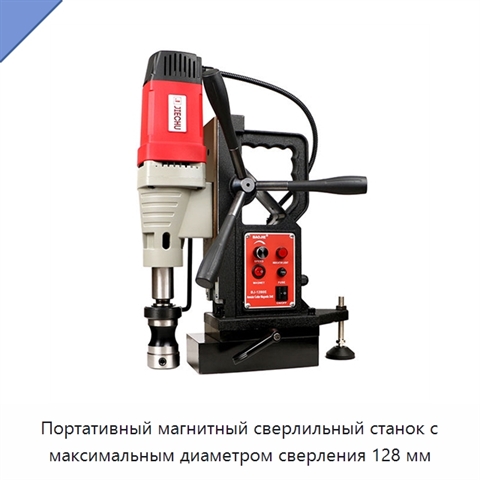
Портативный магнитный сверлильный станок с максимальным диаметром сверления 128 мм
Модель: УСВ-89(2Х)
Портативный магнитный сверлильный станок выполнен на магнитном основании. Максимальный диаметр кольцевого сверления составляет 128 мм; диапазон диаметров спиральных свёрл — 10–30 мм. Номинальное напряжение может составлять 110, 220 или 240 В переменного тока, номинальная частота — 50–60 Гц. Номиналь
 +2 фото
Индукционный двухстоечный нагреватель подшипников
Модель: ЛДЭ-49(5Ф)
Индукционный нагреватель подшипников имеет конструкцию с двумя стойками и изготовлен из стали. Мощность нагрева составляет 2,5 кВт. Электрическое питание рассчитано на напряжение от 110 до 570 В.