Артикул: 355-653
Модель: ТАЖ-17(2Г)
Секция: Дополнительная
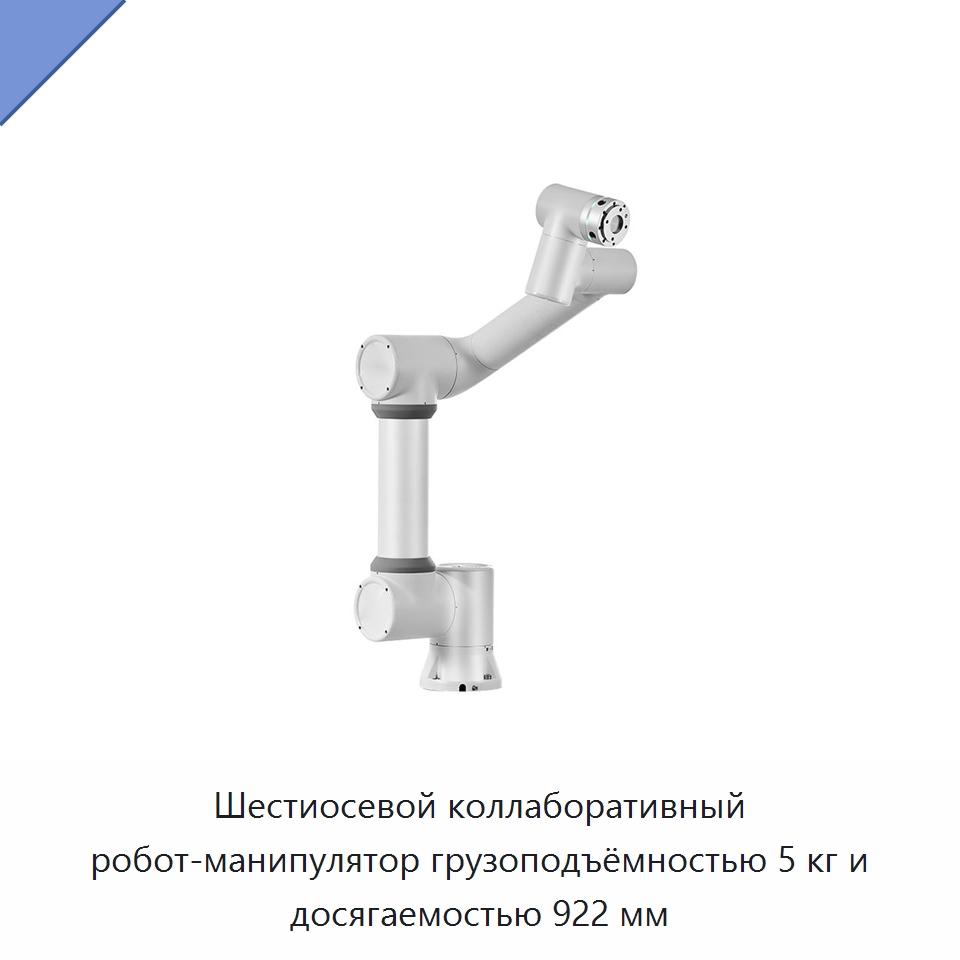
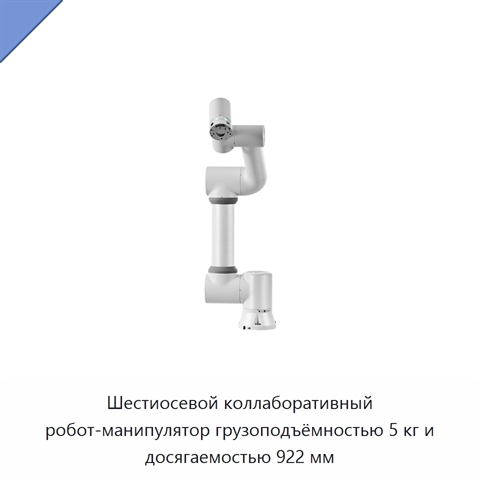
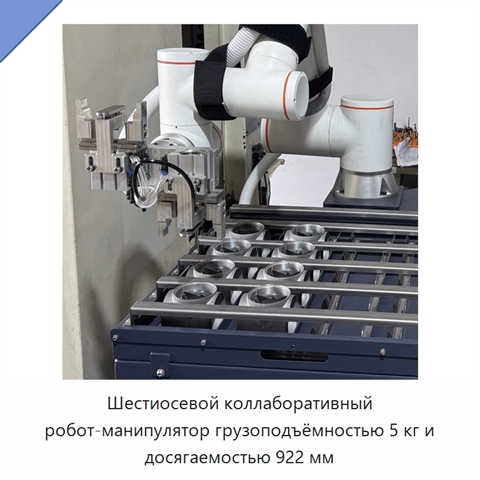
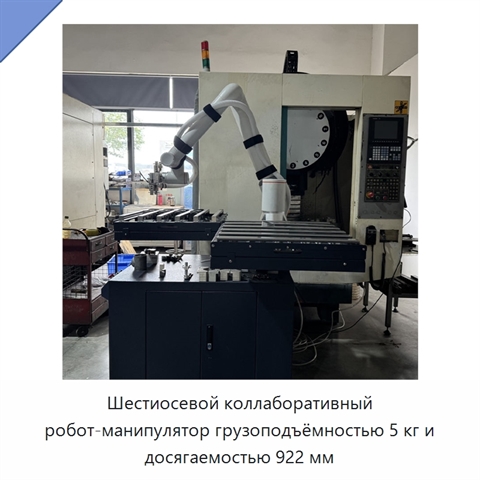
Шестиосевой коллаборативный робот-манипулятор грузоподъёмностью 5 кг и досягаемостью 922 мм
Коллаборативный робот-манипулятор имеет грузоподъёмность 5 кг, досягаемость 922 мм, 6 степеней свободы и 6 вращательных сочленений. Повторяемость положения по ISO 9283 составляет ±0,03 мм, а типичная скорость центральной точки инструмента — 1 м/с. Для управления предусмотрен обучающий пульт с диагональю 256,54 мм либо веб-приложение на мобильном терминале. Параметры движения осей: основание — ±175° при скорости ±180 %/с; плечо — +85°/265° при ±180 %/с; локоть — ±160° при ±180 %/с; запястье 1 — +85°/265° при ±180 %/с; запястья 2 и 3 — по ±175° при ±180 %/с. Манипулятор допускает установку в любой ориентации. Система ввода-вывода включает 2 цифровых входа, 2 цифровых выхода, 1 аналоговый вход и 1 аналоговый выход. Для инструмента предусмотрено питание 24 В, 1,5 А. Монтажный размер составляет 149 × 149 мм, масса — около 22 кг. Диапазон рабочей температуры — 0–45 °C, относительная влажность — не более 90 % без конденсации. Уровень шума — менее 65 дБ. В конструкции используются алюминий и сталь.
Задать вопрос Искать на Baidu
Какую задачу решает шестиосевой коллаборативный робот-манипулятор
Шестиосевой коллаборативный робот-манипулятор применяется для сварки, захвата и перемещения компонентов, паллетирования и обслуживания станков с ЧПУ в системах гибкой автоматизации.
Характеристики ТАЖ-17(2Г)
Модель (по базе 91Т)ТАЖ-17(2Г)
Совместимый тип продуктазахваты, системы технического зрения, концевые исполнительные устройства, многоцелевые роботы, конвейеры, датчики
Основные компонентыПЛК, мотор, двигатель, система загрузки, система работы в течение всего дня, система авторизации зависимостей, основная рама, система значений, подшипник, редуктор, сосуд под давлением, шестерня
Отчёт об испытаниях оборудованияпредоставлен
Мощность(Вт)4 кВт, 261 Вт
Напряжение220 В, 380 В, 110 В
Шестиосевой коллаборативный робот-манипулятор - гибкость поставки.
Мы знаем, что задачи каждого проекта отличаются. Поэтому по вашему запросу мы готовы рассмотреть возможность адаптации технических характеристик, типоразмеров и комплектации ТАЖ-17(2Г) под конкретные условия применения (силами первого производителя или силами нашего завода в России).
Мы знаем, что задачи каждого проекта отличаются. Поэтому по вашему запросу мы готовы рассмотреть возможность адаптации технических характеристик, типоразмеров и комплектации ТАЖ-17(2Г) под конкретные условия применения (силами первого производителя или силами нашего завода в России).
Дата актуализации информации: 02.09.26
Производитель и параметры оборудования проверены.
Люди, которые искали Шестиосевой коллаборативный робот-манипулятор, также смотрели:
 +4 фото
Машина для рельефного и горячего тиснения книг и визитных карточек с автоматической подачей, выдачей и подвижным столом
Модель: ГНИ-77(7Н)
Машина оснащена подвижным столом, а подача и выдача выполняются автоматически. Компьютеризированное исполнение предусматривает рабочую ширину 350 мм; производительность составляет 1–10 раз в минуту при напряжении 220 В.
 +5 фото
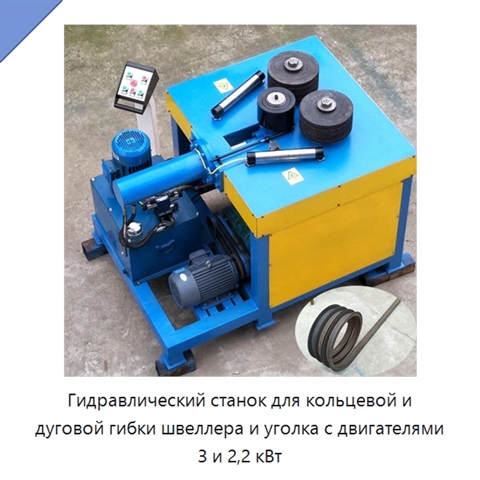
Гидравлический станок для кольцевой и дуговой гибки швеллера и уголка с двигателями 3 и 2,2 кВт
Модель: ИХЮ-11(8Д)
Гидравлический станок выполняет кольцевую, спиральную и дуговую гибку швеллера и уголка типоразмера до № 50. Минимальный диаметр наружного ролика составляет 400 мм, минимальный внутренний диаметр формируемого кольца — 970 мм. Приводная система состоит из главного двигателя мощностью 3 кВт и вспомога
 +2 фото
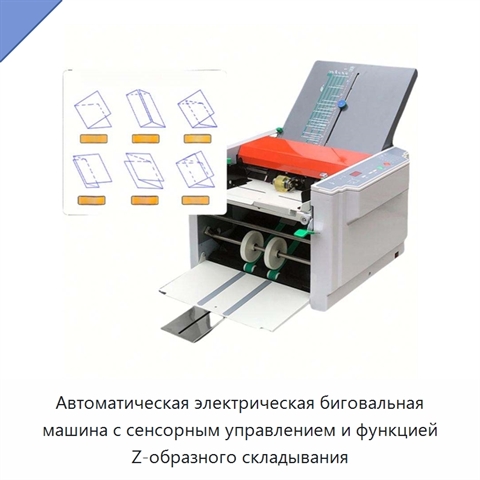
Автоматическая электрическая биговальная машина с сенсорным управлением и функцией Z-образного складывания
Модель: ГШИ-87(8Ж)
Автоматическая электрическая биговальная машина оснащена сенсорным экраном и поддерживает компьютеризированное управление. Она выполняет биговку и Z-образное складывание бумаги, медных листов, приглашений, билетов и чертежей. Производительность составляет 80–120 шт./мин, рабочая ширина — 432 мм. Пре
 +1 фото
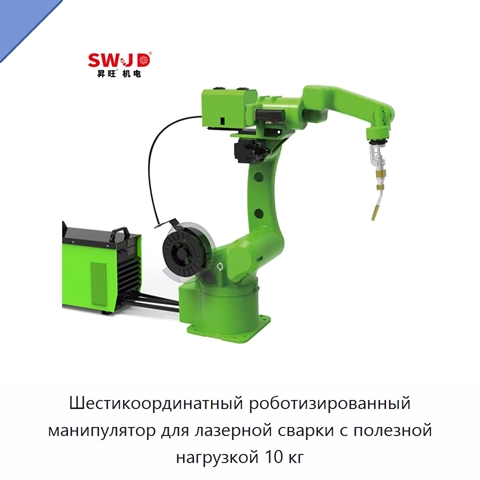
Шестикоординатный роботизированный манипулятор для лазерной сварки с полезной нагрузкой 10 кг
Модель: МИН-49(1У)
Роботизированный манипулятор предназначен для лазерной сварки и выполнен в полой конструкции. Он имеет шесть осей, номинальную нагрузку 10 кг и радиус перемещения 1500 мм. Точность повторяемости составляет ±0,03 мм. Максимальные углы перемещения осей: первая ось — ±165°, вторая — от −58° до +85°, тр