Артикул: 361-329 Модель: ФИФ-12(4П) Секция: Дополнительная

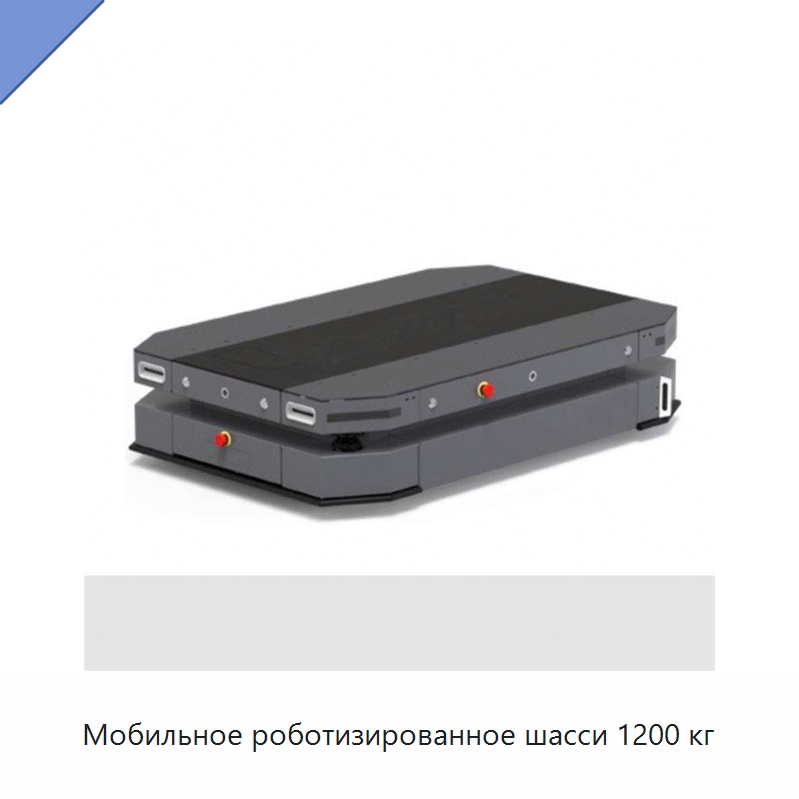
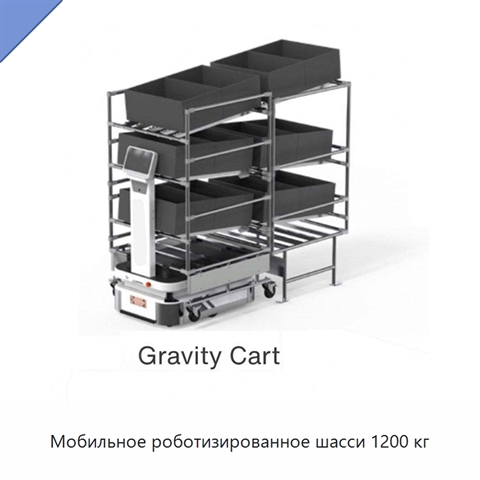
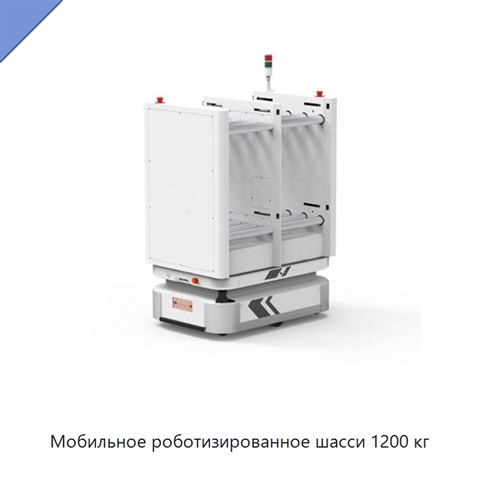
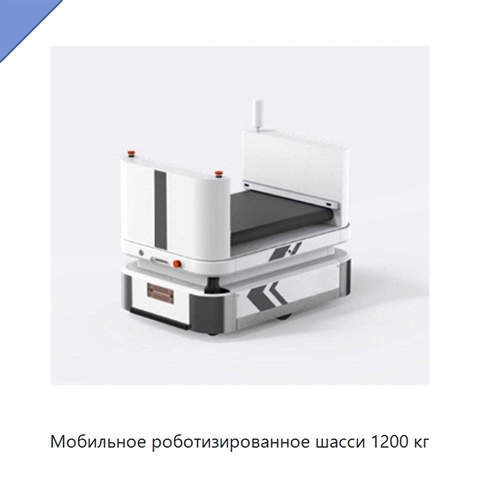
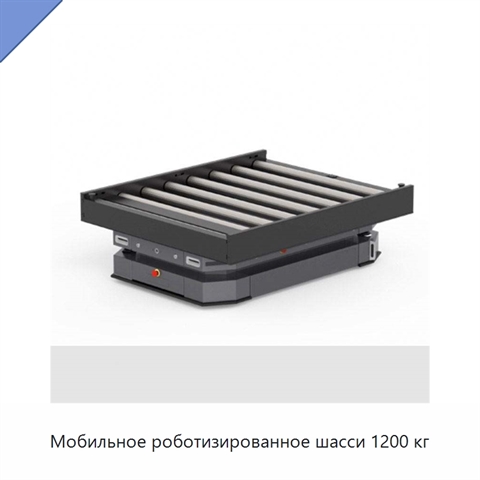
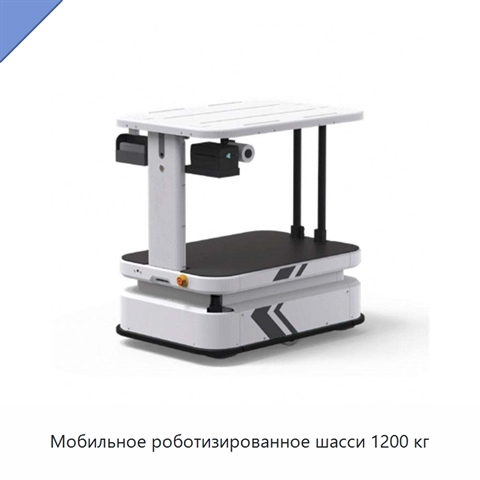
Мобильное роботизированное шасси 1200 кг

Мобильное роботизированное шасси использует навигацию на основе визуальных данных и лидара. Позиционирование по направляющей составляет ±10 мм, а при остановке — ±5 мм. *

*) Описание оборудования дано в том виде, в котором его подготовил иностранный производитель. Техническая и эстетическая доработка текста уже в планах инженеров отдела 91Т. Скоро мы уточним терминологию и технические характеристики, проверим нюансы и доработаем текст так, чтобы описание ФИФ-12(4П) было исчерпывающим, а назначение и возможности оборудования — понятными и доступными. Если ждать не хочется — напишите нам вопрос прямо сейчас.

Наименование производителяFactory Direct Sale Intelligent Warehouse Logistics AMR MT1200 1200kg Customized Mobile Robot Chassis
Задать вопрос Искать на Baidu

Какую задачу решает мобильное роботизированное шасси

Мобильное роботизированное шасси используют для перемещения роботизированной платформы с навигацией на основе визуальных данных и лидара, а также для позиционирования по направляющей и при остановке.
Перемещение грузов

Характеристики ФИФ-12(4П)

Модель (по базе 91Т)ФИФ-12(4П)
Позиционирование по направляющей±10 мм
Метод навигациина основе визуальных данных и лидара
Позиционирование при остановке±5 мм
Мобильное роботизированное шасси - гибкость поставки.
Мы осознаём, что у каждого проекта свои особенности. В связи с этим мы можем обсудить изменение технических характеристик, типоразмеров и комплектации ФИФ-12(4П) под условия эксплуатации (на мощностях оригинального производителя или нашего завода в России).

Дата актуализации информации: 02.09.26

Производитель и параметры оборудования проверены.

Люди, которые искали Мобильное роботизированное шасси, также смотрели:
Безрельсовый буксировочный робот с навигацией для склада, грузоподъёмность 1,2 т+5 фото

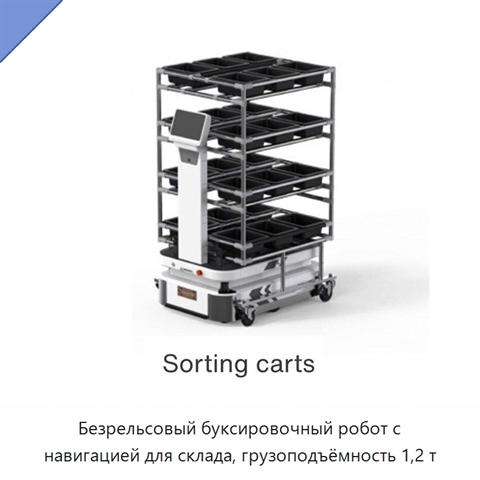
Безрельсовый буксировочный робот с навигацией для склада, грузоподъёмность 1,2 т
Модель: РДА-71(2П)
Безрельсовый буксировочный робот предназначен для работы на складе и буксировки грузов. Грузоподъёмность составляет 1,2 т. Навигация основана на визуальных данных и данных лидара. Позиционирование по направляющей выполняется с точностью ±10 мм, а позиционирование при остановке — ±5 мм.
Оборудование для межскважинного ультразвукового контроля целостности, 1–4 канала+5 фото

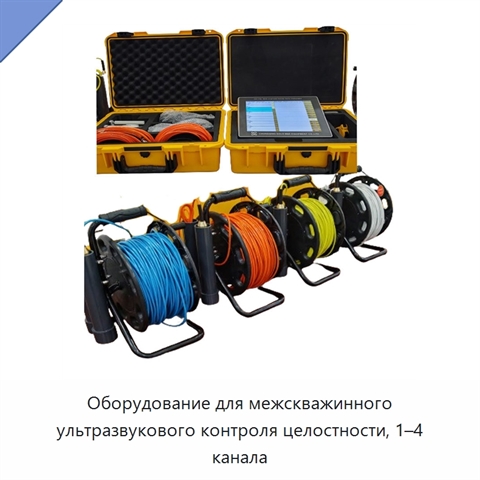
Оборудование для межскважинного ультразвукового контроля целостности, 1–4 канала

Модель: ГПЮ-59(9Ф)
Оборудование выполняет межскважинный ультразвуковой контроль целостности с использованием высокочастотных преобразователей, излучающих и принимающих акустические сигналы. Система сбора данных поддерживает синхронный непрерывный режим, наблюдение и анализ сигналов в реальном времени. Управление осуще
Закрытый волоконный лазерный станок с ЧПУ для листового металла с рабочим полем до 600 × 600 мм
Закрытый волоконный лазерный станок с ЧПУ для листового металла с рабочим полем до 600 × 600 мм

Модель: ТЯЛ-94(2Н)
Закрытый волоконный лазерный станок с ЧПУ рассчитан на высокоточную обработку небольших листовых заготовок. Предусмотрены варианты рабочего поля 400 × 400, 600 × 400 и 600 × 600 мм. Максимальная скорость резки составляет от 5 до 20 м/мин в зависимости от материала, скорость позиционирования — 60 м/м
Электрический широкоопорный штабелёр для поддонов с литий-ионной аккумуляторной батареей и боковым смещением вил+4 фото

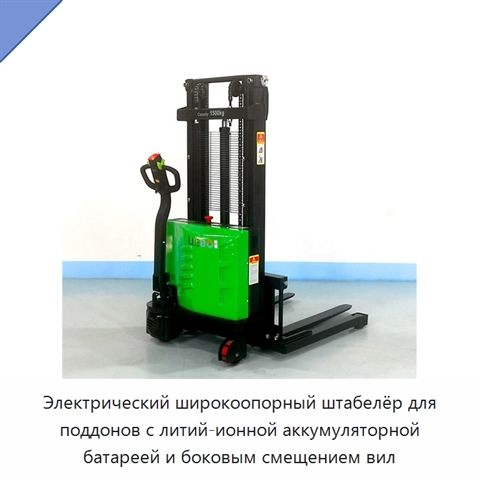
Электрический широкоопорный штабелёр для поддонов с литий-ионной аккумуляторной батареей и боковым смещением вил

Модель: ЯПЯ-49(7Ж)
Электрический широкоопорный штабелёр предназначен для работы с поддонами и оснащён литий-ионной аккумуляторной батареей. Предусмотрены варианты грузоподъёмности 1000 и 1500 кг, а также высоты подъёма 2500 и 3000 мм; центр нагрузки составляет 500 мм. Масса машины — 520 кг. Минимальная высота вил равн