Артикул: 356-112 Модель: ШЯТ-78(1Л) Секция: Дополнительная

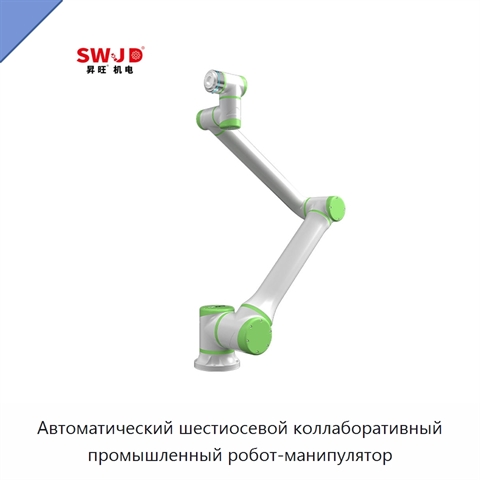
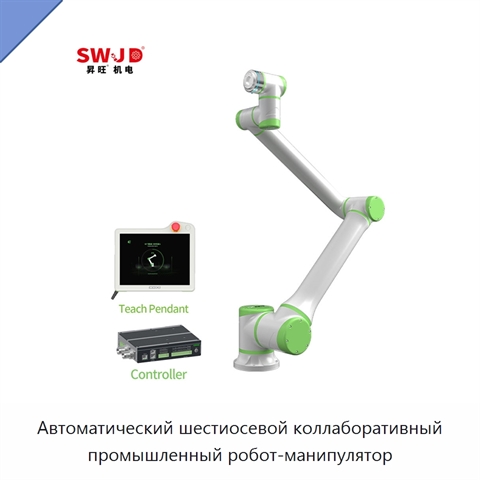
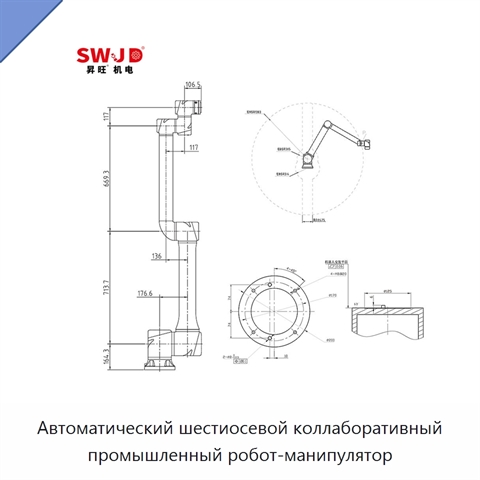
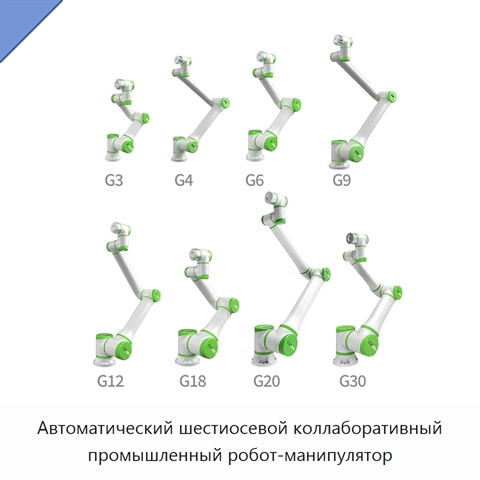
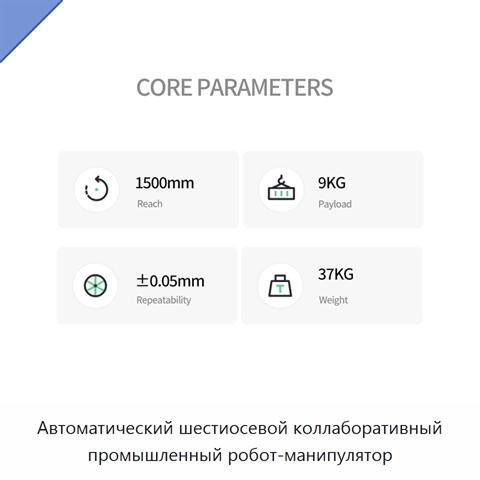
Автоматический шестиосевой коллаборативный промышленный робот-манипулятор

Робот-манипулятор совместим с концевыми исполнительными устройствами, датчиками и захватами. Напряжение составляет 220 В; мощность — 0,5 кВт, 550 Вт. *

*) Описание оборудования представлено в авторской редакции иностранного производителя. Наши инженеры уже включили техническую и эстетическую редактуру описания в рабочий план. Мы в ближайшее время уточним терминологию и характеристики, перепроверим технические детали и доработаем текст так, чтобы описание ШЯТ-78(1Л) закрывало большинство вопросов, а назначение, возможности и задачи оборудования стали понятны каждому. Не хотите ждать? Задайте вопрос прямо сейчас.

Наименование производителяFactory Price Automatic Cobot 6 Axis Pick and Place Welding Palletizing Wall Painting Assembly Machine Industrial Robot Arm
Задать вопрос Искать на Baidu

Какую задачу решает шестиосевой промышленный робот-манипулятор

Промышленный робот-манипулятор предназначен для захвата и перемещения, сварки, паллетирования, окраски стен и выполнения сборочных операций.
Нанесение покрытий
Перемещение грузов
Сварка металла

Характеристики ШЯТ-78(1Л)

Модель (по базе 91Т)ШЯТ-78(1Л)
Совместимый тип продуктаконцевые исполнительные устройства, датчики, захваты
Основные компонентыдвигатель, редуктор, привод, контроллер, пульт обучения, коробка передач
Мощность(Вт)0,5 кВт, 550 Вт
Напряжение220 В
Шестиосевой промышленный робот-манипулятор - гибкость поставки.
Мы понимаем, что каждый проект уникален. Поэтому по запросу мы готовы рассмотреть настройку технических параметров, типоразмеров и комплектации ШЯТ-78(1Л) под конкретные задачи (силами завода-изготовителя или нашего предприятия в России).

Дата последней проверки актуальности информации: 02.09.26

Производитель и технические характеристики подтверждены.

Люди, которые искали Шестиосевой промышленный робот-манипулятор, также смотрели:
6-осевой коллаборативный робот-манипулятор с комплектом шарниров+3 фото

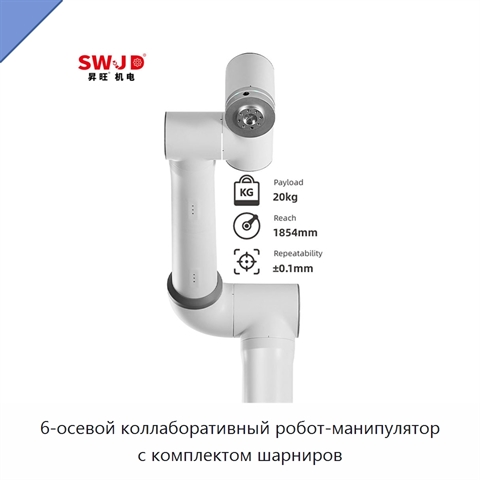
6-осевой коллаборативный робот-манипулятор с комплектом шарниров
Модель: ЖВЭ-52(7Т)
6-осевой коллаборативный робот-манипулятор имеет полезную нагрузку 20 кг и досягаемость 1854 мм. Кинематическая схема включает шесть вращательных сочленений. Повторяемость позиционирования составляет ±0,02 мм по стандарту ISO 9283. Управление выполняется с 256,54-мм обучающего пульта или мобильного
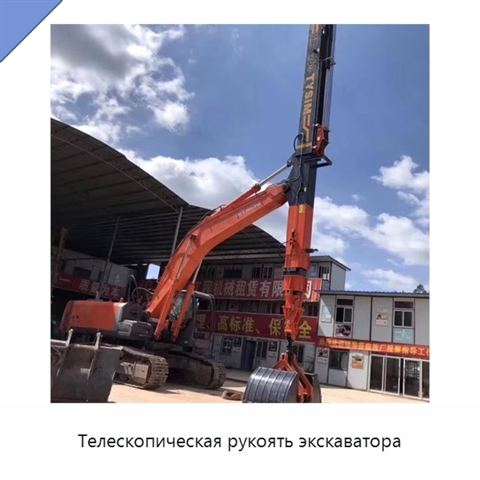
Телескопическая рукоять экскаватора+2 фото

Телескопическая рукоять экскаватора
Модель: КЮВ-45(1Э)
Рукоять экскаватора имеет телескопическое исполнение и представляет собой деталь строительной техники.
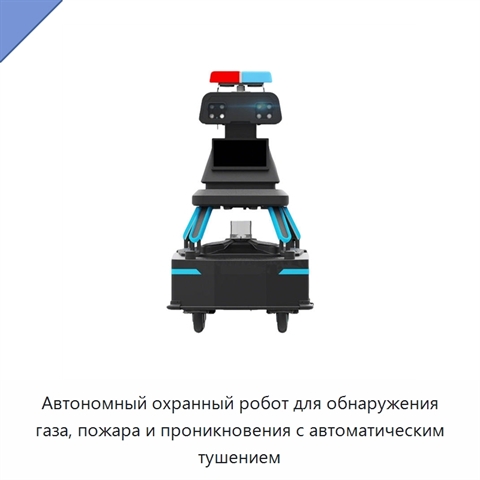
Автономный охранный робот для обнаружения газа, пожара и проникновения с автоматическим тушением+5 фото

Автономный охранный робот для обнаружения газа, пожара и проникновения с автоматическим тушением
Модель: ПГА-29(7Л)
Габариты робота составляют 875 × 675 × 1270 мм, масса — 100 кг. Конструкция поддерживает разворот на месте с нулевым радиусом. Допустимый угол преодолеваемого подъёма находится в диапазоне от 0° до 15°, высота преодолеваемого препятствия — от 0 до 60 мм. Время автономной работы составляет 8 ч при па
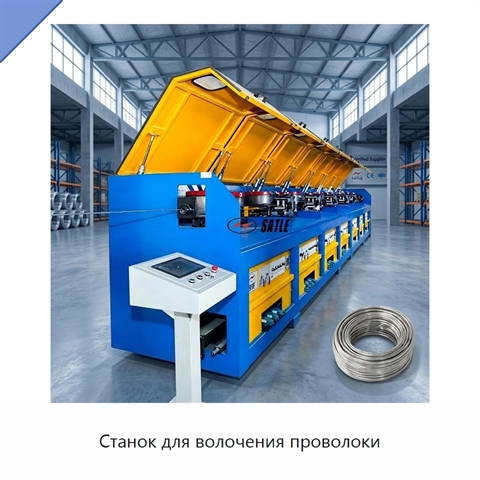
Станок для волочения проволоки+5 фото

Станок для волочения проволоки

Модель: ТСУ-41(9В)
Изделие представляет собой станок для волочения проволоки с вертикальным исполнением и прямым типом конструкции. Технологическая операция выполняется методом сухого холодного волочения проволоки, что определяет способ обработки в рабочем цикле оборудования. Передача включает редуктор и сервомотор, а