Артикул: 361-262 Модель: ЭГР-57(2Г) Секция: Дополнительная

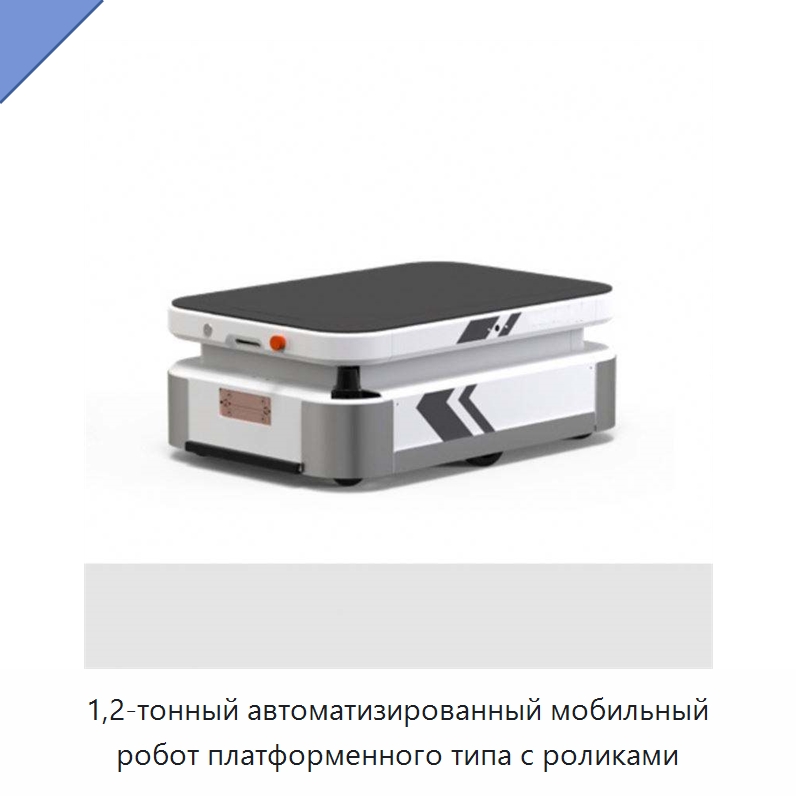
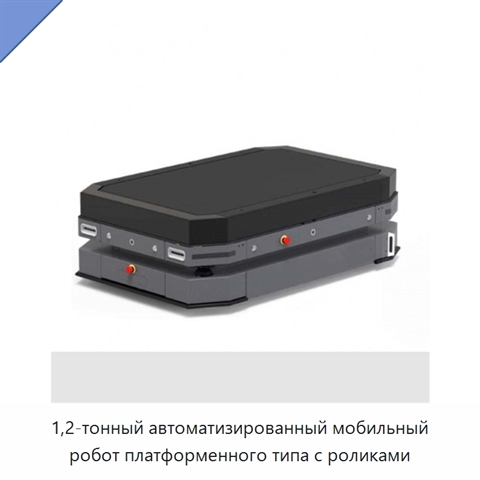
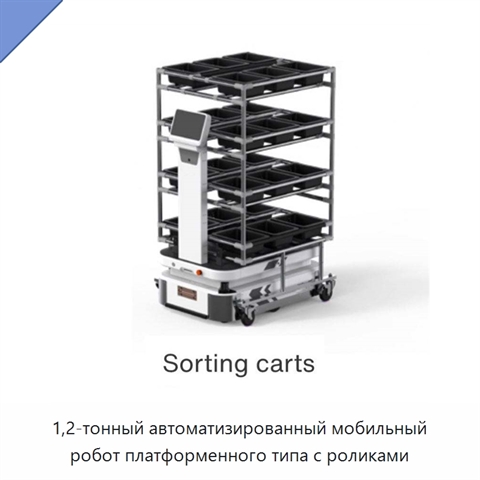
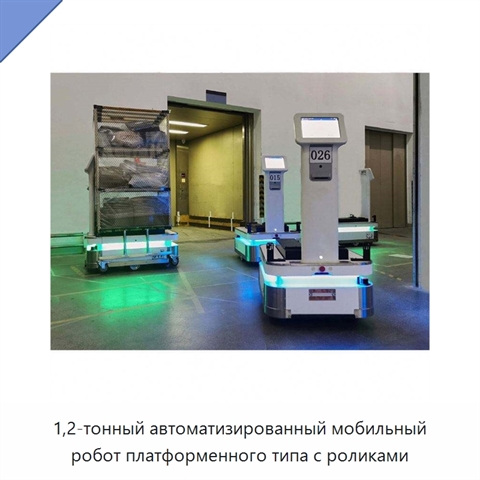
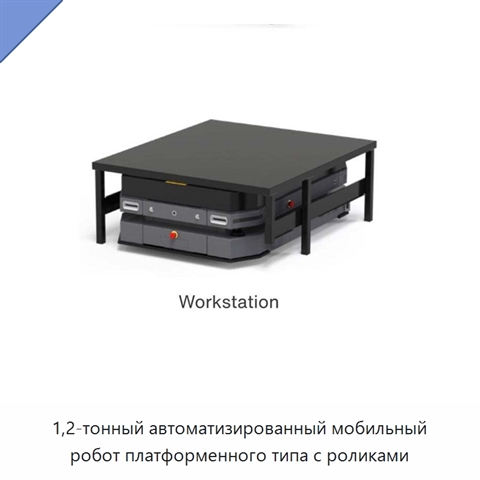
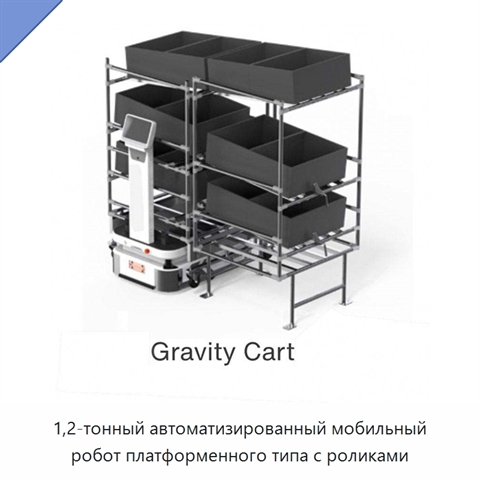
1,2-тонный автоматизированный мобильный робот платформенного типа с роликами

1,2-тонный автоматизированный мобильный робот выполнен в платформенном исполнении с роликами. Позиционирование по направляющей составляет ±10 мм, а позиционирование при остановке — ±5 мм. Навигация основана на визуальных данных и лидара. *

*) Текст описания сохранён в оригинальной редакции зарубежного производителя. Специалисты отдела 91Т уже включили этот текст в план технической и эстетической редактуры. Мы планируем в ближайшее время уточнить характеристики и терминологию, перепроверить технические детали и доработать текст так, чтобы описание ЭГР-57(2Г) снимало большинство вопросов, а назначение и возможности оборудования были понятны. Не готовы ждать обновления? Задайте вопрос уже сейчас.

Наименование производителяHot Sale Popular AMR Robot Price 1.2 Ton Roller Platform Type Automated Mobile Robot for Sale
Задать вопрос Искать на Baidu

Какую задачу решает автоматизированный мобильный робот с роликовой платформой

Автоматизированный мобильный робот платформенного типа с роликами предназначен для автоматизированного мобильного перемещения с навигацией на основе визуальных данных и лидара.

Характеристики ЭГР-57(2Г)

Модель (по базе 91Т)ЭГР-57(2Г)
Позиционирование по направляющей±10 мм
Метод навигациина основе визуальных данных и лидара
Позиционирование при остановке±5 мм
Автоматизированный мобильный робот с роликовой платформой - гибкость поставки.
Мы отдаём себе отчёт, что у каждого проекта есть свои нюансы. В связи с этим мы можем обсудить адаптацию технических характеристик, типоразмеров и комплектации ЭГР-57(2Г) под ваши задачи (на площадке производителя-оригинала либо на нашем заводе в России).

Информация проверена на актуальность: 02.09.26

Сведения о производителе и характеристиках актуальны.

Люди, которые искали Автоматизированный мобильный робот с роликовой платформой, также смотрели:
Автоматизированный мобильный робот-вилочный погрузчик+5 фото

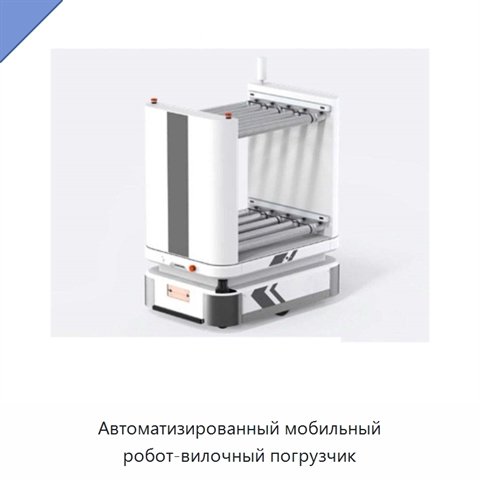
Автоматизированный мобильный робот-вилочный погрузчик
Модель: РГА-84(2Д)
Автоматизированный мобильный робот-вилочный погрузчик использует метод навигации на основе визуальных данных и лидара. Точность позиционирования по направляющей составляет ±10 мм, при остановке — ±5 мм.
Автоматический переносной станок для снятия фаски и обработки кромок листовой нержавеющей стали с регулируемым углом, управлением от ПЛК и мощностью 2,45 кВт+5 фото

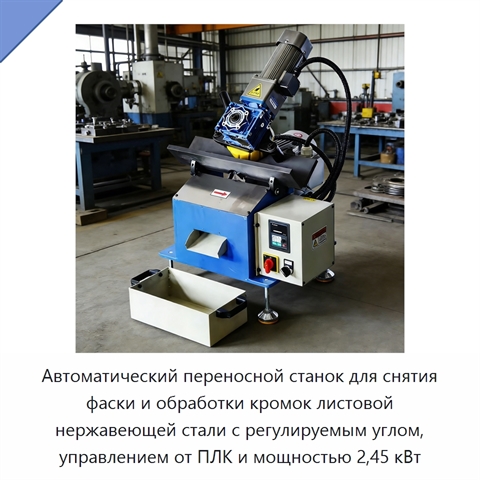
Автоматический переносной станок для снятия фаски и обработки кромок листовой нержавеющей стали с регулируемым углом, управлением от ПЛК и мощностью 2,45 кВт
Модель: ЮВМ-97(5Б)
Автоматический переносной станок выполняет снятие фаски и обработку кромок листовой нержавеющей стали. Угол фаски регулируется, а управление осуществляется с помощью программируемого логического контроллера. Мощность станка составляет 2,45 кВт, напряжение — 220 В.
Пружинный механизм регулировки натяжения гусеницы экскаватора+5 фото

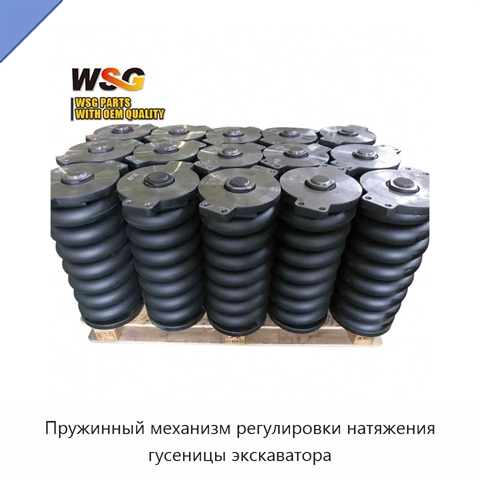
Пружинный механизм регулировки натяжения гусеницы экскаватора
Модель: ЭШГ-54(4Ю)
Пружинный механизм служит для регулировки натяжения гусеницы экскаватора.
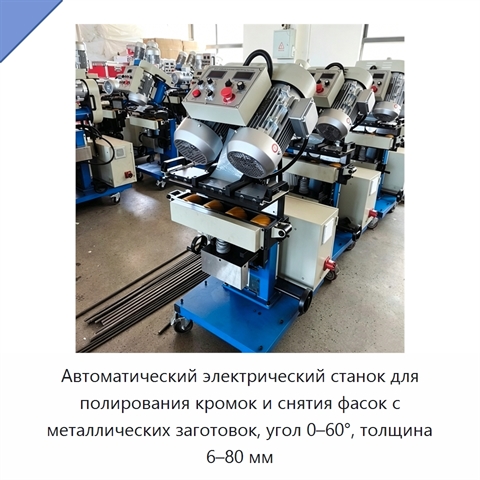
Автоматический электрический станок для полирования кромок и снятия фасок с металлических заготовок, угол 0–60°, толщина 6–80 мм+5 фото

Автоматический электрический станок для полирования кромок и снятия фасок с металлических заготовок, угол 0–60°, толщина 6–80 мм

Модель: ДГЯ-22(2И)
Автоматический электрический станок предназначен для полирования кромок и снятия фасок с металлических заготовок. Угол обработки регулируется в диапазоне 0–60°, а толщина обрабатываемой пластины составляет 6–80 мм. Станок оснащён ПЛК и рассчитан на напряжение 380 или 220 В.