Артикул: 458-103
Модель: ЕНВ-81(1Н)
Секция: Дополнительная
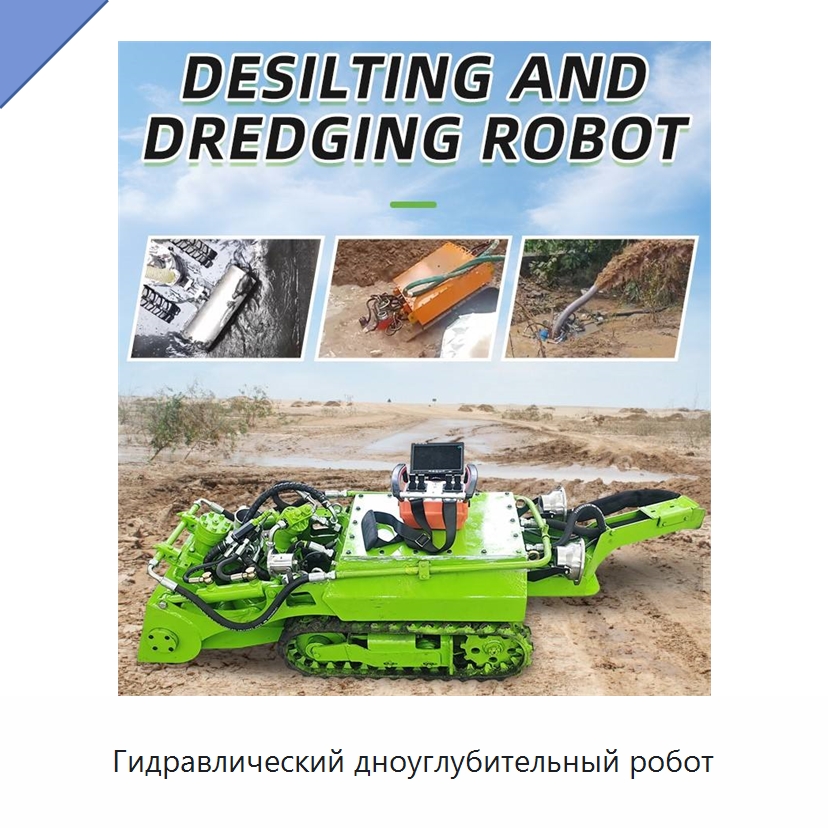
Гидравлический дноуглубительный робот
Робот оснащён системой шламового насоса и предназначен для очистки промышленных резервуаров. *
Задать вопрос Искать на Baidu
*) Описание оборудования дано в том виде, в котором его подготовил иностранный производитель. Техническая и эстетическая доработка текста уже в планах инженеров отдела 91Т. Скоро мы уточним терминологию и технические характеристики, проверим нюансы и доработаем текст так, чтобы описание ЕНВ-81(1Н) было исчерпывающим, а назначение и возможности оборудования — понятными и доступными. Если ждать не хочется — напишите нам вопрос прямо сейчас.
Какую задачу решает дноуглубительный робот
Дноуглубительный робот используется для управления шламом при горных работах в целях защиты окружающей среды.
Характеристики ЕНВ-81(1Н)
Модель (по базе 91Т)ЕНВ-81(1Н)
Основные компонентыдвигатель, мотор, насос
Отчёт об испытаниях оборудованияпредоставлен
Мощность(Вт)30 кВт/40 кВт/50 кВт
Напряжение220 В
Дноуглубительный робот - гибкость поставки.
Каждый проект имеет свои особенности, и мы это учитываем. Именно поэтому по запросу мы уточним у производителя, возможна ли корректировка технических характеристик, типоразмеров и комплектации ЕНВ-81(1Н) под условия применения (руками первого изготовителя или собственного производства в России).
Каждый проект имеет свои особенности, и мы это учитываем. Именно поэтому по запросу мы уточним у производителя, возможна ли корректировка технических характеристик, типоразмеров и комплектации ЕНВ-81(1Н) под условия применения (руками первого изготовителя или собственного производства в России).
Дата актуализации информации: 23.09.26
Производитель и параметры оборудования проверены.
Люди, которые искали Дноуглубительный робот, также смотрели:
 +1 фото
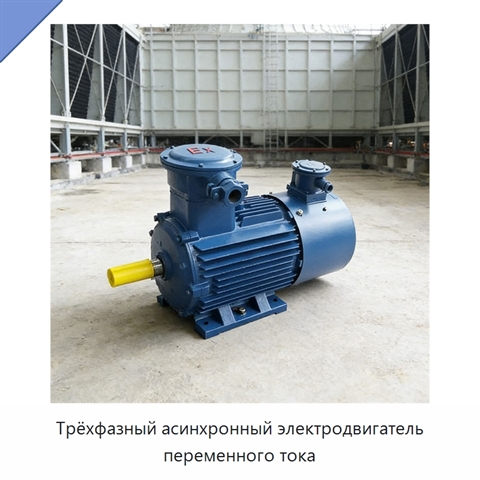
Трёхфазный асинхронный электродвигатель переменного тока
Модель: КНЭ-27(2И)
Двигатель имеет фланцевое крепление и низкий уровень шума.
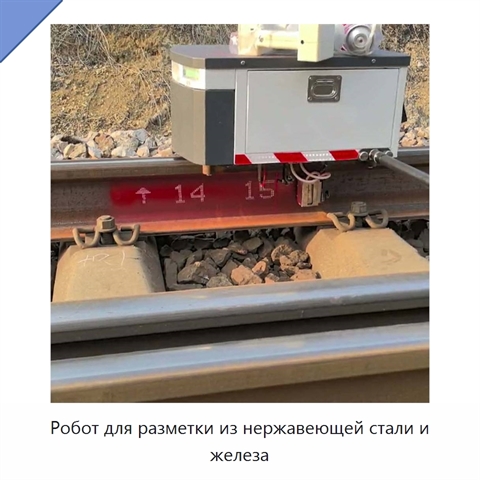
Робот для разметки из нержавеющей стали и железа
Модель: ЮХГ-84(2Н)
Робот оснащён редуктором, двигателем и мотором. Мощность составляет 5 кВт, напряжение — 220 В.
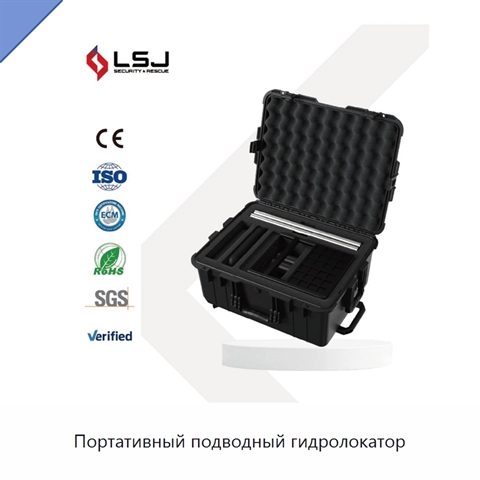
Портативный подводный гидролокатор
Модель: УША-41(4П)
Портативный гидролокатор представляет собой многофункциональную систему подводной визуализации. Устройство оснащено системой сканирования с боковым и нижним направлениями. Переключение рабочих частот 200, 455 и 800 кГц позволяет выполнять обнаружение в сложных водных условиях. Ширина бокового луча с
 +3 фото
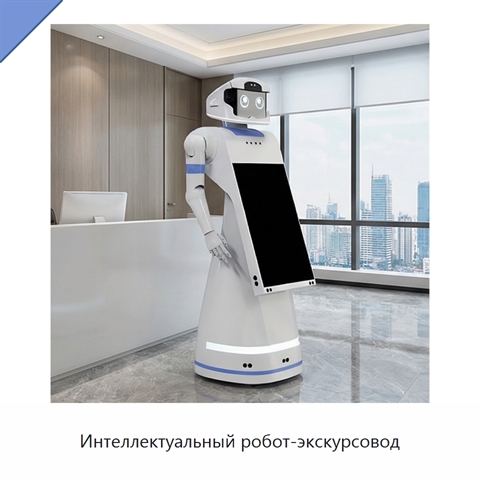
Интеллектуальный робот-экскурсовод
Модель: ВНЕ-57(8Р)
Интеллектуальный сервисный робот-экскурсовод оснащён системой восприятия, поддерживающей взаимодействие и навигацию. Для управления используется ёмкостный сенсорный экран с диагональю 337,82 мм. Голосовое взаимодействие обеспечивает коммуникацию с гостями. Робот поддерживает более 30 языков. Литиева