Артикул: 297-328 Модель: ЛИМ-94(2Р) Секция: Дополнительная

Электрогидравлический ножничный подъёмник-платформа

Ножничный подъёмник-платформа выполнен в мобильном исполнении. Конструкция изделия изготовлена из стали. Плавное и эффективное перемещение платформы предусмотрено для выполнения различных рабочих операций. Грузоподъёмность изделия составляет 450 кг, что позволяет использовать платформу с тяжёлыми нагрузками в профессиональных задачах. Доступны варианты высоты подъёма 4, 6, 8, 10, 11, 12, 14, 16 и 18 м для рабочих зон с разными требованиями по высоте. Изделие имеет сертификацию CE и соответствует международным требованиям безопасности. *

*) Формулировки описания принадлежат зарубежному производителю и приведены без изменений. Инженеры отдела 91Т уже поставили в план техническую и стилистическую редактуру описания. В ближайшее время мы пересмотрим характеристики и терминологию, проверим технические детали и доработаем текст описания ЛИМ-94(2Р), чтобы он отвечал на большинство вопросов и ясно раскрывал назначение и возможности оборудования. Хотите получить ответ быстрее — задайте вопрос сейчас же.

Наименование производителяIndoor Outdoor Mobile Steel Hydraulic Electric Scissor Lift Type 6m 8m 10m 12m Portable Scissor Lift Platform, Factory Price CE Electric Lifting Platform 4m 6m 8m 10m 11m 12m 14m 16m Hydraulic Scissor Lift for Cleaning, Custom 4-18m Aerial Man Lift Platform Hydraulic Mobile Electric Scissor Lift With Ce, Aerial Work Lifting Platform 4m 6m 8m 10m 12m 14m 16m 18m Mobile Electric Scissor Lift Hydraulic Scissor Lift
Задать вопрос Искать на Baidu

Какую задачу решает ножничный подъёмник-платформа

Ножничный подъёмник-платформа используется для подъёма людей при выполнении высотных работ внутри помещений и на открытом воздухе, включая очистку.

Характеристики ЛИМ-94(2Р)

Модель (по базе 91Т)ЛИМ-94(2Р)
Преодолеваемый уклон0.25
Дорожный просвет100 мм/19 мм, 0,3 м
Привод подъема / управлениеэлектрогидравлический
Колёсная база1390 мм, 1,088 м, 2500 мм
Ножничный подъёмник-платформа - гибкость поставки.
Мы понимаем, что каждый проект уникален. Поэтому по запросу мы готовы рассмотреть настройку технических параметров, типоразмеров и комплектации ЛИМ-94(2Р) под конкретные задачи (силами завода-изготовителя или нашего предприятия в России).

Данные проверены на актуальность: 18.09.26

Информация о производителе и характеристиках подтверждена.

Люди, которые искали Ножничный подъёмник-платформа, также смотрели:
Пневматический домкрат для замены шин грузовых автомобилей
Пневматический домкрат для замены шин грузовых автомобилей

Модель: ЛХЯ-74(8Р)
Пневматический домкрат предназначен для замены шин грузовых автомобилей. Максимальная высота подъема составляет 385 мм. Изготовлен из металла.
УФ-лазерная маркировочная машина для маркировки и гравировки стекла, акрила, стаканов для воды и бутылок+2 фото

УФ-лазерная маркировочная машина для маркировки и гравировки стекла, акрила, стаканов для воды и бутылок
Модель: БЛА-28(7А)
УФ-лазерная маркировочная машина предназначена для нанесения маркировки и гравировки на чувствительные материалы, включая стекло, акрил, стаканы для воды и бутылки. Для обработки используется метод «холодной маркировки». УФ-лазер с длиной волны 355 нм разрушает молекулярные связи вместо расплавления
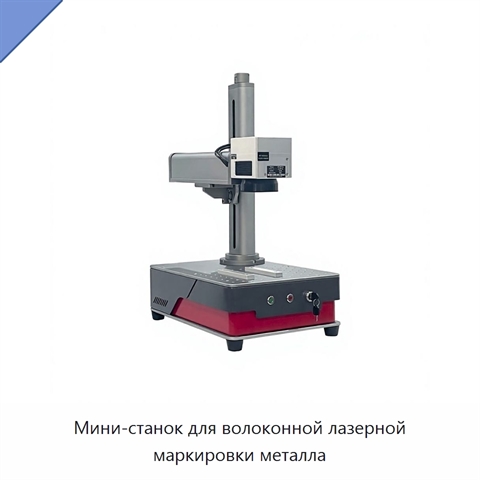
Мини-станок для волоконной лазерной маркировки металла+5 фото

Мини-станок для волоконной лазерной маркировки металла

Модель: ТЛЯ-77(2Ю)
Мини-станок предназначен для высокоточной маркировки металлических деталей и изделий. Волоконная лазерная технология формирует чёткую и стойкую маркировку с глубиной нанесения 0–5 мм. Скорость маркировки составляет 4000–15000 мм/с. Компактное исполнение и малая занимаемая площадь позволяют экономить
Автоматический гибочный станок+3 фото

Автоматический гибочный станок

Модель: РЮЖ-28(7Б)
В качестве обрабатываемых материалов используются акрил, ПВХ, полипропилен, полиэтилентерефталат и поликарбонат. В состав конструкции входят подшипник, редуктор, программируемый логический контроллер, зубчатая передача и двигатель. Оборудование характеризуется высокой точностью рабочей операции. Для