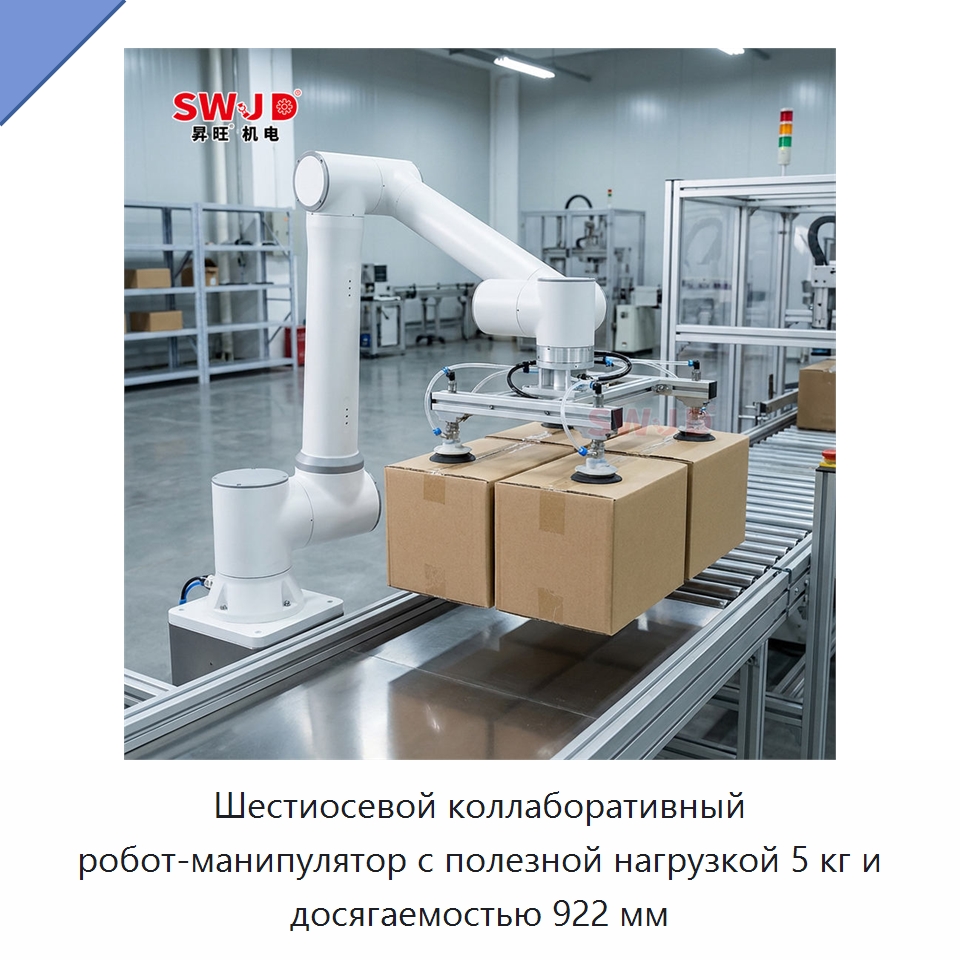
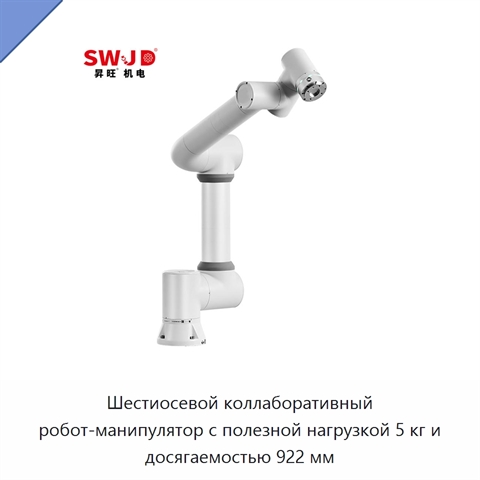
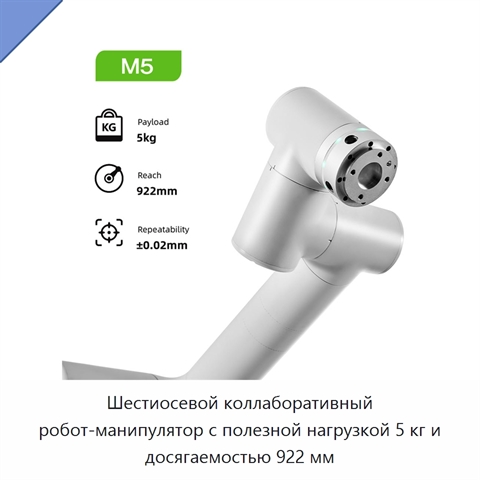
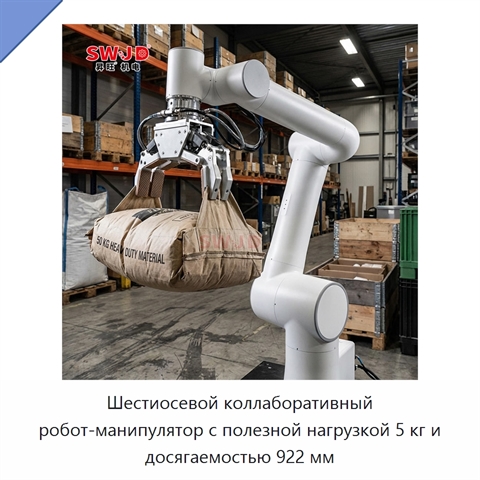
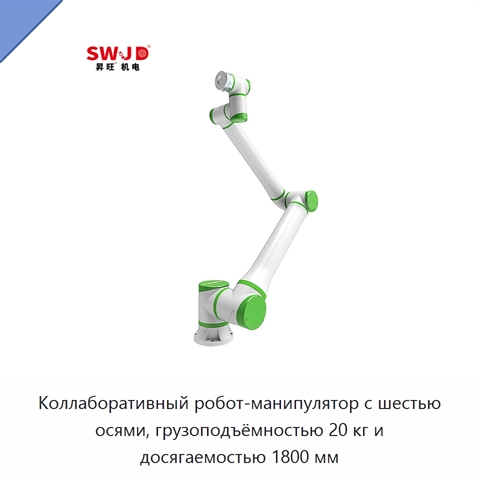
Шестиосевой коллаборативный робот-манипулятор с полезной нагрузкой 5 кг и досягаемостью 922 мм
Коллаборативный робот-манипулятор имеет шесть вращательных сочленений, полезную нагрузку 5 кг и досягаемость 922 мм. Управление выполняется с помощью пульта обучения с экраном диагональю 256,54 мм либо мобильного терминала через веб-приложение. Типичная скорость рабочей точки инструмента составляет 1 м/с. Робот допускает установку в любой ориентации, а уровень шума при работе не превышает 65 дБ. Интерфейсы ввода-вывода включают два дискретных входа, два дискретных выхода, один аналоговый вход и один аналоговый выход. Для инструмента предусмотрено питание 24 В при токе 1,5 А. Установочная площадь составляет 149 × 149 мм, масса — около 22 кг. Рабочая температура находится в диапазоне от 0 до 45 °C. Допустимая относительная влажность — не более 90 % без образования конденсата. В конструкции применяются алюминий и сталь. Типичная средняя мощность составляет 261 Вт, типичная пиковая мощность — 314 Вт. *
*) Описание представлено так, как его составил иностранный производитель. Отдел 91Т уже запланировал техническую и эстетическую правку этого текста. В ближайшее время мы уточним характеристики и терминологию, проверим технические нюансы и доработаем текст так, чтобы описание ЖЕС-57(2Н) отвечало на большинство возникающих вопросов, а назначение оборудования, его возможности и круг решаемых задач стали понятными и доступными. Если не хотите ждать — задайте вопрос прямо сейчас.
Наименование производителяLightweight 6 Axis Collaborative Robot Cobot Cell 5kg Payload Palletizing Arm Easy Programming for Pick and Place Application, high end robotic 6 axis tig robot arm automatic fiber laser and cutting spot welding manipulator torch machine equipment station, Customized Collaborative Robots Arm Cobot 6 Axis Payload 5kg 10kg 20kg 30kg Robotic Arm For Palletizing Welding Pick And Place, Cheap Brazo Robotizado Autonomous Robotic 6 Axis Arm Cobot 5kg Payload Automatic Packing Bag Palletizer Collaborative Robot Arm, Flexible M5 6-Axis Collaborative Robot Arm with PLC & Motor for Small Workshops Supporting ROS/C++/Python Development, 6DOF 6-Axis Handling Robot MIG TIG Welding Cobot with Motor 5kg Payload Collaborative Welding Gun Arm Equipment Kit, Portable Automat Robotic Arm Welding Machine Integration Cobot Kit 6 Axis Weld Robot Arm Maquina De Soldar Robot Colaborativo, 6 Axis Payload 5kg Collaborative Robot Precision Programmable Cobots for Industrial Palletizing Welding Manufacturing Automation
Совместимый тип продуктамногоцелевые роботы, захваты, датчики, конвейеры, системы технического зрения, концевые исполнительные устройства
Основные компонентыПЛК, подшипник, мотор, шестерня, система загрузки, система круглосуточной работы, система авторизации зависимостей, основная рама, система значений, двигатель
Отчёт об испытаниях оборудованияпредоставлен
Мощность(Вт)261 Вт, 4 кВт, 1 кВт, 624 Вт
Напряжение220 В, 380 В, 110 В
Шестиосевой коллаборативный робот-манипулятор - гибкость поставки. Мы осознаём, что у каждого проекта свои особенности. В связи с этим мы можем обсудить изменение технических характеристик, типоразмеров и комплектации ЖЕС-57(2Н) под условия эксплуатации (на мощностях оригинального производителя или нашего завода в России).
Дата последней сверки данных: 01.09.26
Производитель и характеристики проверены.
Люди, которые искали Шестиосевой коллаборативный робот-манипулятор, также смотрели:
 +1 фото
 +1 фото
 +5 фото
 +5 фото