Артикул: 192-990 Модель: МЛУ-42(9Х) Секция: Дополнительная

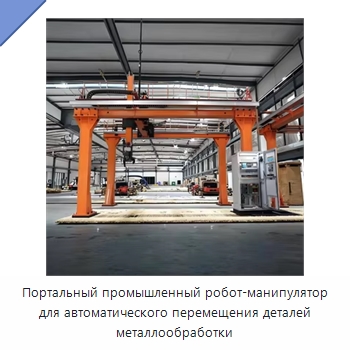
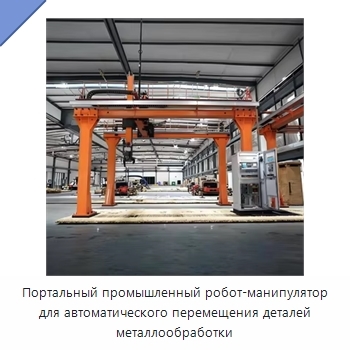
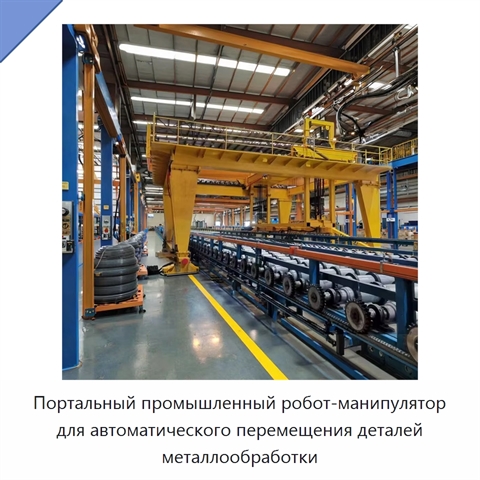
Портальный промышленный робот-манипулятор для автоматического перемещения деталей металлообработки

Портальный промышленный робот-манипулятор предназначен для повторяющегося автоматического захвата и размещения деталей металлообработки на автоматизированной производственной линии. *

*) Описание оборудования представлено в авторской редакции иностранного производителя. Наши инженеры уже включили техническую и эстетическую редактуру описания в рабочий план. Мы в ближайшее время уточним терминологию и характеристики, перепроверим технические детали и доработаем текст так, чтобы описание МЛУ-42(9Х) закрывало большинство вопросов, а назначение, возможности и задачи оборудования стали понятны каждому. Не хотите ждать? Задайте вопрос прямо сейчас.

Наименование производителяModular Gantry Truss Manipulator Industrial Robot Easy Installation for Intelligent Factory Automation Upgrade, Stable Servo-controlled Gantry Manipulator for Repetitive Automatic Pick and Place of Metal Processing Parts, Stable Running Gantry Manipulator Heavy Load Truss Robot for Automated Production Line Intelligent Transformation
Задать вопрос Искать на Baidu

Какую задачу решает портальный промышленный робот-манипулятор

Портальный промышленный робот-манипулятор применяют для повторяющегося автоматического захвата и размещения деталей металлообработки на автоматизированной производственной линии.
Захват деталей
Размещение деталей

Характеристики МЛУ-42(9Х)

Модель (по базе 91Т)МЛУ-42(9Х)
Габариты (Д × Ш × В)необязательно, 342 × 260 × 90 мм
Горизонтальный ход (мм)1500 мм, 622 мм
Вертикальный ход (мм)350 мм, 1020 мм
Масса35000 кг, 12000 кг, 1600 кг
Портальный промышленный робот-манипулятор - гибкость поставки.
Мы отдаём себе отчёт, что у каждого проекта есть свои нюансы. В связи с этим мы можем обсудить адаптацию технических характеристик, типоразмеров и комплектации МЛУ-42(9Х) под ваши задачи (на площадке производителя-оригинала либо на нашем заводе в России).

Дата последней проверки актуальности информации: 14.08.26

Производитель и технические характеристики подтверждены.

Люди, которые искали Портальный промышленный робот-манипулятор, также смотрели:
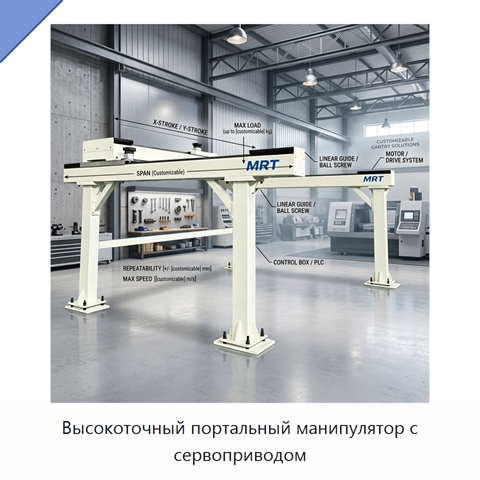
Высокоточный портальный манипулятор с сервоприводом
Высокоточный портальный манипулятор с сервоприводом

Модель: БХЯ-22(4Ф)
Портальный манипулятор с сервоприводом представляет собой программируемое автоматизированное оборудование для захвата, перемещения и размещения заготовок. Он рассчитан на тяжёлые нагрузки, имеет виброустойчивое исполнение, функцию самодиагностики и высокую точность повторения операций.
Портативная электрическая канатная таль+5 фото

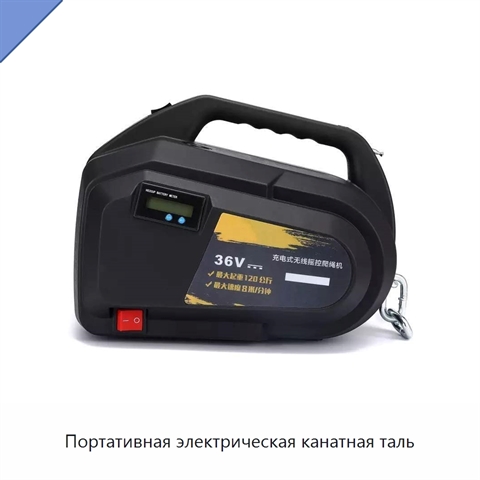
Портативная электрическая канатная таль
Модель: ГЮШ-11(8М)
Портативная электрическая канатная таль обеспечивает подъём со скоростью 8 м/мин. Безопасная рабочая нагрузка составляет 120 кг, испытательная нагрузка — 200 кг. Таль выполнена из легированной стали и использует стальной канат диаметром 14 мм. Аккумулятор имеет ёмкость 15 А·ч, ресурс работы составля
Удлинённые стрела и рукоять экскаватора для речных дноуглубительных и демонтажных работ+1 фото

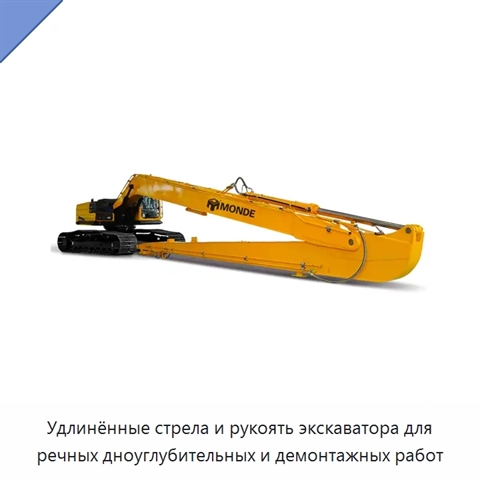
Удлинённые стрела и рукоять экскаватора для речных дноуглубительных и демонтажных работ
Модель: РСЮ-17(8Г)
Удлинённые стрела и рукоять предназначены для оснащения экскаваторов при речных дноуглубительных и демонтажных работах. Основная конструкция изготовлена из стального листа высокой ударной вязкости и рассчитана на работу при высокой нагрузке. Кромки пазов обрабатываются фрезерованием без высокотемпер
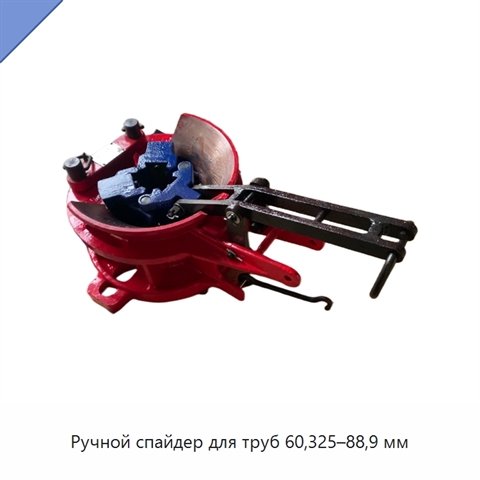
Ручной спайдер для труб 60,325–88,9 мм+5 фото

Ручной спайдер для труб 60,325–88,9 мм

Модель: РЯЛ-95(8Г)
Ручной спайдер предназначен для безопасного удержания труб. Изделие рассчитано на работу с трубами размером от 60,325 до 88,9 мм. Управление спайдером выполняется вручную, что упрощает его использование и техническое обслуживание изделия. Спайдер подходит для выполнения работ по ремонту скважин. Кон