Артикул: 129-373 Модель: ЯТЕ-57(1С) Секция: Дополнительная

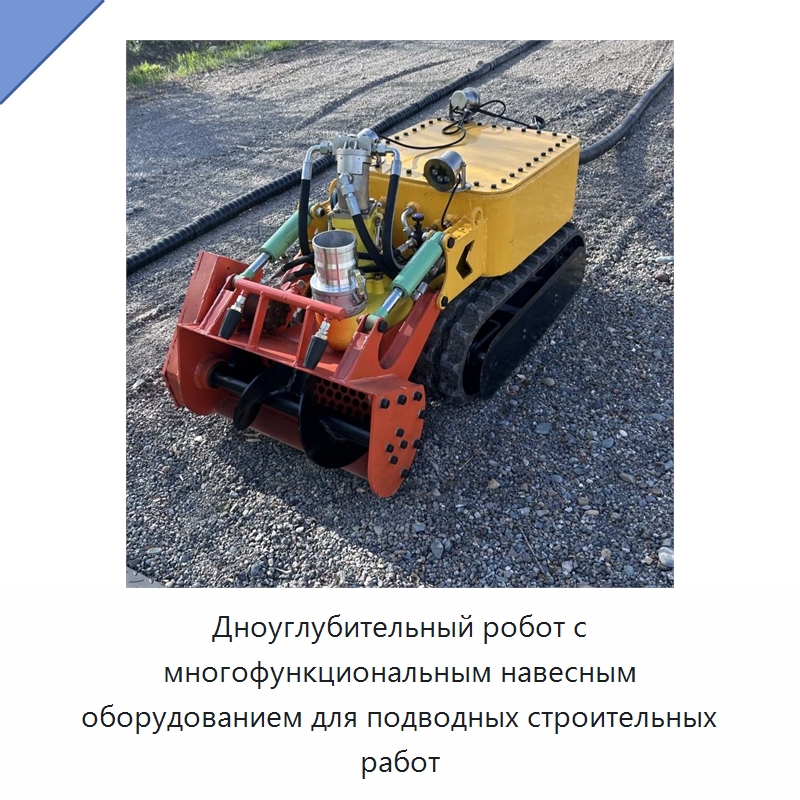
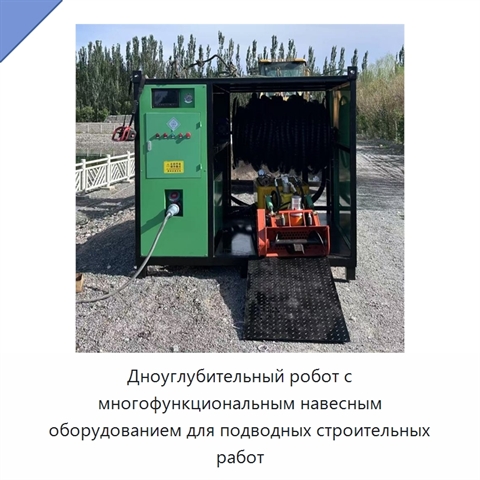
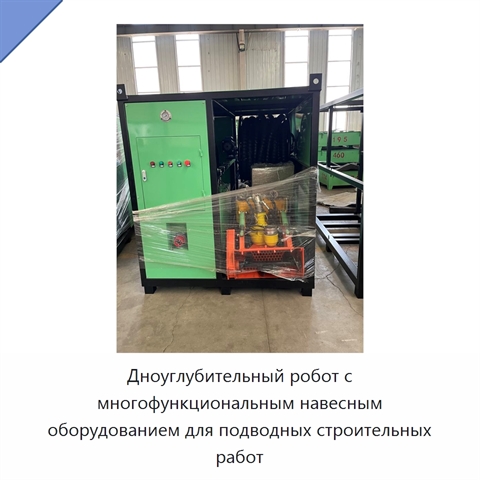
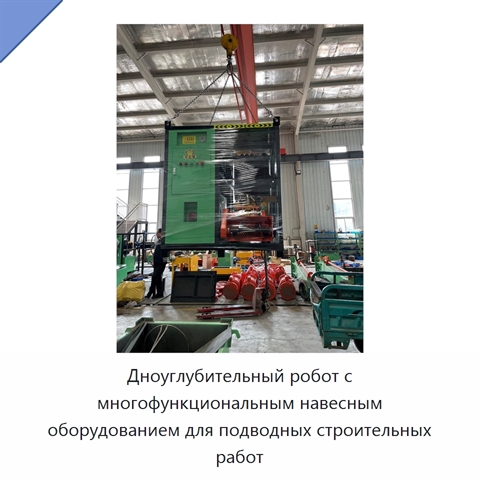
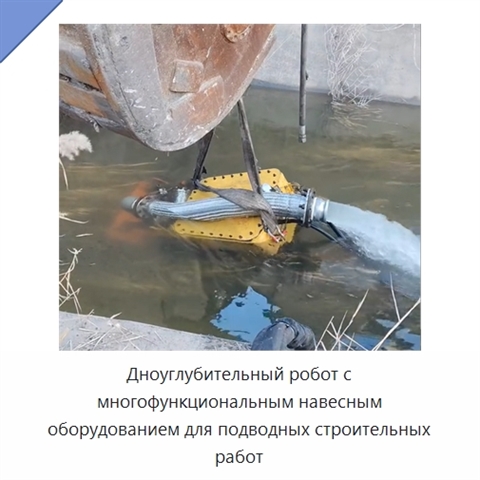
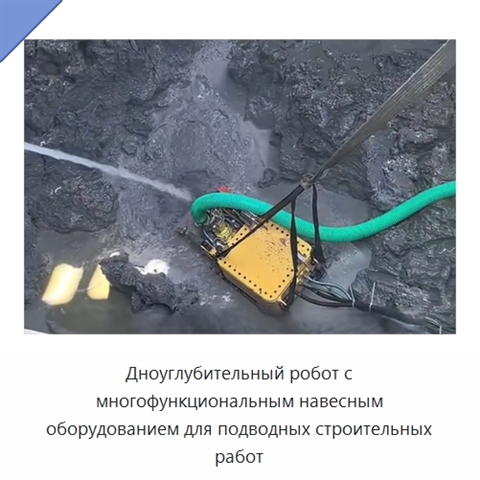
Дноуглубительный робот с многофункциональным навесным оборудованием для подводных строительных работ

Дноуглубительный робот с многофункциональным навесным оборудованием предназначен для поддержки подводных строительных и дноуглубительных работ. Масса изделия составляет 1300 кг. *

*) Описание товара приведено в редакции, предоставленной иностранным производителем. Инженеры отдела 91Т уже запланировали техническую и эстетическую редактуру. В скором времени мы проверим технические нюансы, уточним характеристики и терминологию и доработаем текст, чтобы описание ЯТЕ-57(1С) отвечало на большинство вопросов, а его назначение, возможности и область применения были понятны и доступны. Если вопрос актуален сейчас — просто задайте его нам.

Наименование производителяMulti Functional Attachments Underwater Construction Support Dredging Robot, Multi Functional Attachments Underwater Construction Support Dredging Robot
Задать вопрос Искать на Baidu

Какую задачу решает дноуглубительный робот для подводных строительных работ

Дноуглубительный робот применяется для дноуглубительных операций и поддержки подводных строительных работ.

Характеристики ЯТЕ-57(1С)

Модель (по базе 91Т)ЯТЕ-57(1С)
Основные компонентыПЛК, двигатель, подшипник, редуктор
Ключевое преимуществонизкие затраты на техническое обслуживание
Масса (кг)1300
Дноуглубительный робот для подводных строительных работ - гибкость поставки.
Мы знаем, что задачи каждого проекта отличаются. Поэтому по вашему запросу мы готовы рассмотреть возможность адаптации технических характеристик, типоразмеров и комплектации ЯТЕ-57(1С) под конкретные условия применения (силами первого производителя или силами нашего завода в России).

Дата последней проверки актуальности данных: 10.08.26

Данные о производителе и характеристиках проверены.

Люди, которые искали Дноуглубительный робот для подводных строительных работ, также смотрели:
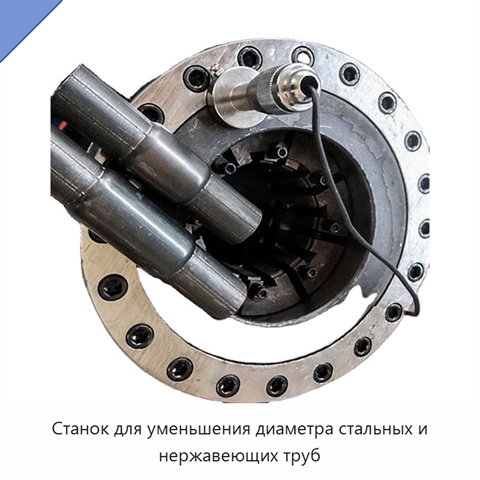
Станок для уменьшения диаметра стальных и нержавеющих труб+2 фото

Станок для уменьшения диаметра стальных и нержавеющих труб
Модель: ЛГЮ-25(8Б)
Оборудование предназначено для автоматического уменьшения диаметра труб.
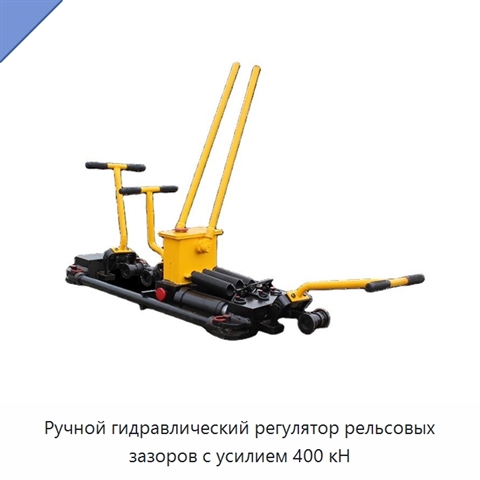
Ручной гидравлический регулятор рельсовых зазоров с усилием 400 кН+2 фото

Ручной гидравлический регулятор рельсовых зазоров с усилием 400 кН
Модель: ХГЯ-92(4И)
Ручной гидравлический регулятор рельсовых зазоров предназначен для регулировки зазоров в стыках рельсов различных типов. Устройство действует в двух направлениях: толкает рельс или тянет его для изменения зазора. Номинальное усилие при тяге и толкании составляет 400 кН. Гидравлический цилиндр имеет
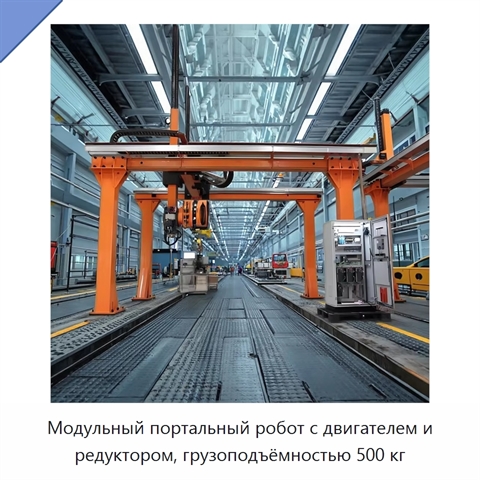
Модульный портальный робот с двигателем и редуктором, грузоподъёмностью 500 кг+5 фото

Модульный портальный робот с двигателем и редуктором, грузоподъёмностью 500 кг
Модель: ХВЕ-77(7Р)
Модульный портальный робот оснащён двигателем, редуктором, шестернёй и насосом. Номинальная грузоподъёмность составляет 500 кг, пролёт — от 3 до 22,5 м, номинальный грузовой момент — от 50 до 5000 кН. Робот предназначен для применения при литье пластмасс под давлением и выполнении сварочных работ.
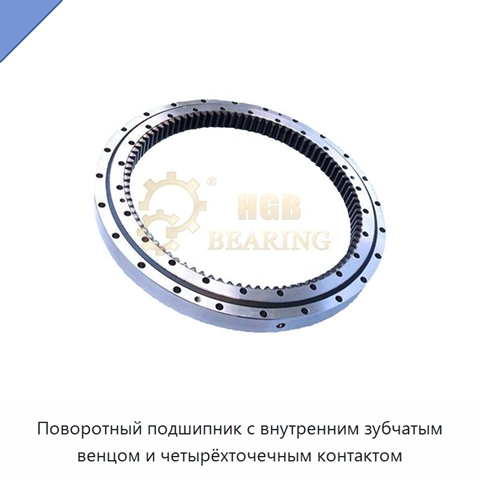
Поворотный подшипник с внутренним зубчатым венцом и четырёхточечным контактом+5 фото

Поворотный подшипник с внутренним зубчатым венцом и четырёхточечным контактом

Модель: МЮС-72(7Ш)
Поворотный подшипник выполнен с внутренним зубчатым венцом, четырёхточечным контактом и резиновыми уплотнениями.