Артикул: 413-442
Модель: ЛИМ-55(9П)
Секция: Дополнительная
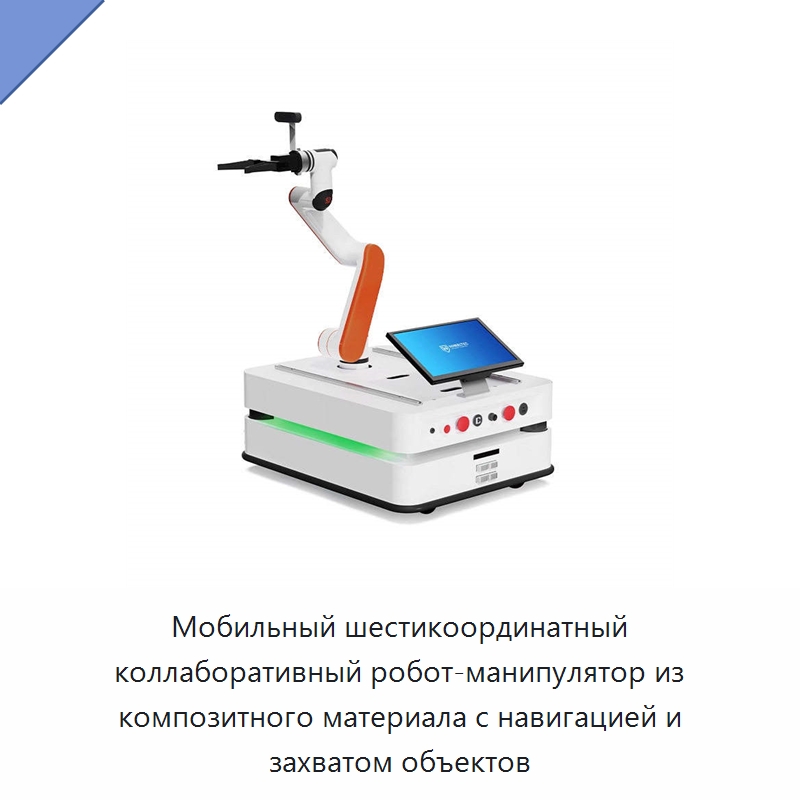
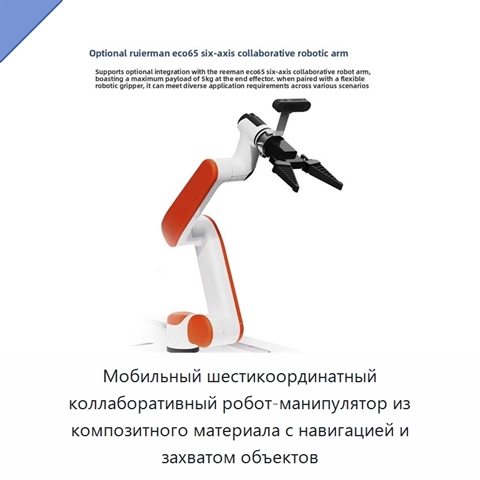
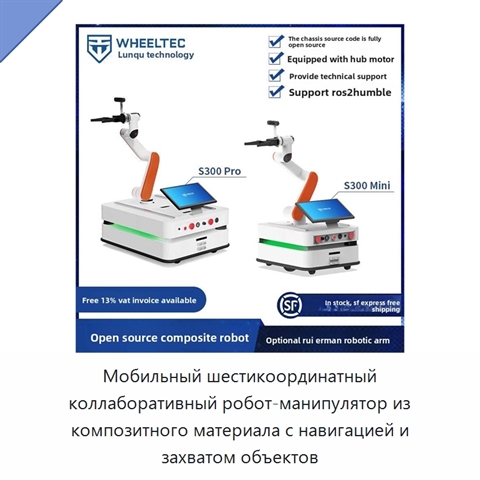
Мобильный шестикоординатный коллаборативный робот-манипулятор из композитного материала с навигацией и захватом объектов
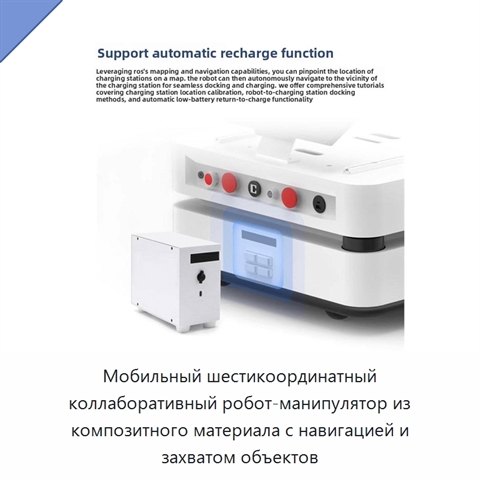
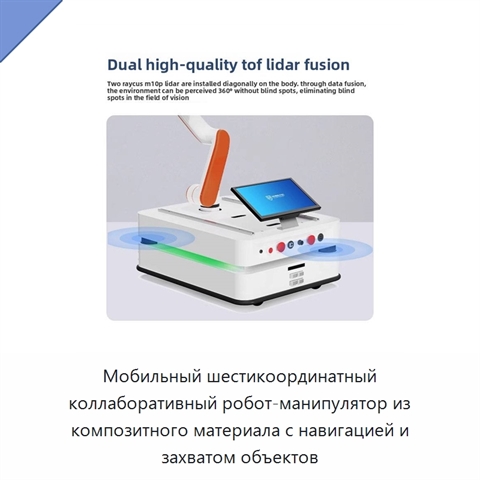
Мобильный шестикоординатный коллаборативный робот-манипулятор рассчитан на точные совместные движения и работу с различными объектами. Шесть осей обеспечивают пространственное перемещение манипулятора, а функция мобильного захвата позволяет точно брать и перемещать предметы. Навигационная система интегрируется с программными системами управления для автоматизации перемещений и рабочих операций. Открытый исходный код доступен для настройки программной части и дальнейшей разработки сообществом. Конструкция из прочного и лёгкого композитного материала сочетает небольшую массу с устойчивостью к рабочим нагрузкам. Робот совместим с датчиками; одним из компонентов конструкции является подшипник.
Задать вопрос Искать на Baidu
Какую задачу решает шестикоординатный коллаборативный робот-манипулятор
Шестикоординатный коллаборативный робот-манипулятор применяется для точного мобильного захвата и перемещения различных объектов с автоматизированной навигацией.
Характеристики ЛИМ-55(9П)
Модель (по базе 91Т)ЛИМ-55(9П)
Совместимый тип продуктадатчики
Основные компонентыподшипник
Материалкомпозит
Шестикоординатный коллаборативный робот-манипулятор - гибкость поставки.
Нам известно, что каждый проект имеет свою специфику. Поэтому мы готовы рассмотреть адаптацию технических характеристик, типоразмеров и комплектации ЛИМ-55(9П) под ваши конкретные условия (силами исходного производителя либо нашего производства в России).
Нам известно, что каждый проект имеет свою специфику. Поэтому мы готовы рассмотреть адаптацию технических характеристик, типоразмеров и комплектации ЛИМ-55(9П) под ваши конкретные условия (силами исходного производителя либо нашего производства в России).
Дата последней проверки актуальности информации: 09.09.26
Производитель и технические характеристики подтверждены.
Люди, которые искали Шестикоординатный коллаборативный робот-манипулятор, также смотрели:
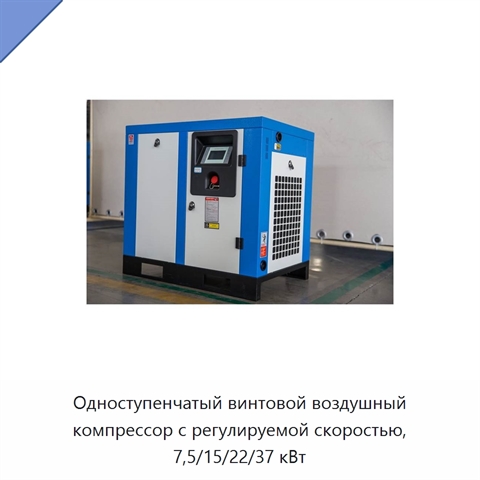
Одноступенчатый винтовой воздушный компрессор с регулируемой скоростью, 7,5/15/22/37 кВт
Модель: РВА-27(4У)
Одноступенчатый винтовой воздушный компрессор с регулируемой скоростью предназначен для промышленного применения. Доступны варианты мощностью 7,5, 15, 22 и 37 кВт для получения сжатого воздуха.
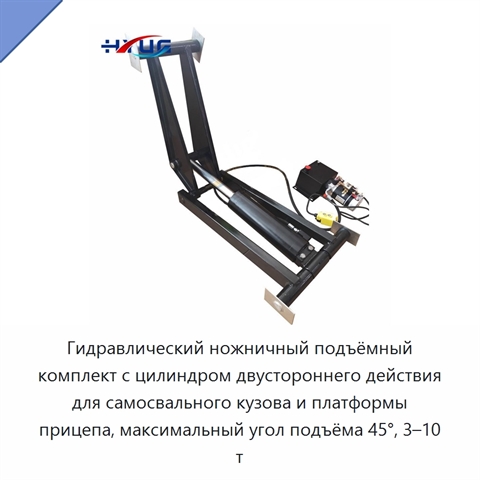
Гидравлический ножничный подъёмный комплект с цилиндром двустороннего действия для самосвального кузова и платформы прицепа, максимальный угол подъёма 45°, 3–10 т
Модель: ШУС-48(4И)
Гидравлический ножничный подъёмный комплект предназначен для подъёма самосвального кузова или платформы прицепа. Конструкция выполнена в виде поршневого цилиндра двустороннего действия. Максимальный угол подъёма составляет 45°, диапазон грузоподъёмности — 3–10 т. Корпус изготовлен из стали.
 +3 фото
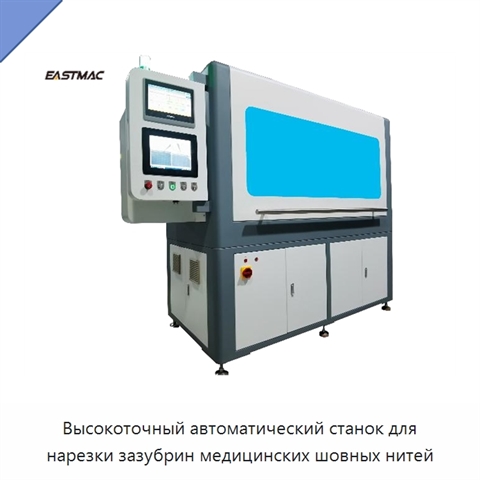
Высокоточный автоматический станок для нарезки зазубрин медицинских шовных нитей
Модель: УЖЯ-57(8М)
Оборудование имеет мощность 7,5 кВт, напряжение 220 В и массу 650 кг.
 +4 фото
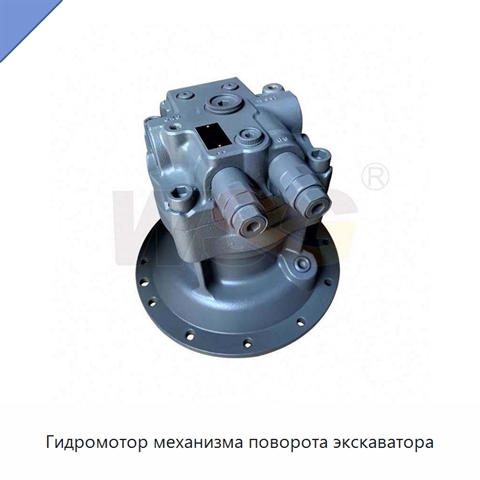
Гидромотор механизма поворота экскаватора
Модель: ДБЭ-57(2И)
Гидромотор предназначен для применения в механизме поворота экскаватора.