Задача: Подводные работы
 +2 фото
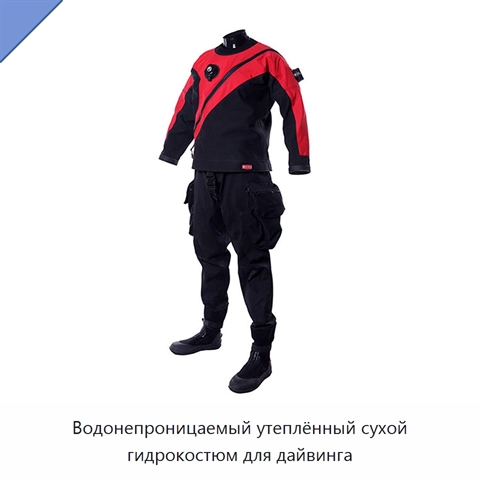
Водонепроницаемый утеплённый сухой гидрокостюм для дайвинга
Модель: ЮФП-48(9Г)
Материалы конструкции включают неопрен, нейлон, полиэстер и полиэстер-полиуретановый триламинат. Сухой гидрокостюм обеспечивает водонепроницаемость и теплоизоляцию, а триламинатный материал является воздухопроницаемым и ветрозащитным. Швы полностью проклеены резиновой лентой. Латексные уплотнения ше
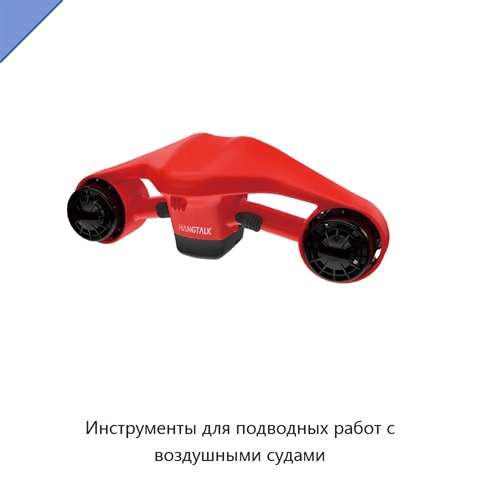
Инструменты для подводных работ с воздушными судами
Модель: АЛД-51(9У)
Инструменты для выполнения подводных работ с воздушными судами.
 +2 фото
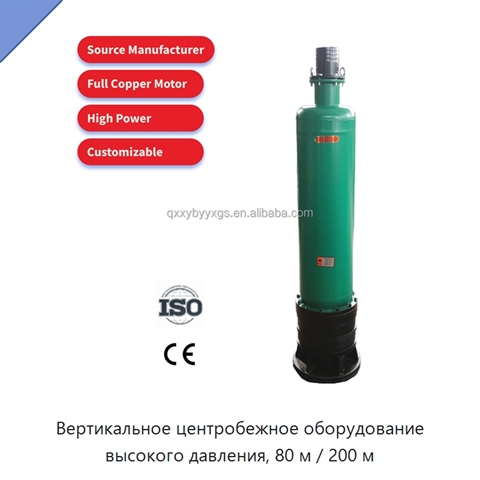
Вертикальное центробежное оборудование высокого давления, 80 м / 200 м
Модель: ДГИ-19(4У)
Оборудование выполнено в многоступенчатом исполнении из нержавеющей стали и не засоряется при работе.
 +5 фото
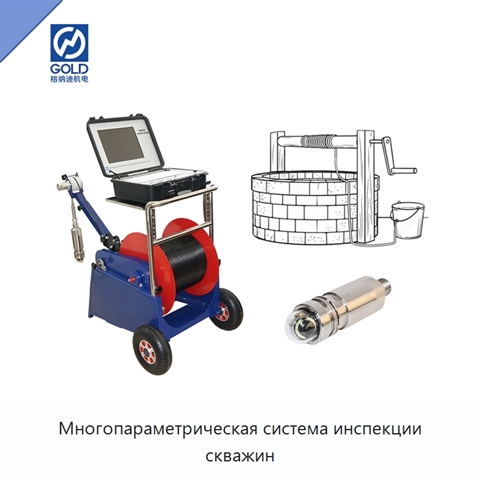
Многопараметрическая система инспекции скважин
Модель: ШРИ-92(1М)
Система оснащена лёгкой лебёдкой и зондом для многопараметрического каротажа. Камера высокого разрешения имеет цветную ПЗС-матрицу с чувствительностью 0,1 лк. Фокусировка объектива выполняется вручную; объектив обеспечивает горизонтальный обзор 360° и наклон на 180°, а его положение можно фиксироват
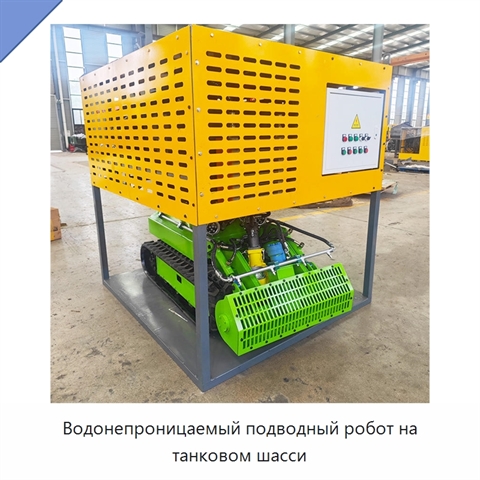
Водонепроницаемый подводный робот на танковом шасси
Модель: ДЭГ-74(8Ж)
Подводный робот имеет степень защиты IP68.
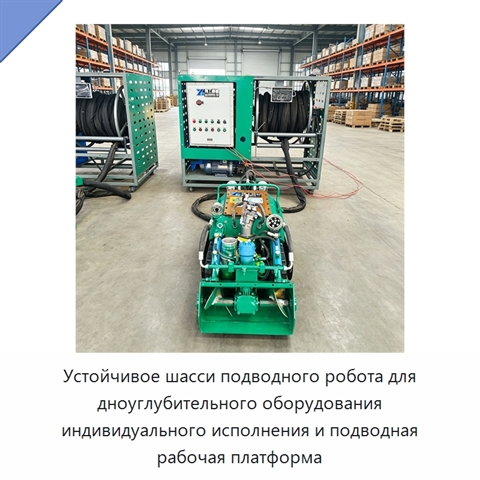
Устойчивое шасси подводного робота для дноуглубительного оборудования индивидуального исполнения и подводная рабочая платформа
Модель: ИКН-29(7Е)
Масса изделия составляет 500 кг. В состав входят программируемый логический контроллер, двигатель, подшипник, сосуд высокого давления, мотор, редуктор и зубчатое колесо.
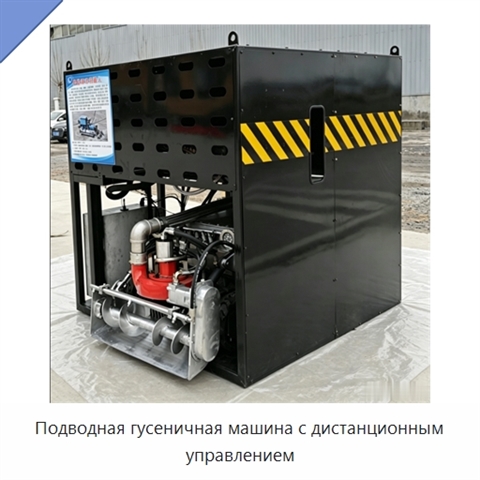
Подводная гусеничная машина с дистанционным управлением
Модель: ПМЮ-18(1К)
Машина оснащена дистанционным управлением и предназначена для очистки от ила.
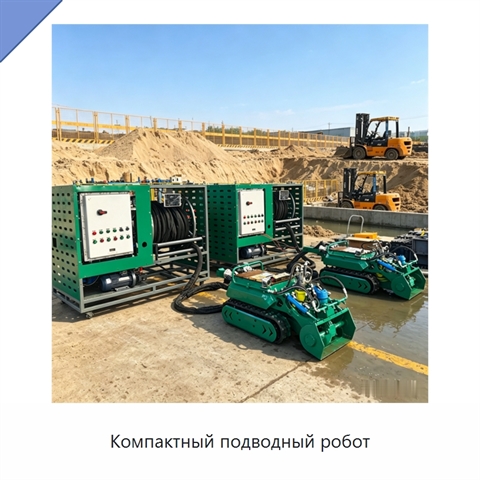
Компактный подводный робот
Модель: НУВ-95(1Д)
Оборудование предназначено для дноуглубительных работ.
 +5 фото
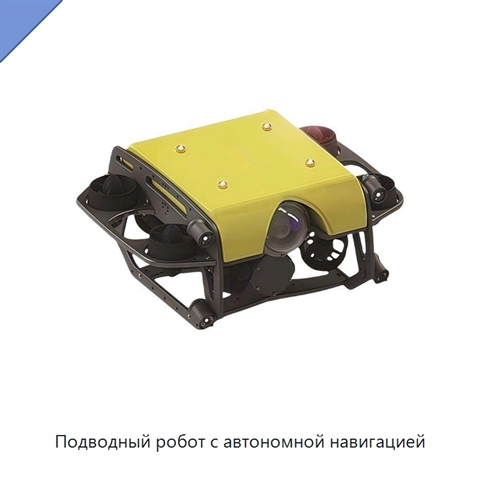
Подводный робот с автономной навигацией
Модель: МЛЮ-91(1Ю)
Подводный робот выполнен в водонепроницаемом исполнении. Векторная компоновка движителей обеспечивает управление по шести степеням свободы и повышенную грузоподъёмность аппарата. Робот выполняет высокоточное сонарное обследование, записывает видео в формате 4K и передаёт данные в режиме реального вр
Фото обновленной модели ХВУ-42(5М) в процессе подготовки
Подводный робот-сборщик для дноуглубительных работ
Модель: ХВУ-42(5М)
Робот выполнен из нержавеющей стали и имеет водонепроницаемость IP68.