Артикул: 338-116 Модель: ДСЮ-42(4С) Секция: Дополнительная

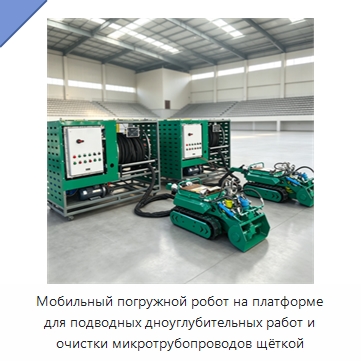
Мобильный погружной робот на платформе для подводных дноуглубительных работ и очистки микротрубопроводов щёткой

Мобильный погружной робот выполнен на платформе и предназначен для подводных дноуглубительных работ и очистки микротрубопроводов щёткой. Мощность составляет 22 000–45 000 Вт, рабочее напряжение — 220 или 380 В. *

*) Формулировки описания принадлежат зарубежному производителю и приведены без изменений. Инженеры отдела 91Т уже поставили в план техническую и стилистическую редактуру описания. В ближайшее время мы пересмотрим характеристики и терминологию, проверим технические детали и доработаем текст описания ДСЮ-42(4С), чтобы он отвечал на большинство вопросов и ясно раскрывал назначение и возможности оборудования. Хотите получить ответ быстрее — задайте вопрос сейчас же.

Наименование производителяProfessional Mobile Platform Underwater Submersible Dredging Robot Micro Pipeline Dredging Robot Brush Underwater Dredging Robot
Задать вопрос Искать на Baidu

Какую задачу решает погружной робот для подводных дноуглубительных работ

Погружной робот применяется для выполнения подводных дноуглубительных работ и очистки микротрубопроводов щёткой.

Характеристики ДСЮ-42(4С)

Модель (по базе 91Т)ДСЮ-42(4С)
Основные компонентыПЛК, двигатель, электродвигатель, сосуд под давлением
Мощность(Вт)22 000–45 000 Вт
Напряжение380 В, 220 В
Погружной робот для подводных дноуглубительных работ - гибкость поставки.
Каждый проект по-своему уникален, и мы это понимаем. Именно поэтому по запросу мы можем обсудить корректировку технических характеристик, типоразмеров и комплектации ДСЮ-42(4С) под условия применения (на базе производителя-оригинала или нашего завода в России).

Данные проверены на актуальность: 06.09.26

Информация о производителе и характеристиках подтверждена.

Люди, которые искали Погружной робот для подводных дноуглубительных работ, также смотрели:
Шестилепестковый электрогидравлический грейферный ковш для металлолома, бревен и стали+4 фото

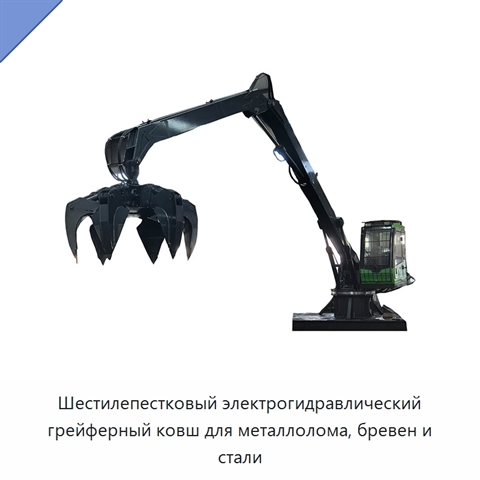
Шестилепестковый электрогидравлический грейферный ковш для металлолома, бревен и стали
Модель: ФРЕ-88(7Д)
Грейферный ковш имеет шестилепестковое электрогидравлическое исполнение и предназначен для захвата металлолома, бревен и стали.
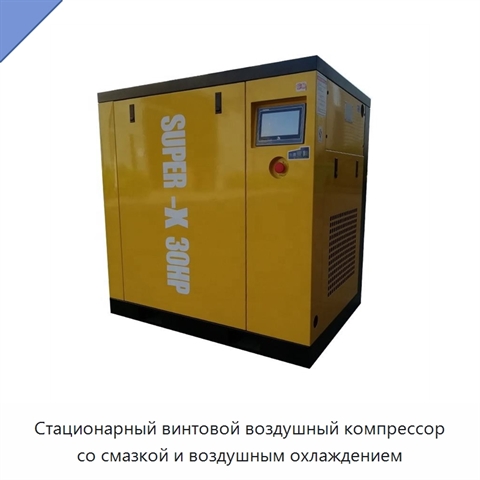
Стационарный винтовой воздушный компрессор со смазкой и воздушным охлаждением+5 фото

Стационарный винтовой воздушный компрессор со смазкой и воздушным охлаждением
Модель: ПЭЖ-54(2Т)
Стационарный винтовой воздушный компрессор оснащён системой смазки и воздушным охлаждением. Питание осуществляется переменным током. Предусмотрены варианты напряжения 380, 110 и 220 В. Рабочее давление составляет 8, 12 или 10 бар.
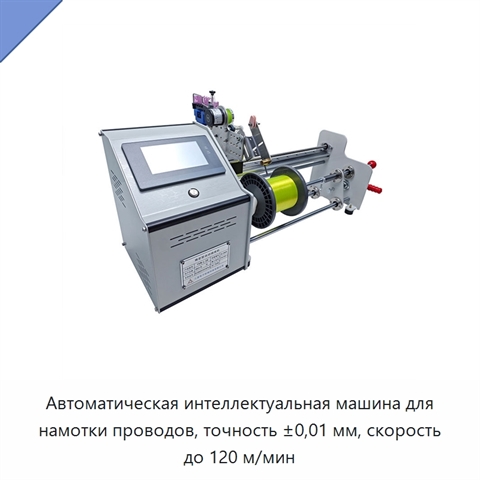
Автоматическая интеллектуальная машина для намотки проводов, точность ±0,01 мм, скорость до 120 м/мин+5 фото

Автоматическая интеллектуальная машина для намотки проводов, точность ±0,01 мм, скорость до 120 м/мин
Модель: ЮЛГ-27(9Ф)
Автоматическая интеллектуальная машина для намотки проводов предназначена для точной намотки проводов различных типов. Высокоточная передаточная конструкция и прецизионный скользящий стол обеспечивают плавное и устойчивое движение, ровную плоскую укладку провода и работу с различными способами намот
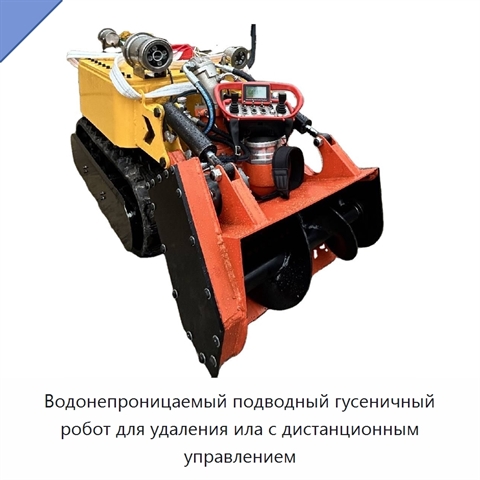
Водонепроницаемый подводный гусеничный робот для удаления ила с дистанционным управлением+3 фото

Водонепроницаемый подводный гусеничный робот для удаления ила с дистанционным управлением

Модель: ЯПГ-97(2Е)
Подводный гусеничный робот предназначен для удаления ила, песка и мусора на подводных участках рек, озёр и портов. Система может работать автоматически или по дистанционным командам. Для навигации используются датчики и система на основе искусственного интеллекта. Удаление отложений выполняется авто