Артикул: 155-139 Модель: РИГ-41(1И) Секция: Дополнительная

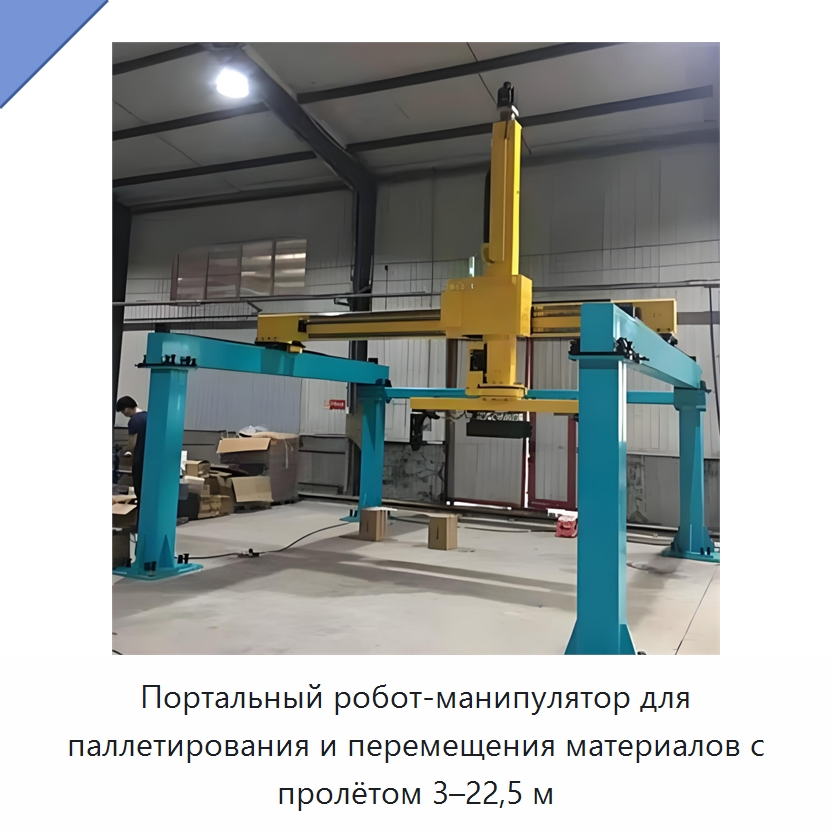
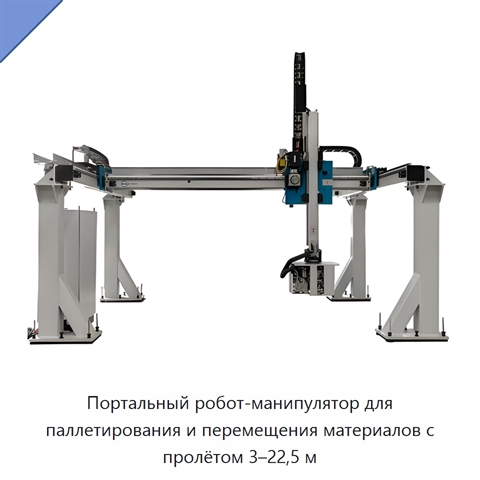
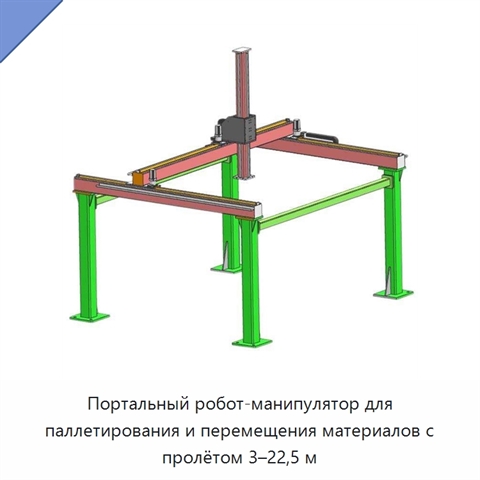
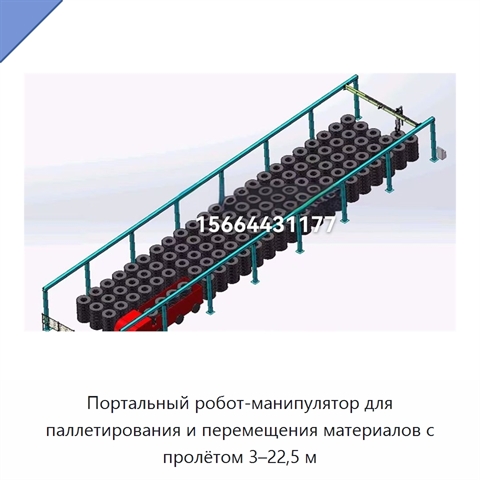
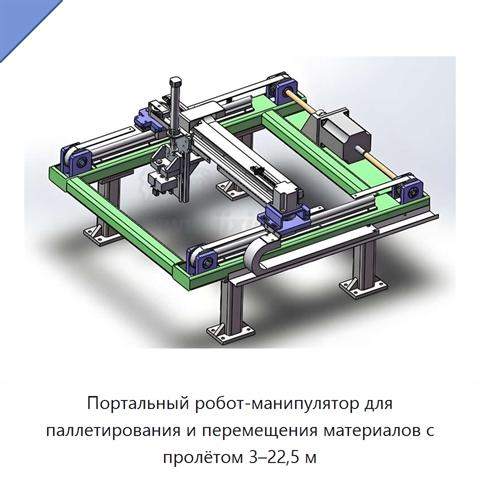
Портальный робот-манипулятор для паллетирования и перемещения материалов с пролётом 3–22,5 м

Портальный робот-манипулятор имеет пролёт 3–22,5 м и номинальный грузовой момент 50–5000 кН. Номинальная грузоподъёмность представлена значениями 3 т, 450 кг, 1,8 т, 6 т, 350 кг, 8 т, 7 т, 5 т, 300 кг, 9 т, 4 т, 3,5 т, 10 т, 2 т и 4,5 т. Основные компоненты конструкции — двигатель, редуктор, зубчатое колесо и насос. *

*) Описание оборудования дано в том виде, в котором его подготовил иностранный производитель. Техническая и эстетическая доработка текста уже в планах инженеров отдела 91Т. Скоро мы уточним терминологию и технические характеристики, проверим нюансы и доработаем текст так, чтобы описание РИГ-41(1И) было исчерпывающим, а назначение и возможности оборудования — понятными и доступными. Если ждать не хочется — напишите нам вопрос прямо сейчас.

Наименование производителяSmart Gantry Crane Robot with 6-10 Ton Capacity and Motor for Heavy-Duty Palletizing and Material Transfer Operations, Customizable 450KG Payload Industrial Gantry Manipulator Arm Robot Automatic Palletizing for Logistics Warehouse Smart 6 Ton
Задать вопрос Искать на Baidu

Какую задачу решает портальный робот-манипулятор

Портальный робот-манипулятор применяется для автоматического паллетирования и перемещения материалов при складских логистических операциях.

Характеристики РИГ-41(1И)

Модель (по базе 91Т)РИГ-41(1И)
Основные компонентыдвигатель, редуктор, зубчатое колесо, насос
Номинальный грузовой момент50 кН–5000 кН
Номинальная грузоподъемность3 т, 450 кг, 1,8 т, 6 т, 350 кг, 8 т, 7 т, 5 т, 300 кг, 9 т, 4 т, 3,5 т, 10 т, 2 т, 4,5 т
Пролет3–22,5 м
Портальный робот-манипулятор - гибкость поставки.
Мы учитываем, что каждый проект индивидуален. В связи с этим по запросу мы уточним, возможна ли донастройка технических характеристик, типоразмеров и комплектации РИГ-41(1И) под ваши требования (усилиями первого изготовителя или собственного завода в России).

Дата актуализации информации: 10.08.26

Производитель и параметры оборудования проверены.

Люди, которые искали Портальный робот-манипулятор, также смотрели:
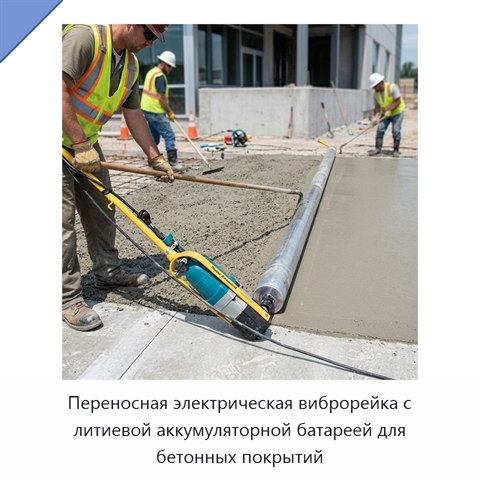
Переносная электрическая виброрейка с литиевой аккумуляторной батареей для бетонных покрытий+5 фото

Переносная электрическая виброрейка с литиевой аккумуляторной батареей для бетонных покрытий
Модель: ЯМЯ-42(7Д)
Переносная электрическая виброрейка предназначена для финишного выравнивания бетона при устройстве покрытий. Вибрационное воздействие рейки обеспечивает формирование ровной и однородной поверхности. Оборудование выполнено в формате с управлением идущим сзади оператором. Переносная конструкция упроща
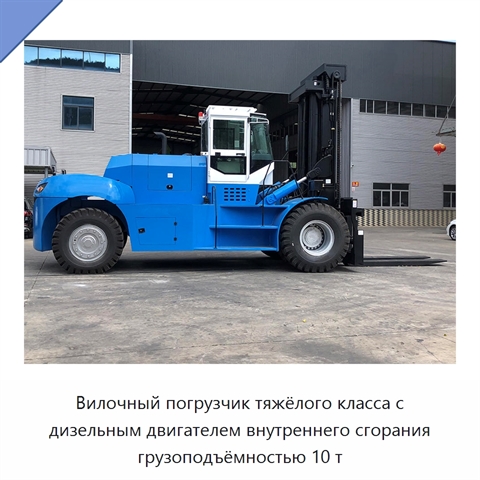
Вилочный погрузчик тяжёлого класса с дизельным двигателем внутреннего сгорания грузоподъёмностью 10 т+5 фото

Вилочный погрузчик тяжёлого класса с дизельным двигателем внутреннего сгорания грузоподъёмностью 10 т
Модель: ЕРЖ-84(1Э)
Вилочный погрузчик имеет усиленную коробчатую раму, которая совместно с силовой системой обеспечивает устойчивый подъём особо тяжёлых грузов в течение полного рабочего цикла. Промышленный двигатель развивает высокий крутящий момент на низких оборотах и сохраняет стабильную выходную мощность при полн
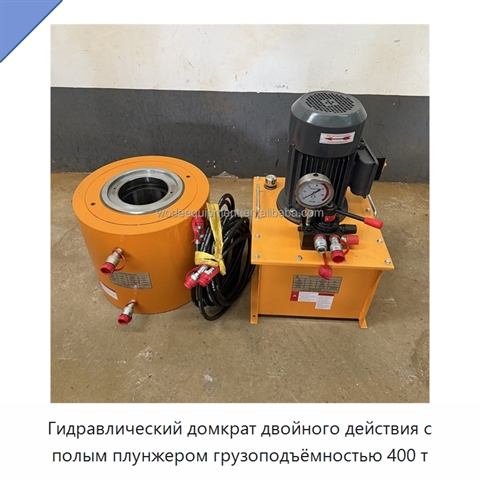
Гидравлический домкрат двойного действия с полым плунжером грузоподъёмностью 400 т+5 фото

Гидравлический домкрат двойного действия с полым плунжером грузоподъёмностью 400 т
Модель: ТЭД-18(2А)
Гидравлический домкрат двойного действия с полым плунжером рассчитан на грузоподъёмность 400 т. Стальная конструкция имеет максимальную высоту 750 мм и работает от гидравлического источника питания. Полость плунжера позволяет пропускать через цилиндр стальные пряди, тросы, стержни или болты. Гидравл
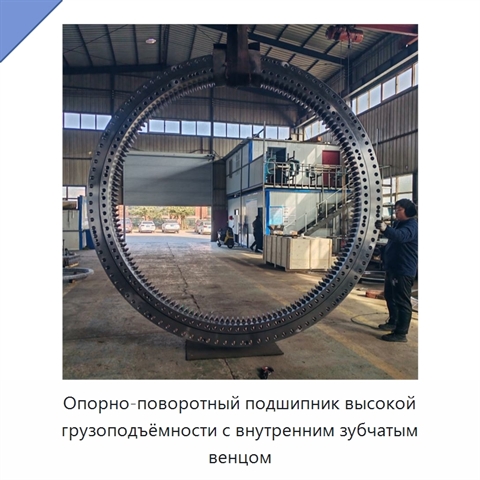
Опорно-поворотный подшипник высокой грузоподъёмности с внутренним зубчатым венцом+5 фото

Опорно-поворотный подшипник высокой грузоподъёмности с внутренним зубчатым венцом

Модель: БГУ-55(4Б)
Опорно-поворотный подшипник большого диаметра рассчитан на высокие нагрузки и выполнен с внутренним зубчатым венцом. Особенности исполнения включают перекрёстные ролики и четырёхточечный контакт.