Артикул: 439-151 Модель: ШЛИ-88(7Э) Секция: Дополнительная

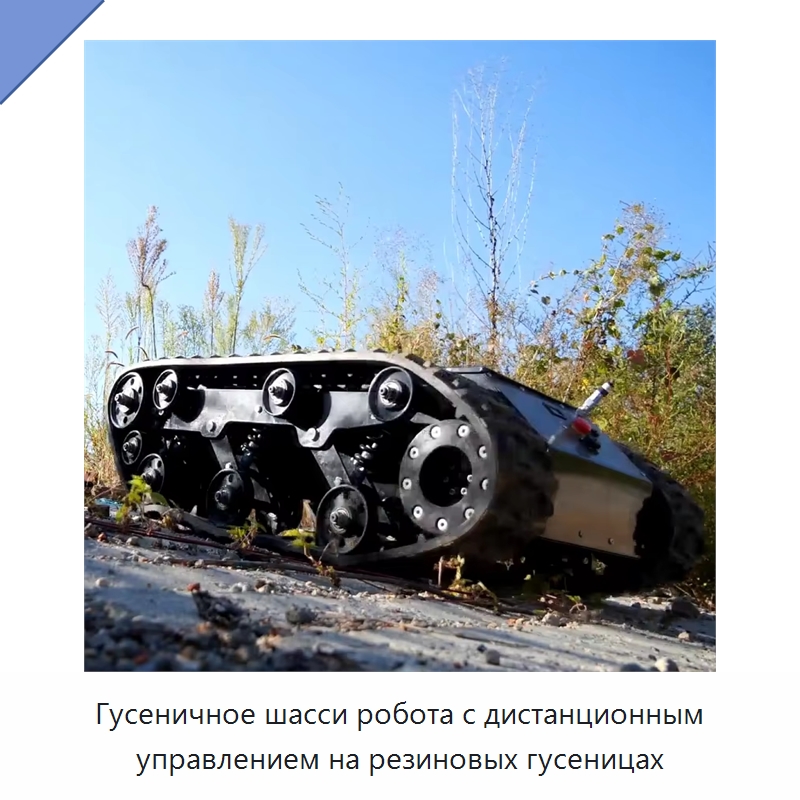
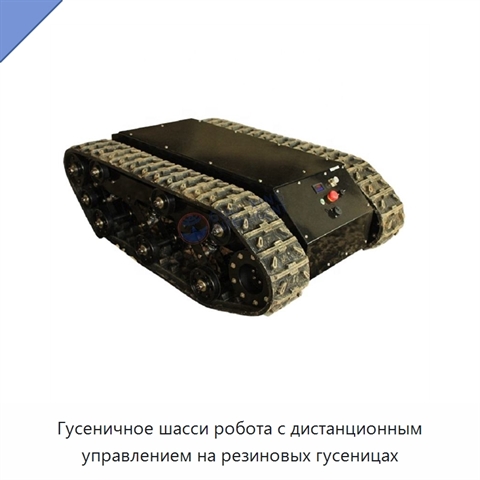
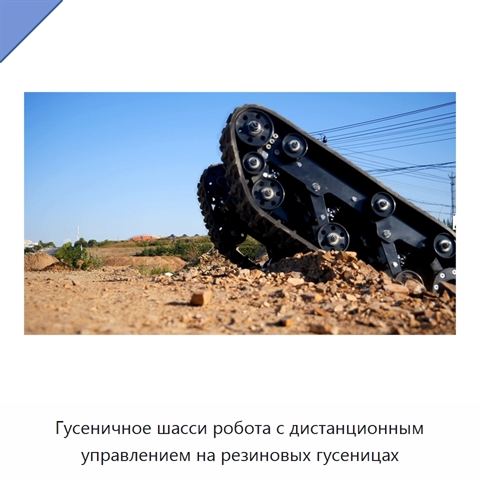
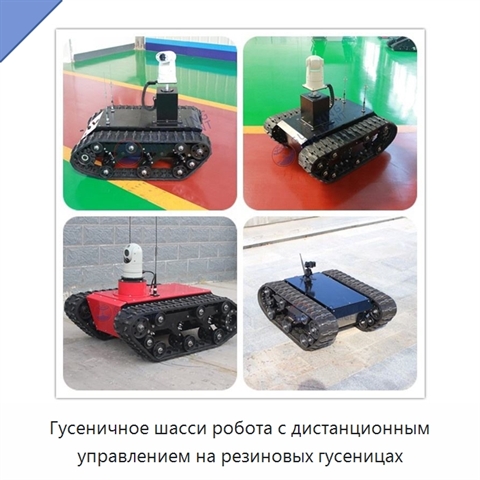
Гусеничное шасси робота с дистанционным управлением на резиновых гусеницах

Гусеничное шасси робота с дистанционным управлением выполнено в виде мобильной платформы на резиновых гусеницах. Габариты составляют 1020 × 760 × 360 мм, масса груза — 75 кг, собственная масса — 130 кг. *

*) Описание представлено так, как его составил иностранный производитель. Отдел 91Т уже запланировал техническую и эстетическую правку этого текста. В ближайшее время мы уточним характеристики и терминологию, проверим технические нюансы и доработаем текст так, чтобы описание ШЛИ-88(7Э) отвечало на большинство возникающих вопросов, а назначение оборудования, его возможности и круг решаемых задач стали понятными и доступными. Если не хотите ждать — задайте вопрос прямо сейчас.

Наименование производителяStair Climbing RC Crawler Robot Chassis Rubber Tracked Robot Base Track Robot Ugv Mobile Platform Guoxing Safari-600t
Задать вопрос Искать на Baidu

Какую задачу решает гусеничное шасси робота

Гусеничное шасси робота с дистанционным управлением предназначено для перемещения по лестницам и преодоления препятствий высотой до 170 мм.

Характеристики ШЛИ-88(7Э)

Модель (по базе 91Т)ШЛИ-88(7Э)
Габариты1020 × 760 × 360 мм
Масса груза75 кг
Максимальная высота препятствия170 мм
Собственная масса130 кг
Гусеничное шасси робота - гибкость поставки.
Каждый проект имеет свои особенности, и мы это учитываем. Именно поэтому по запросу мы уточним у производителя, возможна ли корректировка технических характеристик, типоразмеров и комплектации ШЛИ-88(7Э) под условия применения (руками первого изготовителя или собственного производства в России).

Дата последней сверки данных: 22.09.26

Производитель и характеристики проверены.

Люди, которые искали Гусеничное шасси робота, также смотрели:
Ножничная подъёмная платформа грузоподъёмностью 500 кг+1 фото

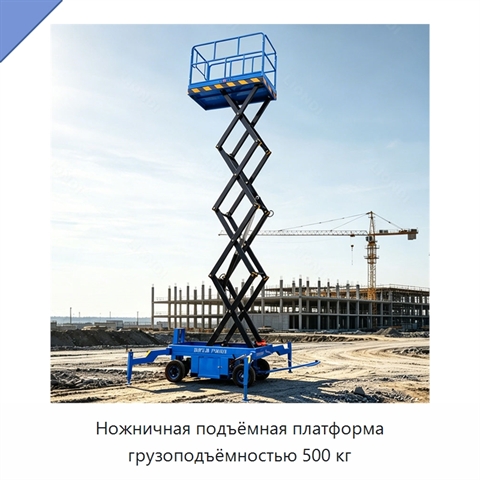
Ножничная подъёмная платформа грузоподъёмностью 500 кг
Модель: ХЮХ-98(4Ш)
Ножничная подъёмная платформа выполнена в виде цельной конструкции из высокопрочной стали, устойчивой к деформации и коррозии. Универсальные ходовые ролики облегчают перемещение по коридорам, цехам и узким проходам. Регулируемые противоскользящие выносные опоры сохраняют равновесие на неровном основ
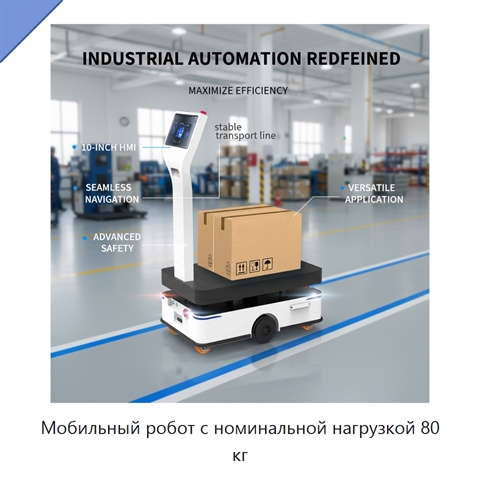
Мобильный робот с номинальной нагрузкой 80 кг+3 фото

Мобильный робот с номинальной нагрузкой 80 кг
Модель: ШКЯ-44(5П)
Мобильный робот использует лазерную навигацию и имеет компактную конструкцию для работы в ограниченном пространстве. Он перемещается вперёд и назад, поворачивает налево и направо, а также вращается на месте. Точность повторного позиционирования — +10 мм~30 мм/+5 мм. Габаритные размеры составляют 797
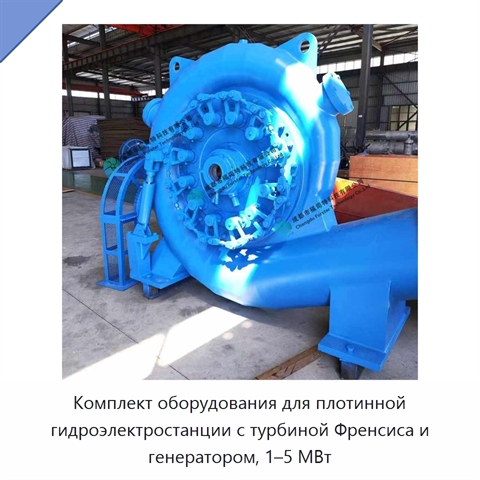
Комплект оборудования для плотинной гидроэлектростанции с турбиной Френсиса и генератором, 1–5 МВт+5 фото

Комплект оборудования для плотинной гидроэлектростанции с турбиной Френсиса и генератором, 1–5 МВт
Модель: УФД-48(8П)
Полный комплект оборудования предназначен для выработки электрической энергии на плотинной гидроэлектростанции. Его компоновка разработана под гидротурбину Френсиса с генератором. Комплект рассчитан на установки мощностью от 1 до 5 МВт. Эффективность гидроэлектрической выработки электроэнергии соста
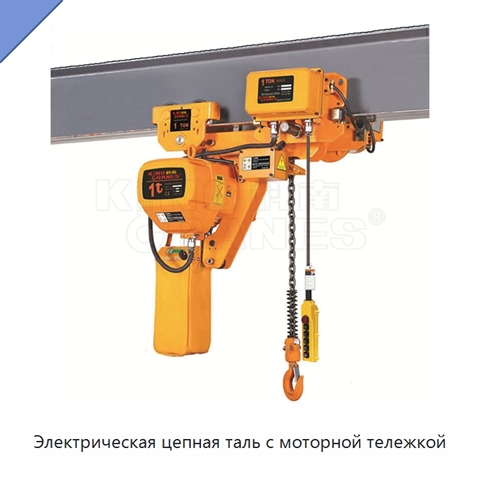
Электрическая цепная таль с моторной тележкой+4 фото

Электрическая цепная таль с моторной тележкой

Модель: ЮМС-92(7Д)
Цепная таль с моторной тележкой выполнена в малогабаритном исполнении и оснащена раздельными механизмами подъёма и передвижения с отдельными показателями выходной мощности. Для разных вариантов предусмотрены скорости подъёма 0,4–7,2 м/мин при 50 Гц и 0,5–8,6 м/мин при 60 Гц; скорость передвижения со