Артикул: 355-209 Модель: ГМА-51(1Д) Секция: Дополнительная

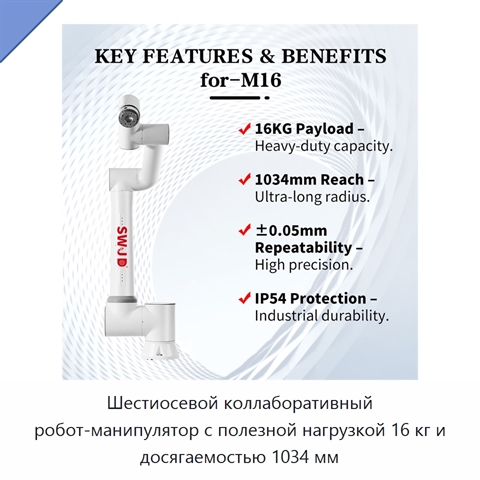
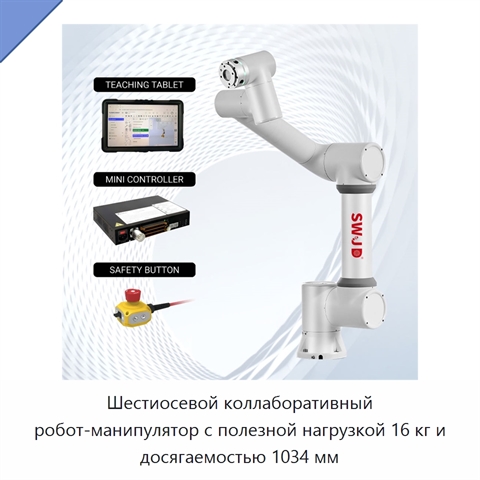
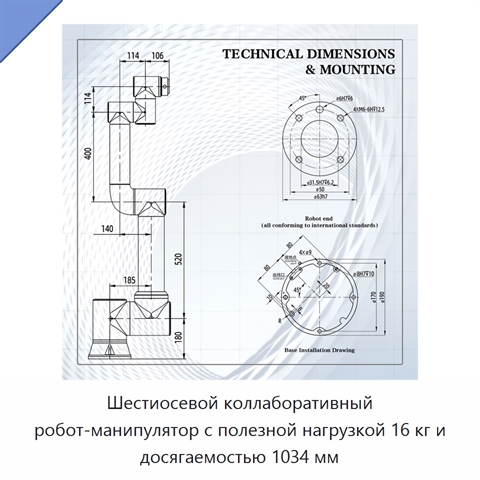
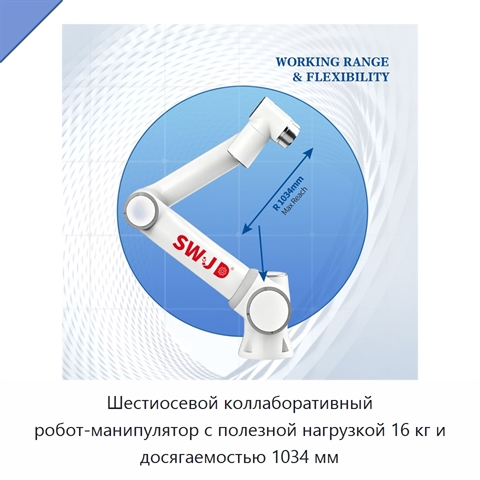
Шестиосевой коллаборативный робот-манипулятор с полезной нагрузкой 16 кг и досягаемостью 1034 мм

Шестиосевой коллаборативный робот-манипулятор рассчитан на полезную нагрузку 16 кг и имеет досягаемость 1034 мм. Мощность составляет 1 кВт. Напряжение может составлять 220, 110 или 380 В. *

*) Описание оборудования дано в том виде, в котором его подготовил иностранный производитель. Техническая и эстетическая доработка текста уже в планах инженеров отдела 91Т. Скоро мы уточним терминологию и технические характеристики, проверим нюансы и доработаем текст так, чтобы описание ГМА-51(1Д) было исчерпывающим, а назначение и возможности оборудования — понятными и доступными. Если ждать не хочется — напишите нам вопрос прямо сейчас.

Наименование производителяSWJD 6 Axis Robotic Arm 16kg Payload Cobot Robot 1034mm Reach For High Density Production Line Handling
Задать вопрос Искать на Baidu

Какую задачу решает шестиосевой коллаборативный робот-манипулятор

Шестиосевой коллаборативный робот-манипулятор предназначен для операций перемещения с полезной нагрузкой 16 кг в пределах досягаемости 1034 мм.
Перемещение грузов

Характеристики ГМА-51(1Д)

Модель (по базе 91Т)ГМА-51(1Д)
Совместимый тип продуктазахваты, системы технического зрения, концевые исполнительные устройства, многоцелевые роботы
Основные компонентымотор, двигатель, редуктор, зубчатое колесо
Отчёт об испытаниях оборудованияпредоставлен
Мощность(Вт)1 кВт
Напряжение220 В, 110 В, 380 В
Шестиосевой коллаборативный робот-манипулятор - гибкость поставки.
Мы осознаём, что у каждого проекта свои особенности. В связи с этим мы можем обсудить изменение технических характеристик, типоразмеров и комплектации ГМА-51(1Д) под условия эксплуатации (на мощностях оригинального производителя или нашего завода в России).

Дата актуализации информации: 01.09.26

Производитель и параметры оборудования проверены.

Люди, которые искали Шестиосевой коллаборативный робот-манипулятор, также смотрели:
Гидравлический подводный натяжитель болтов высокого давления, 1500 бар+5 фото

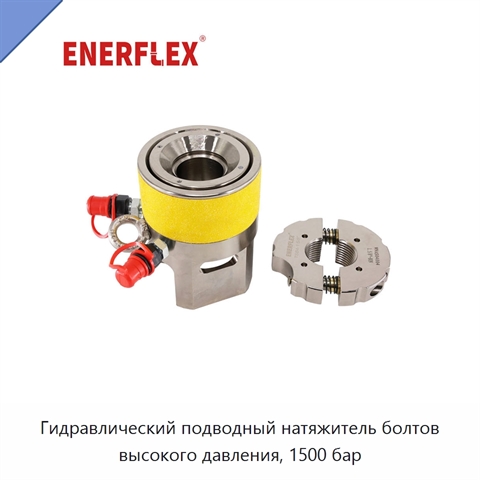
Гидравлический подводный натяжитель болтов высокого давления, 1500 бар
Модель: ДНЮ-71(1В)
Гидравлический подводный натяжитель болтов создаёт контролируемое усилие для натяжения болтовых соединений при подводных операциях. Он используется на райзерах, трубопроводах и другом подводном оборудовании, помогая удерживать его от перемещения под действием течений и волн. Инструмент работает при
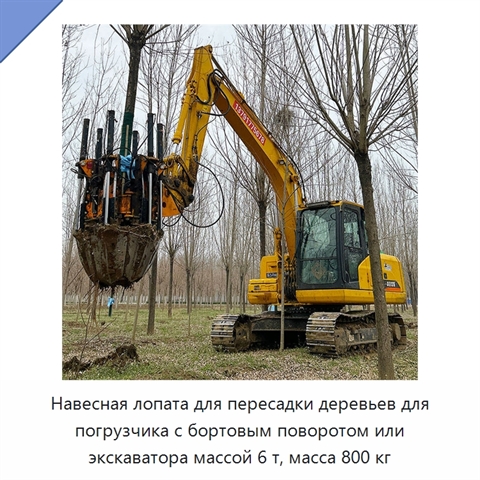
Навесная лопата для пересадки деревьев для погрузчика с бортовым поворотом или экскаватора массой 6 т, масса 800 кг+5 фото

Навесная лопата для пересадки деревьев для погрузчика с бортовым поворотом или экскаватора массой 6 т, масса 800 кг
Модель: МФУ-79(4Ю)
Навесная лопата для пересадки деревьев предназначена для установки на погрузчик с бортовым поворотом или экскаватор. Она рассчитана на экскаватор-носитель массой 6 т и имеет массу 800 кг. Основной компонент — шестерня.
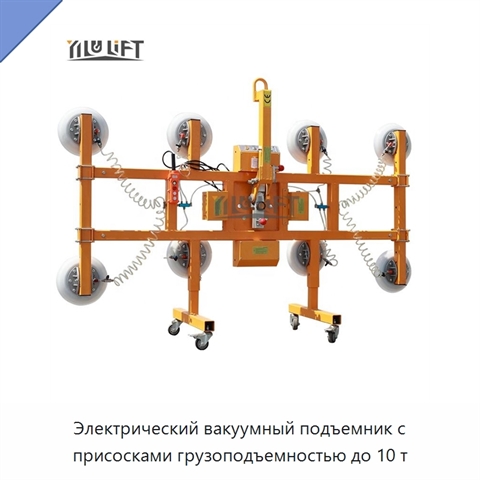
Электрический вакуумный подъемник с присосками грузоподъемностью до 10 т+5 фото

Электрический вакуумный подъемник с присосками грузоподъемностью до 10 т
Модель: ТСЮ-29(7Ш)
Электрический вакуумный подъемник Н-образной конструкции захватывает и перемещает плоские предметы с помощью вакуумных присосок. Создаваемое разрежение прижимает присоски к поверхности и обеспечивает удержание плит, досок, стекла, сэндвич-панелей и мраморных плит. Доступны исполнения разных размеров
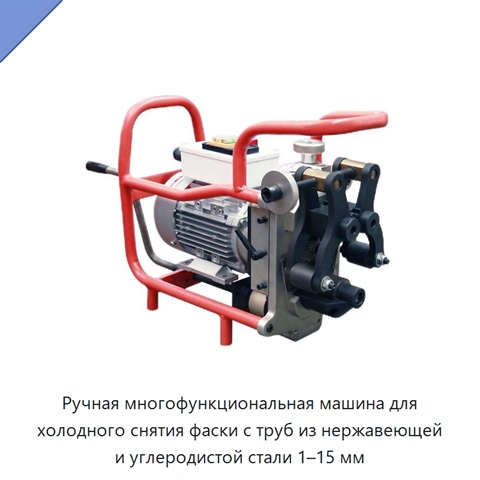
Ручная многофункциональная машина для холодного снятия фаски с труб из нержавеющей и углеродистой стали 1–15 мм+5 фото

Ручная многофункциональная машина для холодного снятия фаски с труб из нержавеющей и углеродистой стали 1–15 мм

Модель: ТКИ-88(9Ф)
Ручная многофункциональная машина предназначена для холодного снятия фаски с труб из нержавеющей и углеродистой стали размером 1–15 мм.