Артикул: 355-820
Модель: ШНЮ-54(7Я)
Секция: Дополнительная
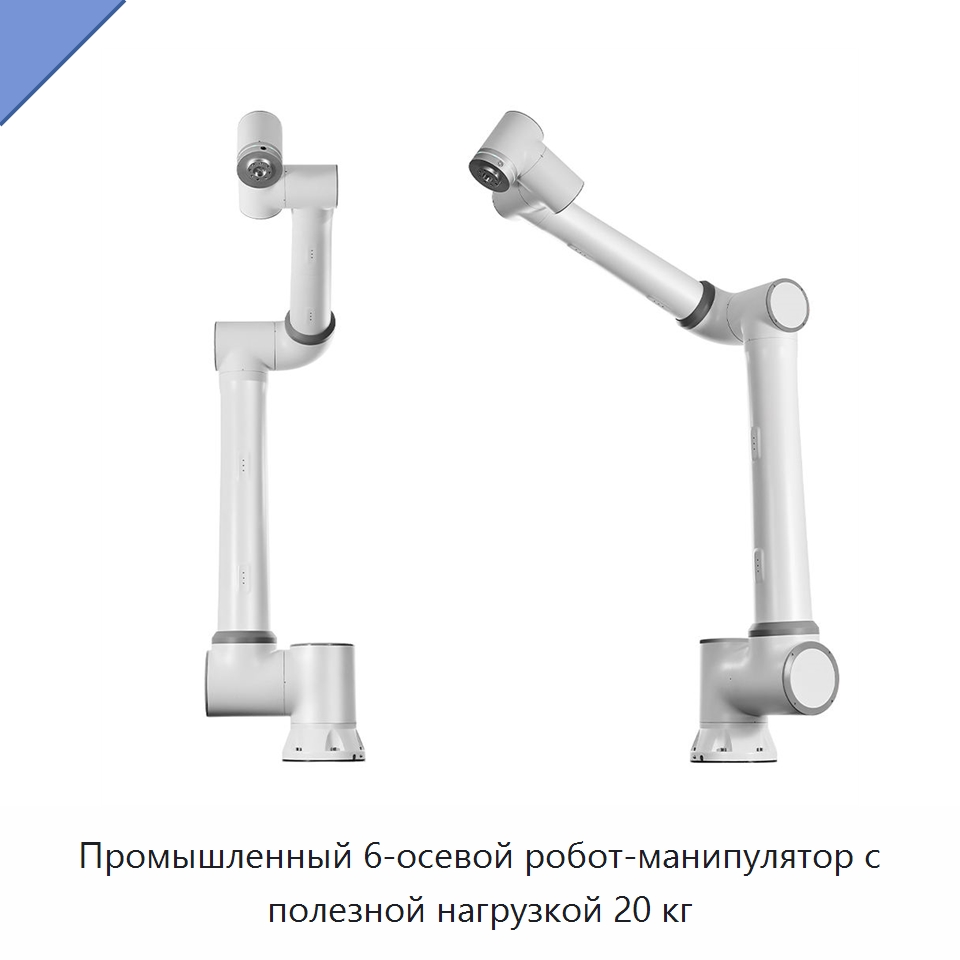
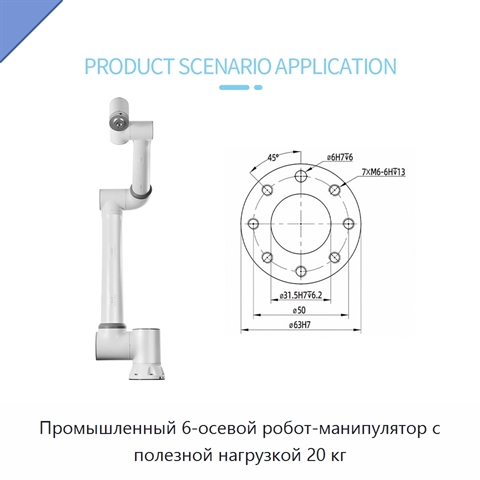
Промышленный 6-осевой робот-манипулятор с полезной нагрузкой 20 кг
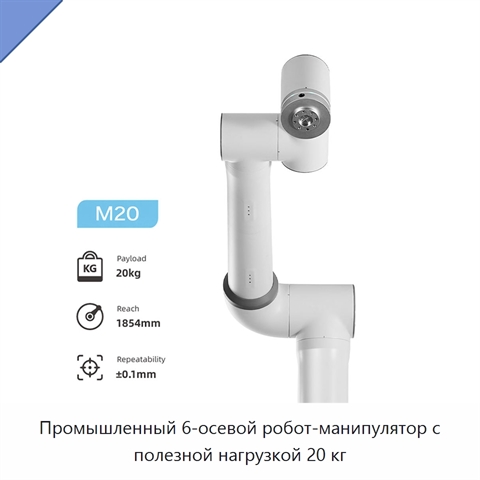
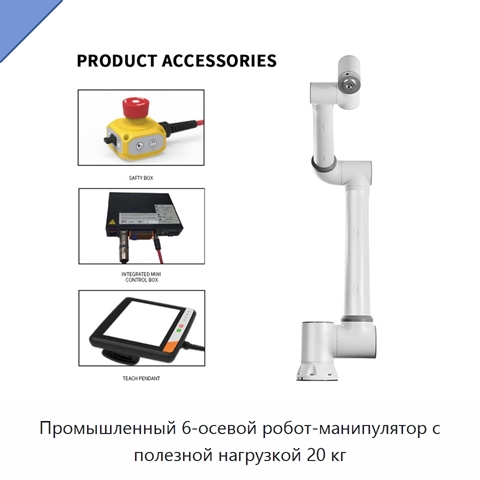
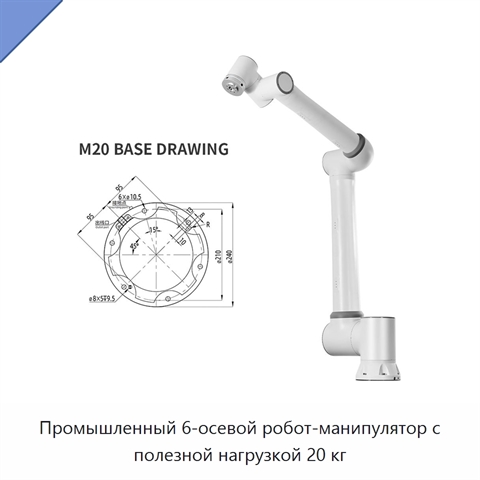
Промышленный робот-манипулятор имеет шесть вращательных сочленений, полезную нагрузку 20 кг и вылет 1854 мм. Повторяемость позы составляет ±0,1 мм по ISO 9283. Управление выполняется через 10,1-дюймовый пульт обучения или мобильный терминал с веб-приложением. Углы движения составляют: основание — ±175°, плечо — от +85° до −265°, локоть — ±160°, первое запястье — от +85° до −265°, второе и третье запястья — по ±175°. Скорость движения основания, плеча и локтя составляет ±120 %/с, каждого из трёх запястий — ±180 %/с. Типичная скорость перемещения — 2 м/с. Степень защиты — IP54; опционально возможны варианты IP64 и IP65. Уровень шума составляет менее 70 дБ. Монтаж возможен в любой ориентации. Интерфейс ввода-вывода включает два цифровых входа, два цифровых выхода, один аналоговый вход и один аналоговый выход. Питание инструмента — 24 В/1,5 А. Монтажный габарит составляет 240 мм, масса — около 85 кг; материалы исполнения — алюминий и сталь. Рабочая температура находится в диапазоне от 0 до 45 °C, относительная влажность — не более 90 % без конденсации. Испытание проводилось при нагрузке 20 кг и угле оси Z 120° по программе старения, включавшей два обычных цикла перед непрерывной 24-часовой работой. Общую мощность измеряли автоматическим измерителем при общей скорости 100 %. Типичная пиковая мощность составляет 624 Вт, средняя — 806 Вт; значения могут изменяться в зависимости от нагрузки и условий испытаний.
Задать вопрос Искать на Baidu
Какую задачу решает 6-осевой робот-манипулятор
Промышленный 6-осевой робот-манипулятор предназначен для автоматизации операций захвата и укладки, работы с силовым прессом, а также операций с вакуумным захватом и системой технического зрения.
Характеристики ШНЮ-54(7Я)
Модель (по базе 91Т)ШНЮ-54(7Я)
Основные компонентышестерня
Отчёт об испытаниях оборудованияпредоставлен
Мощность(Вт)624 Вт
Напряжение380 В
6-осевой робот-манипулятор - гибкость поставки.
Каждый проект по-своему уникален, и мы это понимаем. Именно поэтому по запросу мы можем обсудить корректировку технических характеристик, типоразмеров и комплектации ШНЮ-54(7Я) под условия применения (на базе производителя-оригинала или нашего завода в России).
Каждый проект по-своему уникален, и мы это понимаем. Именно поэтому по запросу мы можем обсудить корректировку технических характеристик, типоразмеров и комплектации ШНЮ-54(7Я) под условия применения (на базе производителя-оригинала или нашего завода в России).
Информация проверена на актуальность: 02.09.26
Сведения о производителе и характеристиках актуальны.
Люди, которые искали 6-осевой робот-манипулятор, также смотрели:
 +5 фото
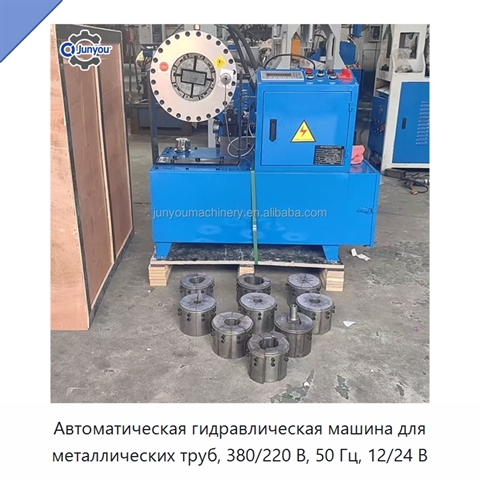
Автоматическая гидравлическая машина для металлических труб, 380/220 В, 50 Гц, 12/24 В
Модель: ИПЭ-47(8Т)
Машина рассчитана на трубы размером от 6,35 до 50,8 мм. Переносное малогабаритное исполнение предназначено для работы с латунью, медью, нержавеющей сталью, алюминием, алюминиевым сплавом и углеродистой сталью.
 +5 фото
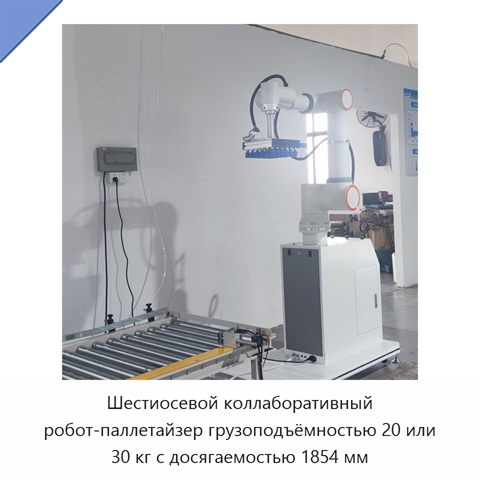
Шестиосевой коллаборативный робот-паллетайзер грузоподъёмностью 20 или 30 кг с досягаемостью 1854 мм
Модель: РМУ-52(4Б)
Шестиосевой коллаборативный робот-паллетайзер предназначен для операций 3D-захвата, перемещения и размещения при паллетировании. Грузоподъёмность составляет 20 или 30 кг, а досягаемость — 1854 мм. Мощность робота — 624 Вт. Он совместим с концевыми эффекторами, захватами, датчиками, конвейерами и сис
 +4 фото
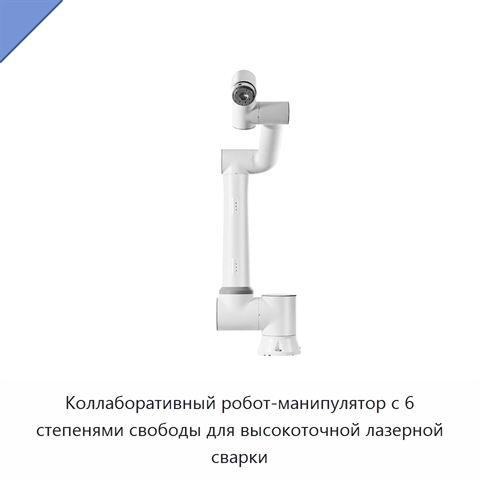
Коллаборативный робот-манипулятор с 6 степенями свободы для высокоточной лазерной сварки
Модель: ГПЮ-25(8М)
Коллаборативный робот-манипулятор с шестью степенями свободы предназначен для высокоточной лазерной сварки. Манипулятор имеет термостойкое исполнение и поддерживает подключение по принципу «подключи и работай». Мощность составляет 261 Вт, напряжение — 220 или 380 В. В конструкции используется редукт
 +1 фото
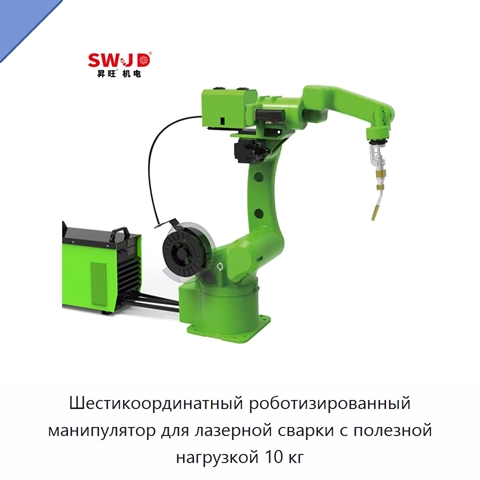
Шестикоординатный роботизированный манипулятор для лазерной сварки с полезной нагрузкой 10 кг
Модель: МИН-49(1У)
Роботизированный манипулятор предназначен для лазерной сварки и выполнен в полой конструкции. Он имеет шесть осей, номинальную нагрузку 10 кг и радиус перемещения 1500 мм. Точность повторяемости составляет ±0,03 мм. Максимальные углы перемещения осей: первая ось — ±165°, вторая — от −58° до +85°, тр