Артикул: 209-957
Модель: УПР-48(4Д)
Секция: Дополнительная
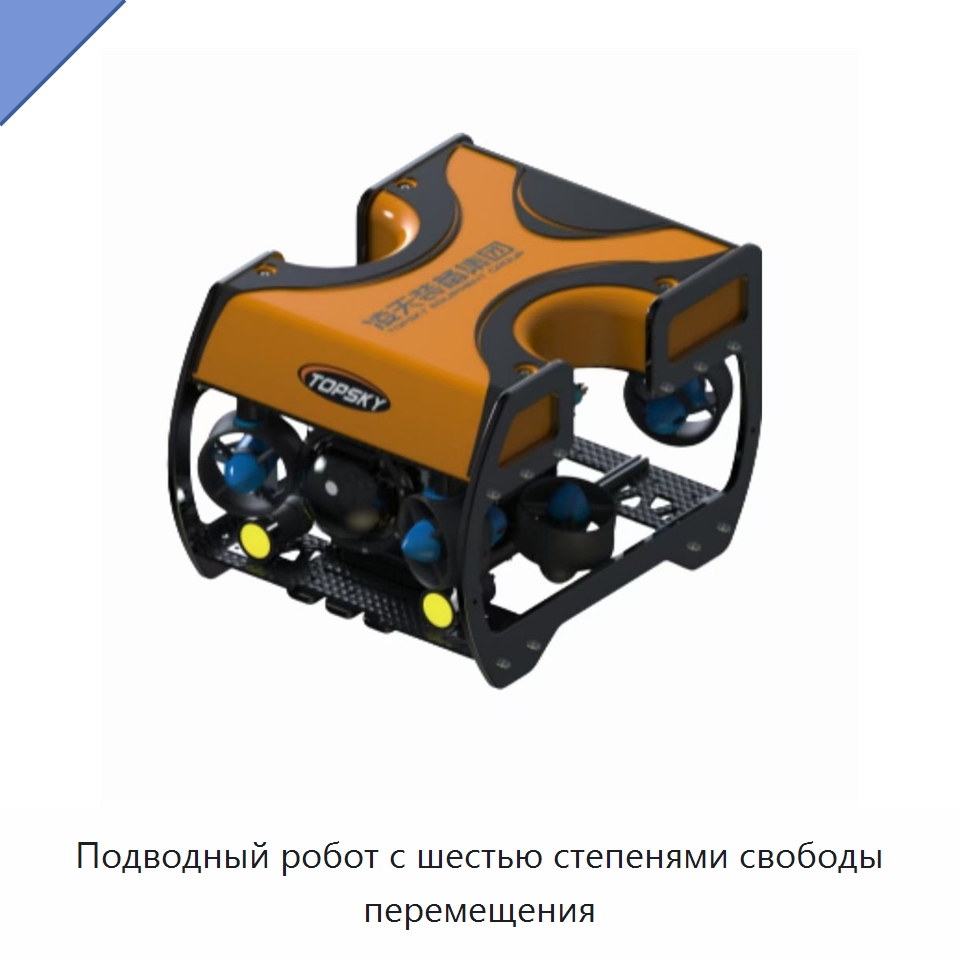
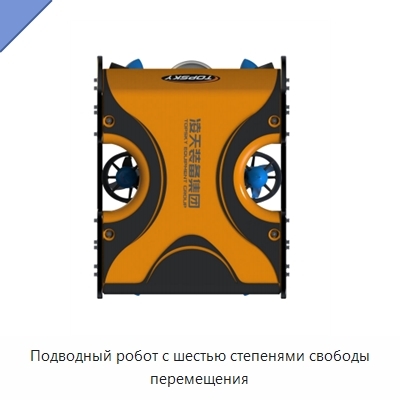
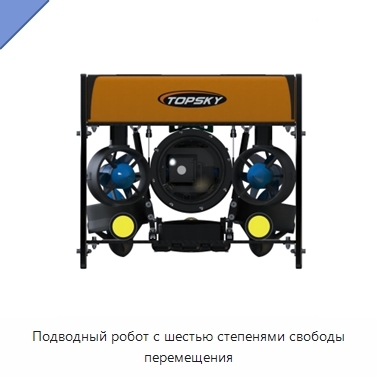
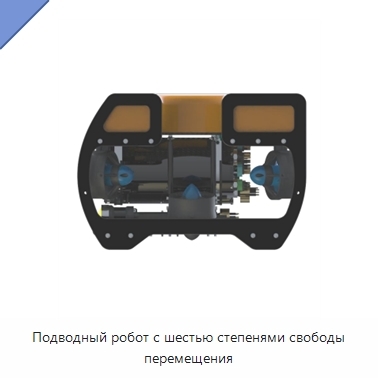
Подводный робот с шестью степенями свободы перемещения
Аппарат получает питание от берегового источника переменного тока напряжением 220 В по соединительному кабелю, что позволяет длительно работать с высокой мощностью. Взаимодействие с наземной станцией и передача команд управления выполняются с помощью беспроводного пульта. Главный контроллер снабжён последовательными портами и стандартной шиной связи. Скорость перемещения под водой составляет 1,5 м/с. Доступны автоматическое удержание заданной глубины с зависанием, автоматическое движение по заданному направлению и крейсерский ход с постоянной скоростью. Масса аппарата без навесного оборудования — 15,5 кг, рабочая глубина — 100 м, предельная глубина погружения — 150 м. Движительная система состоит из шести движителей; тяга — не менее 7 кг. Для наблюдения служит одна встроенная фронтальная поворотно-наклонная подводная камера с диапазоном поворота ±60°, широкоугольным обзором 110°, разрешением 1080 с прогрессивной развёрткой и четырёхкратным оптическим увеличением. Осветительная система включает два блока, световой поток — 2200 лм. Комплект датчиков состоит из базового девятиосевого датчика ориентации, датчика глубины, электронного компаса, датчиков температуры и влажности. Диапазон рабочей температуры составляет от −20 до 65 °С. Для подключения дополнительного оборудования предусмотрены интерфейсы; возможна установка двухфункционального подводного манипулятора с захватом и резкой, вспомогательной камеры, гидролокатора, лазерной линейки и многопараметрического датчика качества воды.
Задать вопрос Искать на Baidu
Какую задачу решает подводный робот
Подводный робот применяется для противопожарной защиты аэропорта, а под водой — для разведки, поисково-спасательных работ, обследования глубоководных и недоступных людям зон и помощи профессиональным спасателям.
Характеристики УПР-48(4Д)
Модель (по базе 91Т)УПР-48(4Д)
Область примененияairport fire protection
Особенностипростота эксплуатации
Материалнержавеющая сталь
Подводный робот - гибкость поставки.
Мы знаем, что задачи каждого проекта отличаются. Поэтому по вашему запросу мы готовы рассмотреть возможность адаптации технических характеристик, типоразмеров и комплектации УПР-48(4Д) под конкретные условия применения (силами первого производителя или силами нашего завода в России).
Мы знаем, что задачи каждого проекта отличаются. Поэтому по вашему запросу мы готовы рассмотреть возможность адаптации технических характеристик, типоразмеров и комплектации УПР-48(4Д) под конкретные условия применения (силами первого производителя или силами нашего завода в России).
Дата последней сверки данных: 17.08.26
Производитель и характеристики проверены.
Люди, которые искали Подводный робот, также смотрели:
 +5 фото
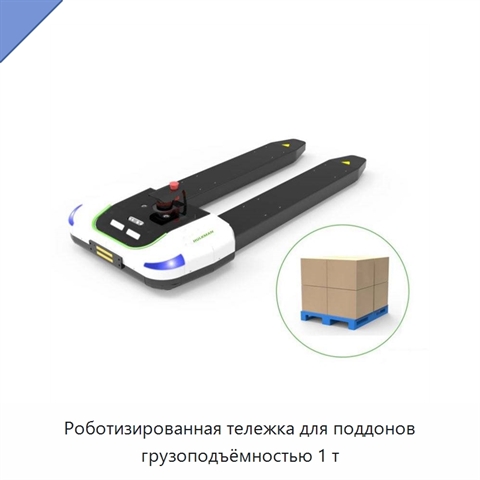
Роботизированная тележка для поддонов грузоподъёмностью 1 т
Модель: ЮХЮ-79(9Ю)
Роботизированная тележка для поддонов имеет грузоподъёмность 1 т. Длина вил составляет 1200 мм, ширина вил — 185 мм.
 +2 фото
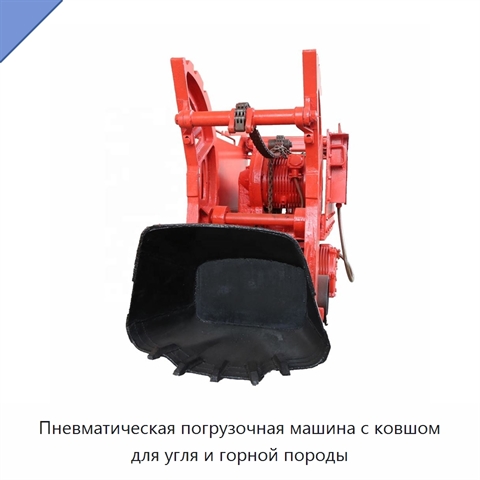
Пневматическая погрузочная машина с ковшом для угля и горной породы
Модель: ТШЕ-17(1П)
Пневматическая погрузочная машина с ковшом имеет вместимость ковша 0,26 м³ и производительность 52–60 м³/ч. Ширина загрузки составляет 2500–2700 мм; высота разгрузки равна 1250 мм, расстояние разгрузки — 480 мм. Максимальный расход воздуха находится в диапазоне 11,5–19 м³/мин при рабочем давлении 5–
 +5 фото
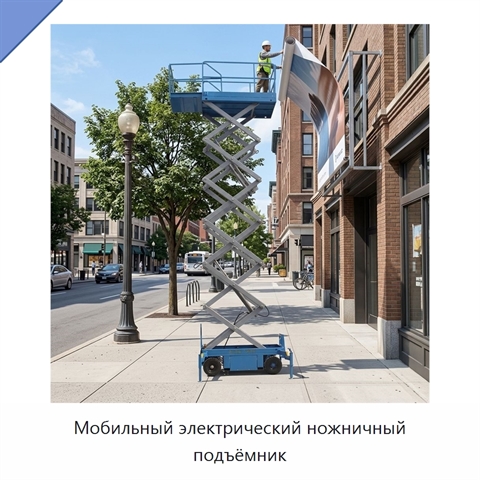
Мобильный электрический ножничный подъёмник
Модель: ЭДН-99(4Т)
Ножничный подъёмник выполнен со складным Х-образным механизмом для вертикального перемещения. Плавная и тихая работа подходит для точных операций. Доступны исполнения с высотой подъёма от 4 до 16 м. Для отдельных вариантов предусмотрены также высоты 3, 6, 8, 10, 12, 14, 15, 18 и 20 м. Грузоподъёмнос
 +5 фото
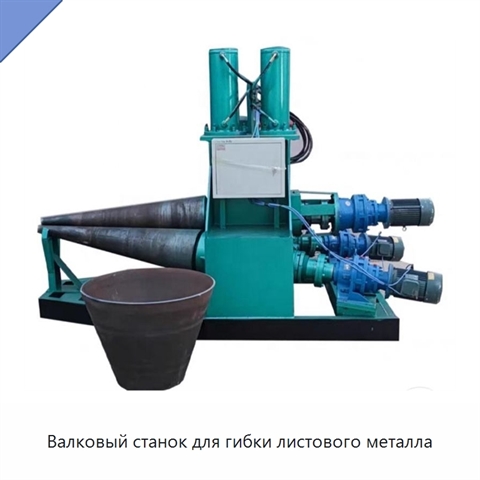
Валковый станок для гибки листового металла
Модель: УРС-17(7Ю)
В конструкции станка предусмотрены двигатель и редуктор. Обработка выполняется на трёх или четырёх валках; предусмотрены автоматический и ручной режимы работы.