Артикул: 154-331 Модель: КЮС-42(1Д) Секция: Дополнительная

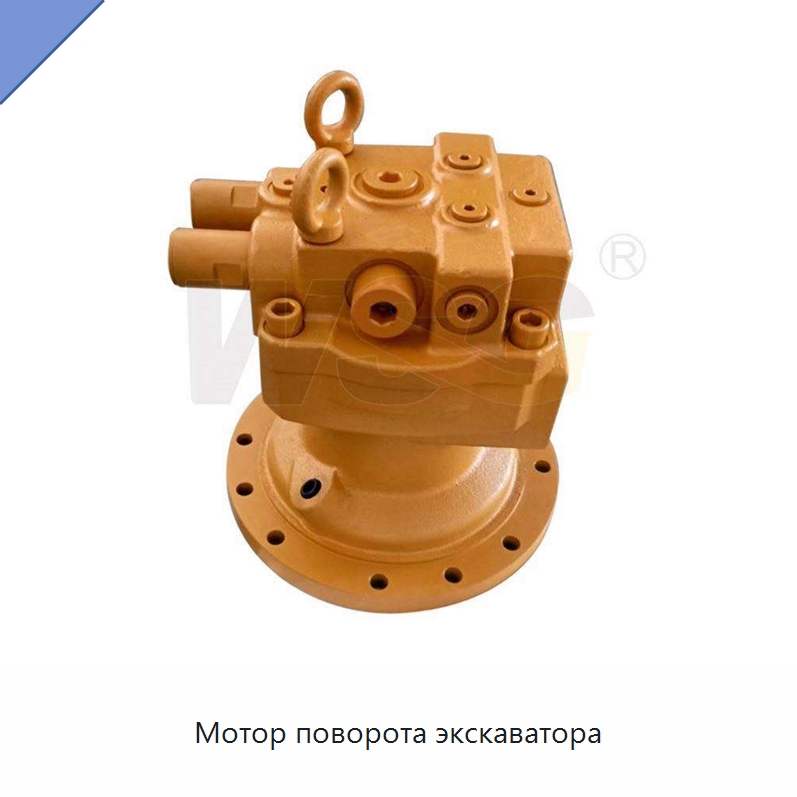
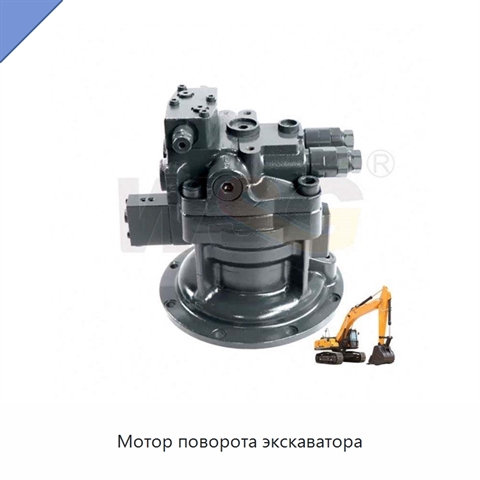
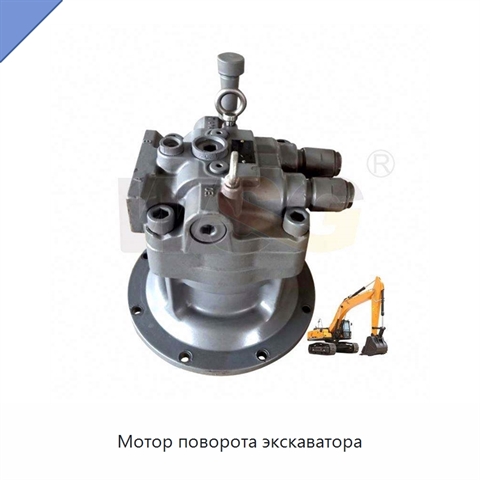
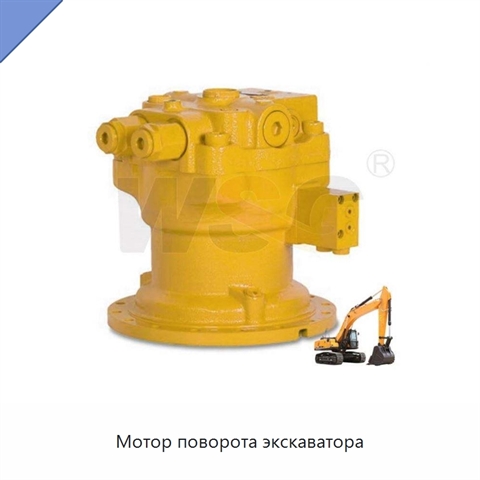
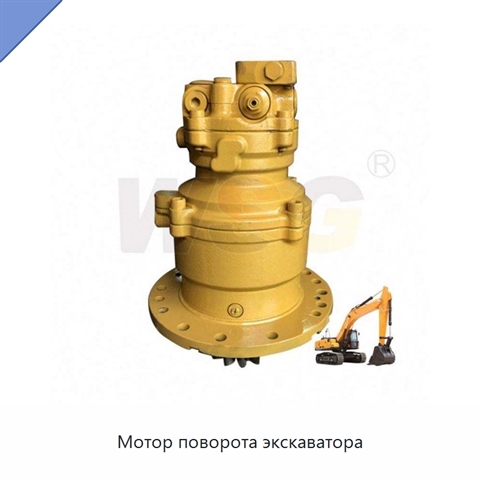
Мотор поворота экскаватора

Мотор поворота применяется в экскаваторе как часть поворотного устройства. *

*) Описание представлено так, как его составил иностранный производитель. Отдел 91Т уже запланировал техническую и эстетическую правку этого текста. В ближайшее время мы уточним характеристики и терминологию, проверим технические нюансы и доработаем текст так, чтобы описание КЮС-42(1Д) отвечало на большинство возникающих вопросов, а назначение оборудования, его возможности и круг решаемых задач стали понятными и доступными. Если не хотите ждать — задайте вопрос прямо сейчас.

Наименование производителяWSG ZX670LC-5B ZX670LC-5G ZX670LCR-5G Swing Device 9313703 9313711 Slewing Motor 9313706 4651137 Swing Drive Motor
Задать вопрос Искать на Baidu

Какую задачу решает мотор поворота

Мотор поворота предназначен для применения в экскаваторе в составе поворотного устройства машины.
Привод оборудования

Характеристики КЮС-42(1Д)

Модель (по базе 91Т)КЮС-42(1Д)
Область примененияexcavator
Мотор поворота - гибкость поставки.
Мы учитываем, что каждый проект индивидуален. В связи с этим по запросу мы уточним, возможна ли донастройка технических характеристик, типоразмеров и комплектации КЮС-42(1Д) под ваши требования (усилиями первого изготовителя или собственного завода в России).

Дата последней сверки данных: 10.08.26

Производитель и характеристики проверены.

Люди, которые искали Мотор поворота, также смотрели:
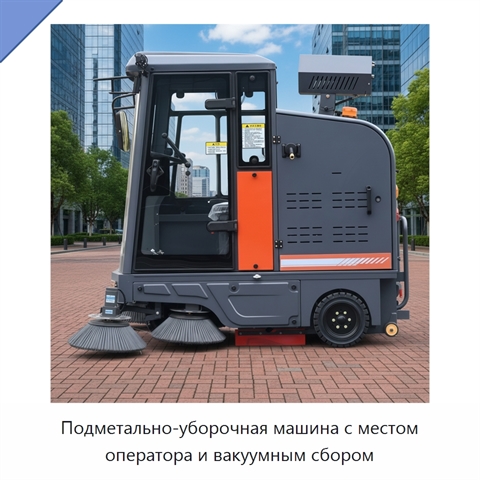
Подметально-уборочная машина с местом оператора и вакуумным сбором+1 фото

Подметально-уборочная машина с местом оператора и вакуумным сбором
Модель: РГИ-98(5А)
Подметально-уборочная машина с местом оператора предназначена для сухой и влажной очистки дорожных и напольных покрытий. Система из основной и боковых щёток подбирает мелкую пыль, песок, листья, мусор, небольшие камни и фрагменты кирпича, а вакуумное всасывание направляет загрязнения в контейнер. Пр
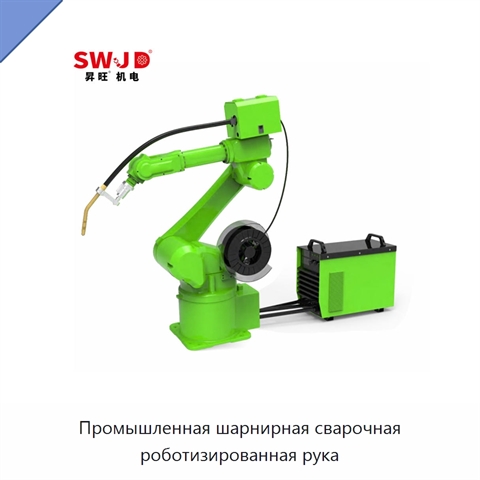
Промышленная шарнирная сварочная роботизированная рука+5 фото

Промышленная шарнирная сварочная роботизированная рука
Модель: ЯХР-88(9А)
Сварочная роботизированная рука имеет полую конструкцию и шесть осей. Номинальная нагрузка составляет 10 кг, радиус движения — 1500 мм, точность повторяемости — ±0,03 мм. Максимальные диапазоны перемещения по осям: первая ось ±165°, вторая ось от +85° до −58°, третья ось от +85° до −85°, четвёртая о
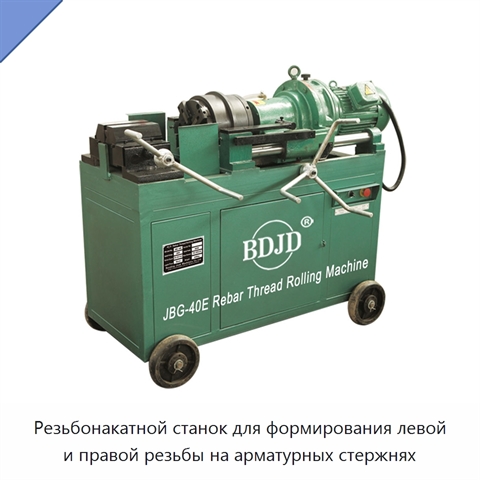
Резьбонакатной станок для формирования левой и правой резьбы на арматурных стержнях+5 фото

Резьбонакатной станок для формирования левой и правой резьбы на арматурных стержнях
Модель: ЮШН-59(5Д)
Станок предназначен для накатки винтовой резьбы на арматурных стержнях. Одна обрабатывающая головка обеспечивает формирование как левой, так и правой резьбы; режущий инструмент заменяется за 3–5 минут. Производительность за одну смену составляет 300–500 резьбовых участков. Частота вращения шпинделя
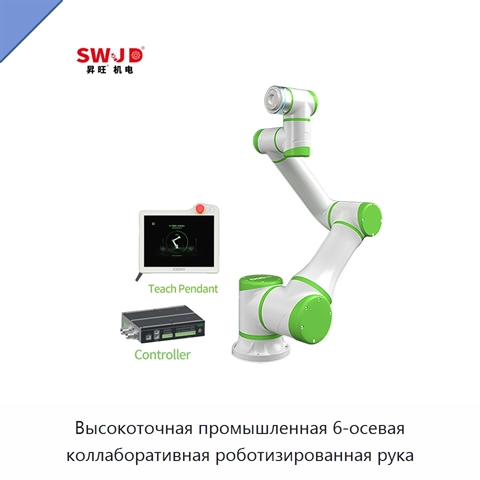
Высокоточная промышленная 6-осевая коллаборативная роботизированная рука+4 фото

Высокоточная промышленная 6-осевая коллаборативная роботизированная рука

Модель: ГСИ-77(7П)
Промышленная коллаборативная роботизированная рука рассчитана на полезную нагрузку 3, 4, 6, 9, 12, 18, 20 или 30 кг; рабочая досягаемость составляет 620–1800 мм. Повторяемость позиционирования находится в диапазоне от ±0,02 до ±0,05 мм, а типичная скорость перемещения — 2–4 м/с. Размер панели управл