

Артикул: 523-617
Модель: ЮКЕ-95(1Е)
Секция: Дополнительная
Роботизированная рука с 7 степенями свободы и подшипниками
Роботизированная рука предназначена для исследовательских задач в области робототехники. Система обучения на основе искусственного интеллекта поддерживает передовые робототехнические исследования. Мобильное робототехническое исполнение рассчитано на профессиональных разработчиков, университеты и робототехнические лаборатории. Открытая аппаратная платформа поддерживает инновации и разработку силами сообщества. Телеуправление обеспечивает дистанционное управление для выполнения точных маневров. Средства сбора данных фиксируют ценные данные, которые используются для проверки алгоритмов.
Задать вопрос Искать на Baidu
Какую задачу решает роботизированная рука
Роботизированная рука используется профессиональными разработчиками для обучения моделей искусственного интеллекта и разработки решений в области ИИ, а также в университетских и робототехнических лабораториях.
Характеристики ЮКЕ-95(1Е)
Модель (по базе 91Т)ЮКЕ-95(1Е)
Функциямногофункциональная
Напряжение24 В
Роботизированная рука - гибкость поставки.
Мы осознаём, что у каждого проекта свои особенности. В связи с этим мы можем обсудить изменение технических характеристик, типоразмеров и комплектации ЮКЕ-95(1Е) под условия эксплуатации (на мощностях оригинального производителя или нашего завода в России).
Мы осознаём, что у каждого проекта свои особенности. В связи с этим мы можем обсудить изменение технических характеристик, типоразмеров и комплектации ЮКЕ-95(1Е) под условия эксплуатации (на мощностях оригинального производителя или нашего завода в России).
Дата актуализации информации: 29.09.26
Производитель и параметры оборудования проверены.
Люди, которые искали Роботизированная рука, также смотрели:
 +4 фото
Тележка для собак
Модель: ФШЯ-92(2В)
Электрическое питание тележки обеспечивает плавное и тихое движение при эксплуатации. Складная конструкция упрощает хранение и транспортировку изделия: тележку можно сложить после использования, убрать на хранение и подготовить к перевозке, сохраняя возможность последующего применения. Дистанционное
 +5 фото
Гусеничное шасси робота для вездеходной платформы
Модель: ЖСУ-24(4Р)
Гусеничное шасси робота рассчитано на проектную полезную нагрузку 600 или 1000 кг. Усиленная рама сочетается с перерассчитанной конструкцией креплений. Двигатель, редуктор и гусеницы подбираются с учетом рельефа местности и скорости движения. Емкость аккумуляторной батареи определяется требуемым вре
 +4 фото
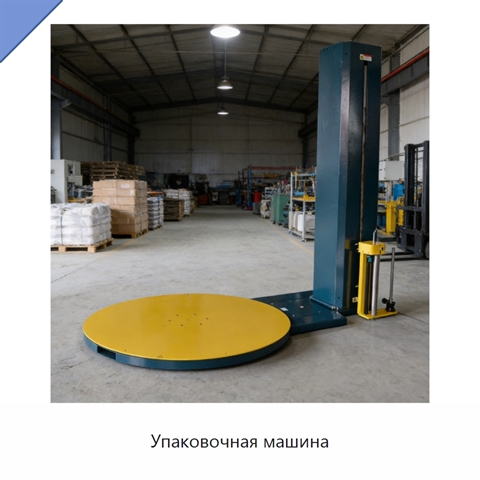
Упаковочная машина
Модель: ЭФХ-12(1Е)
Упаковочная машина предназначена для выполнения автоматической обмотки паллет стрейч-плёнкой и формирования защищённого исполнения для упаковываемого объекта. Рабочий процесс управляется программируемым логическим контроллером (ПЛК), а получаемый результат обеспечивает защиту от пыли и влаги. Привод
 +3 фото
Программируемая мобильная база для гуманоидного робота
Модель: БЖЕ-49(5Ю)
Мобильная база обеспечивает автономное перемещение гуманоидного робота и точное следование маршруту. Навигация выполняет поиск пути для эффективного движения, помогая платформе выбирать направление в соответствии с заданной траекторией. Платформа выполняет обход препятствий и поддерживает безопасную