Задача: Манипулирование объектами
 +5 фото
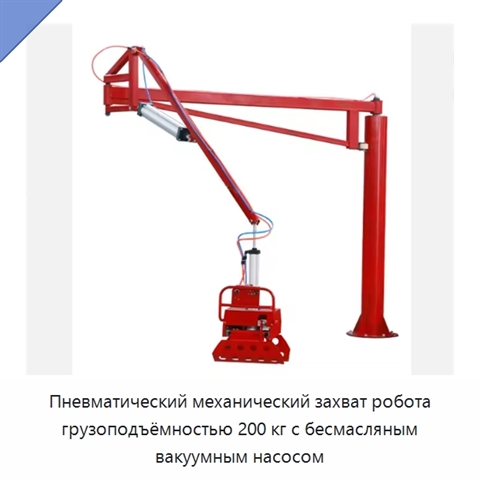
Пневматический механический захват робота грузоподъёмностью 200 кг с бесмасляным вакуумным насосом
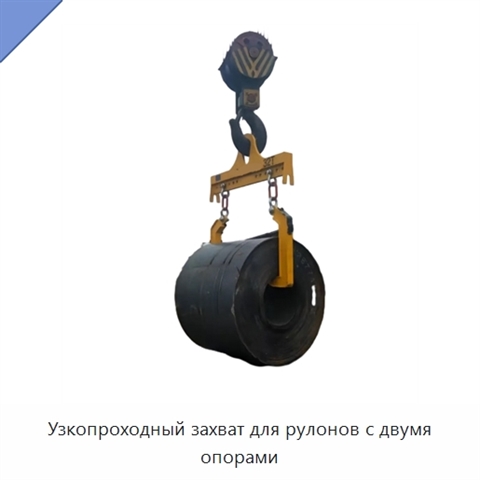
Узкопроходный захват для рулонов с двумя опорами
 +3 фото
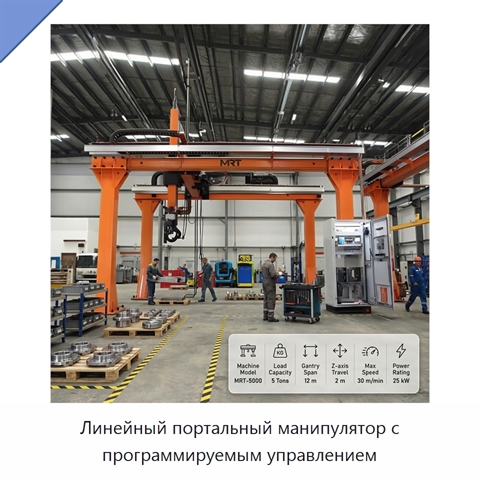
Линейный портальный манипулятор с программируемым управлением
 +3 фото
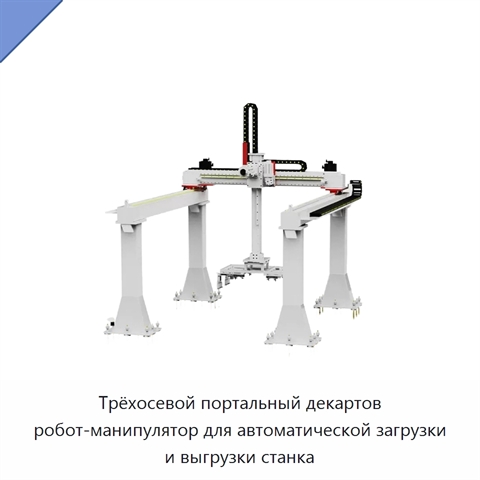
Трёхосевой портальный декартов робот-манипулятор для автоматической загрузки и выгрузки станка
 +3 фото
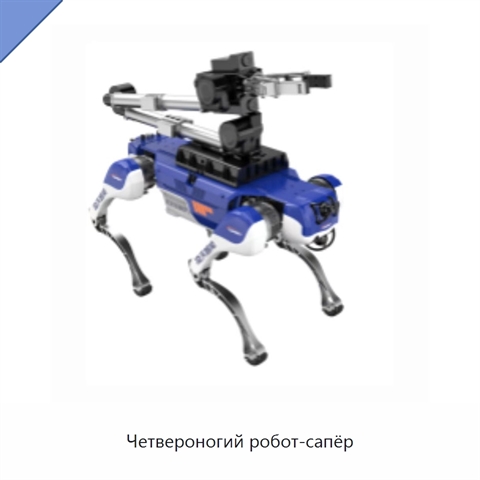
Четвероногий робот-сапёр
 +4 фото
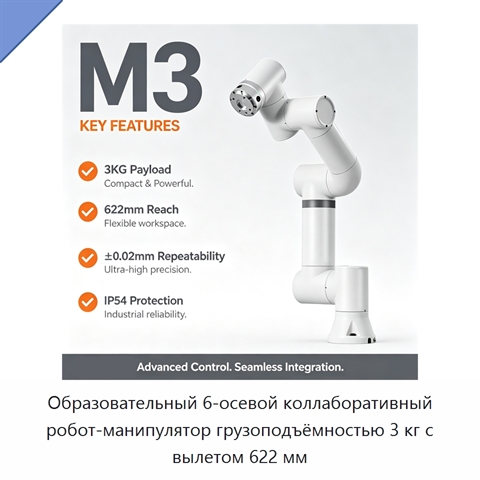
Образовательный 6-осевой коллаборативный робот-манипулятор грузоподъёмностью 3 кг с вылетом 622 мм
 +5 фото
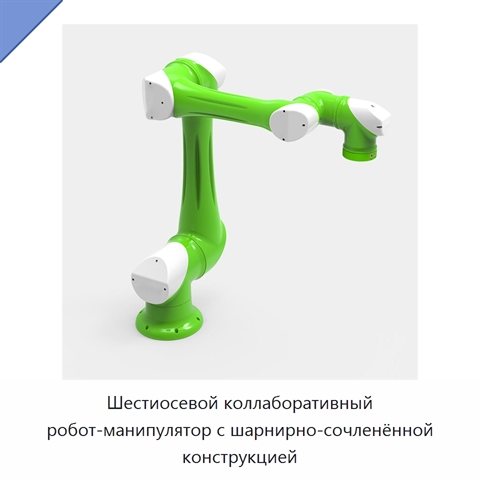
Шестиосевой коллаборативный робот-манипулятор с шарнирно-сочленённой конструкцией
 +5 фото
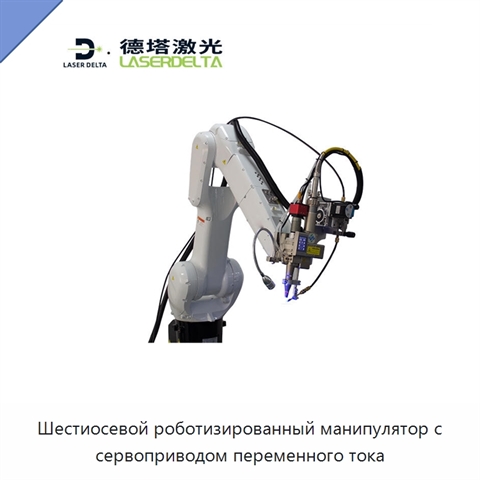
Шестиосевой роботизированный манипулятор с сервоприводом переменного тока
 +4 фото
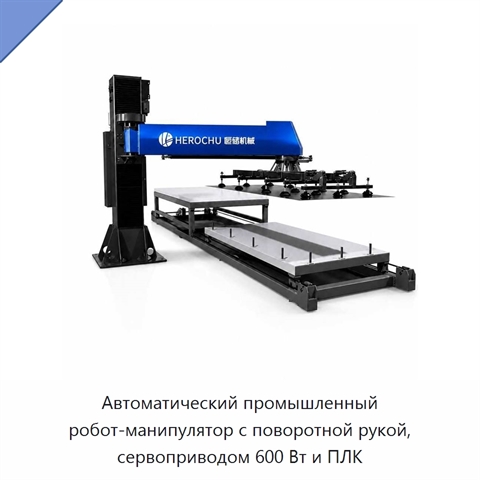
Автоматический промышленный робот-манипулятор с поворотной рукой, сервоприводом 600 Вт и ПЛК
 +2 фото
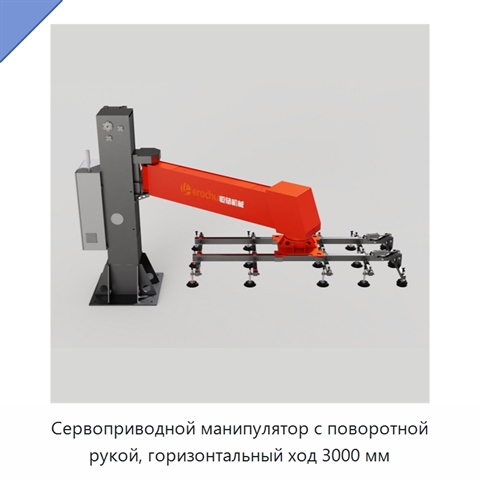
Сервоприводной манипулятор с поворотной рукой, горизонтальный ход 3000 мм
 +4 фото
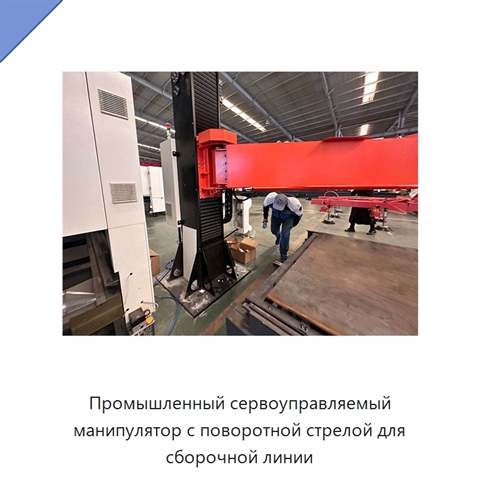
Промышленный сервоуправляемый манипулятор с поворотной стрелой для сборочной линии
 +5 фото
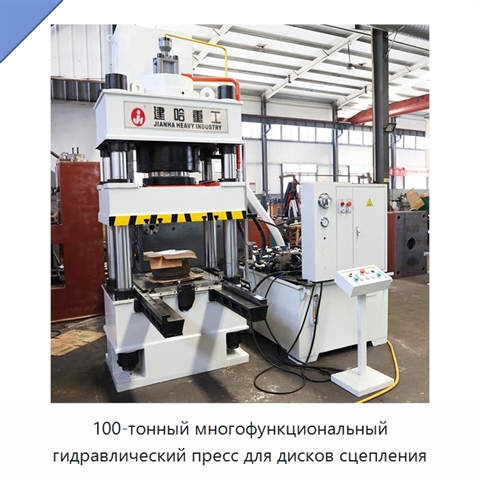
100-тонный многофункциональный гидравлический пресс для дисков сцепления
 +4 фото
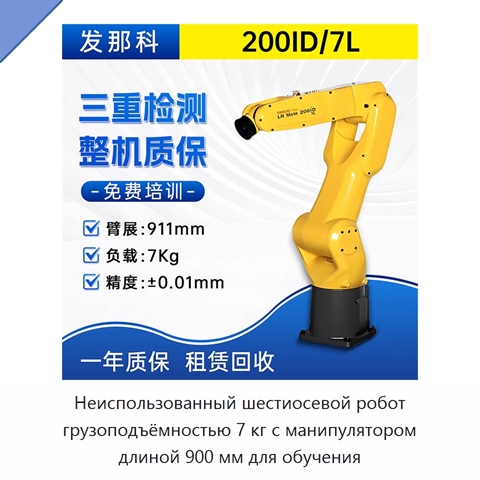
Неиспользованный шестиосевой робот грузоподъёмностью 7 кг с манипулятором длиной 900 мм для обучения
 +4 фото
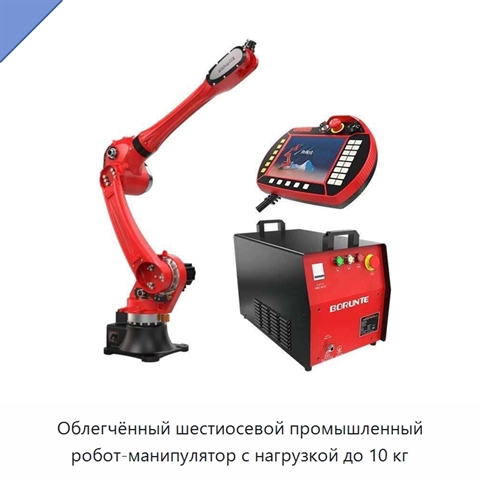
Облегчённый шестиосевой промышленный робот-манипулятор с нагрузкой до 10 кг
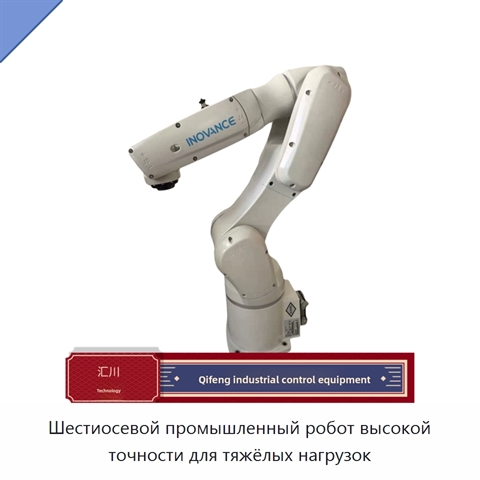
Шестиосевой промышленный робот высокой точности для тяжёлых нагрузок
 +4 фото
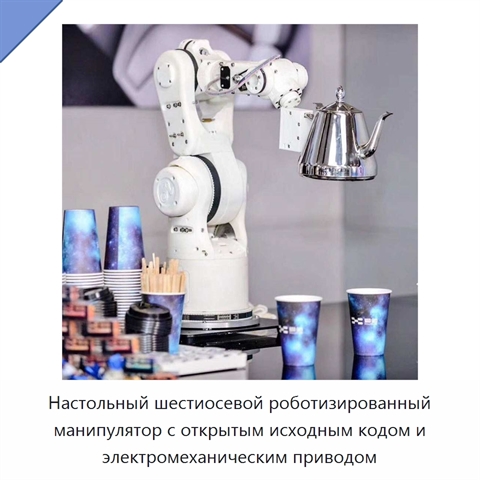
Настольный шестиосевой роботизированный манипулятор с открытым исходным кодом и электромеханическим приводом
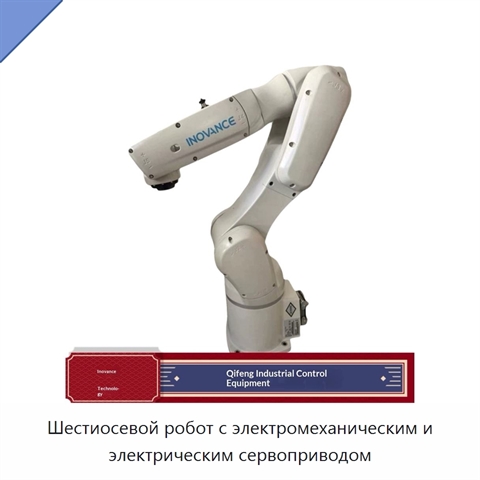
Шестиосевой робот с электромеханическим и электрическим сервоприводом
 +5 фото
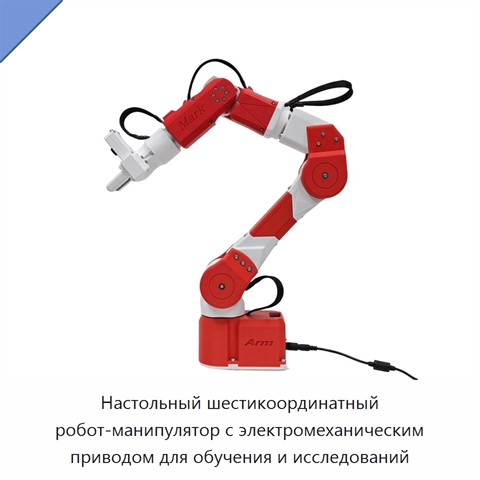
Настольный шестикоординатный робот-манипулятор с электромеханическим приводом для обучения и исследований
 +3 фото
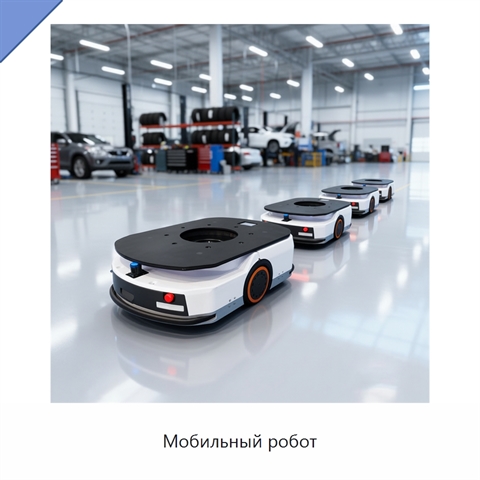
Мобильный робот
 +5 фото
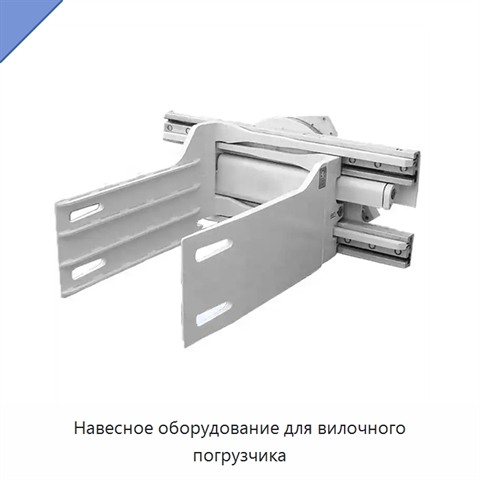
Навесное оборудование для вилочного погрузчика
 +2 фото
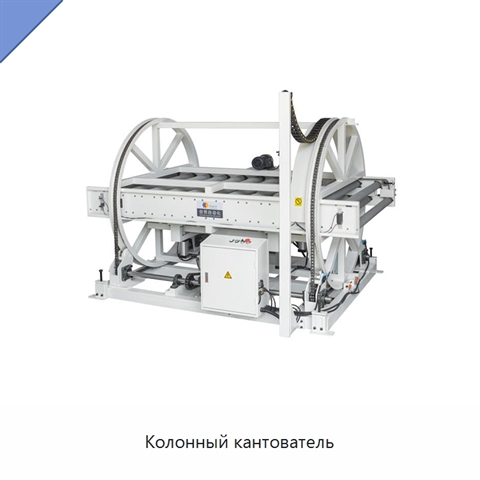
Колонный кантователь
 +3 фото
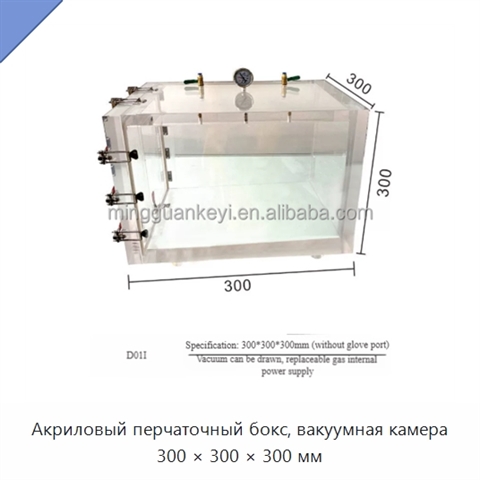
Акриловый перчаточный бокс, вакуумная камера 300 × 300 × 300 мм