Шарнирные роботы

Товары

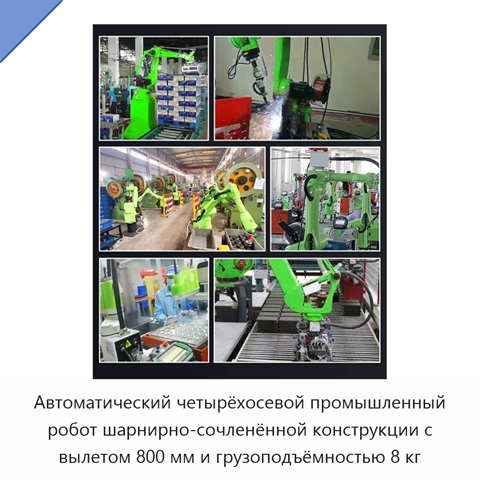
Автоматический четырёхосевой промышленный робот шарнирно-сочленённой конструкции с вылетом 800 мм и грузоподъёмностью 8 кг
Автоматический четырёхосевой промышленный робот шарнирно-сочленённой конструкции с вылетом 800 мм и грузоподъёмностью 8 кг

Модель: МШИ-81(4Я)
Автоматический промышленный робот выполнен по шарнирно-сочленённой схеме и работает по четырём осям. Рабочий вылет составляет 800 мм, а допустимая полезная нагрузка — 8 кг. Повторяемость позиционирования равна ±0,03 мм. Для определения положения применяется сервосистема с абсолютным отсчётом. Масса
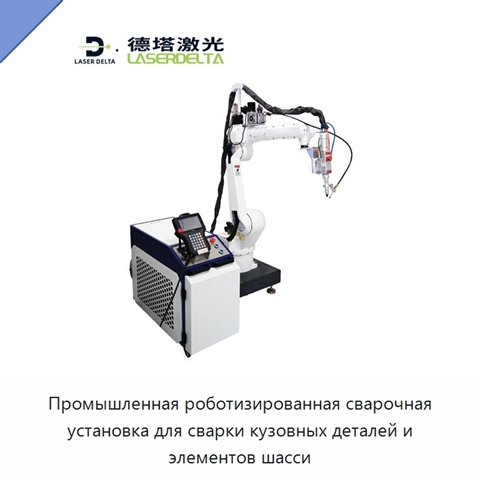
Промышленная роботизированная сварочная установка для сварки кузовных деталей и элементов шасси+1 фото

Промышленная роботизированная сварочная установка для сварки кузовных деталей и элементов шасси
Модель: НВИ-24(2Н)
Промышленная роботизированная сварочная установка предназначена для автоматизированного соединения металлических заготовок и деталей. Оборудование выполняет лазерную, точечную и непрерывную дуговую сварку, а процесс регулируется по току, напряжению и скорости подачи сварочной проволоки. Повторяемая
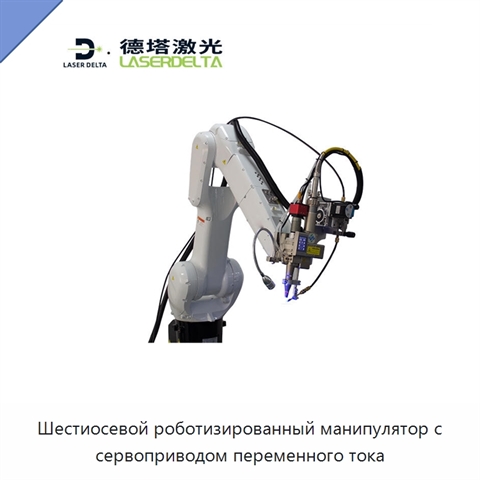
Шестиосевой роботизированный манипулятор с сервоприводом переменного тока+5 фото

Шестиосевой роботизированный манипулятор с сервоприводом переменного тока
Модель: ЭМР-59(8Е)
Роботизированный манипулятор имеет шесть степеней свободы и приводится в движение сервоприводом переменного тока. Максимальный рабочий радиус составляет 1206 мм, повторяемость позиционирования — ±0,05 м, а допустимая нагрузка на запястье — 10 кг. Диапазоны движения осей: ось 1 — от +170° до −170°, о
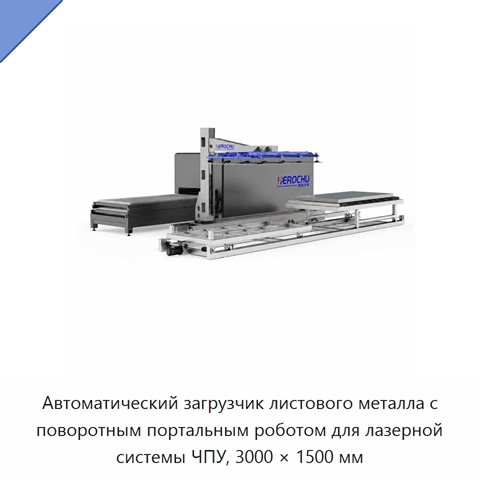
Автоматический загрузчик листового металла с поворотным портальным роботом для лазерной системы ЧПУ, 3000 × 1500 мм+3 фото

Автоматический загрузчик листового металла с поворотным портальным роботом для лазерной системы ЧПУ, 3000 × 1500 мм
Модель: НДЕ-49(1В)
Система оснащена вспомогательным механизмом разделения листов с датчиками и вибрационной технологией. Механизм предотвращает подачу двух листов одновременно и обеспечивает поступление в станок только одной заготовки. Поворотный манипулятор имеет диапазон вращения ±150°, что позволяет выполнять опера
Промышленный робот-манипулятор+5 фото

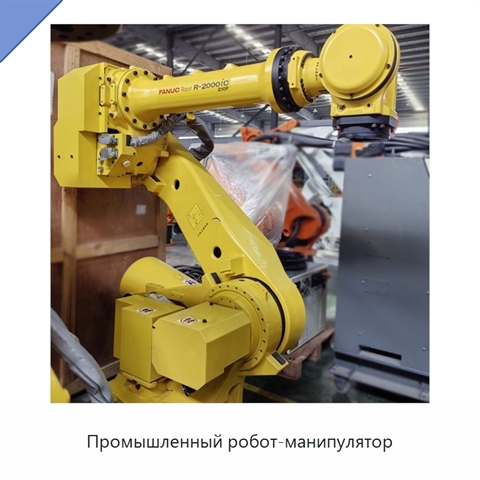
Промышленный робот-манипулятор

Модель: БКЮ-87(2Г)
Бывший в употреблении промышленный робот-манипулятор выполнен в виде роботизированной руки с шестью осями. В составе изделия предусмотрен программируемый логический контроллер (ПЛК), тип привода — гидравлический. Масса изделия составляет 0 кг, а корпус имеет степень защиты IP54. Робот-манипулятор пр
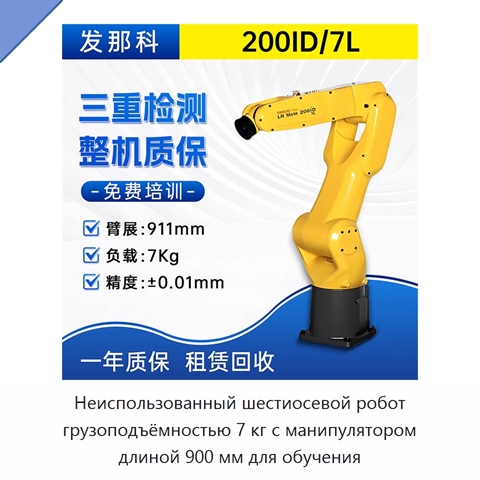
Неиспользованный шестиосевой робот грузоподъёмностью 7 кг с манипулятором длиной 900 мм для обучения+4 фото

Неиспользованный шестиосевой робот грузоподъёмностью 7 кг с манипулятором длиной 900 мм для обучения
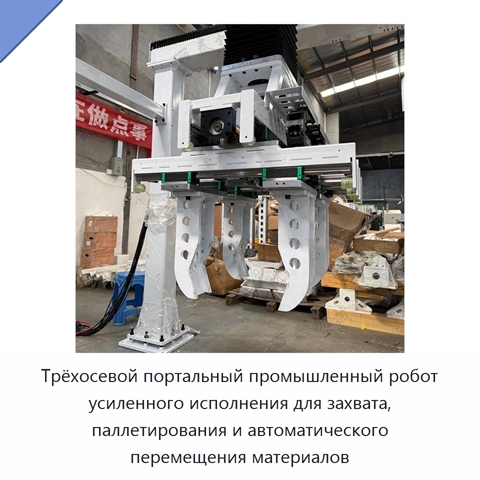
Модель: АДГ-97(4Ж)
Шестиосевой робот оснащён манипулятором длиной 900 мм и рассчитан на нагрузку 7 кг. Оборудование не использовалось. Мощность составляет 0,4 кВт, напряжение — 220 В, масса — 300 кг.
Трёхосевой портальный промышленный робот усиленного исполнения для захвата, паллетирования и автоматического перемещения материалов+2 фото

Трёхосевой портальный промышленный робот усиленного исполнения для захвата, паллетирования и автоматического перемещения материалов
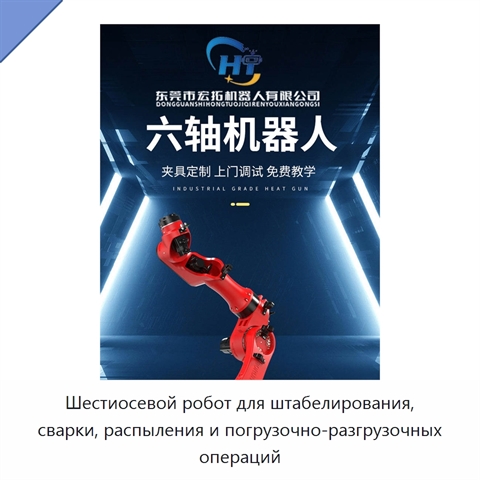
Модель: ЭРЭ-89(2Ф)
Промышленный робот имеет трёхосевую портальную конструкцию усиленного исполнения. Мощность составляет 0,35 кВт, напряжение — 220 В, масса — 300 кг. Производительность — 5630.
Шестиосевой робот для штабелирования, сварки, распыления и погрузочно-разгрузочных операций+3 фото

Шестиосевой робот для штабелирования, сварки, распыления и погрузочно-разгрузочных операций
Модель: МНУ-11(1К)
Шестиосевой робот мощностью 0,35 кВт работает при напряжении 220 В. Производительность составляет 3500.
Робот-манипулятор с шестью степенями свободы+4 фото

Робот-манипулятор с шестью степенями свободы
Модель: ХМА-81(8Р)
Робот-манипулятор использует передовые технологии робототехники для выполнения рабочих действий. Точное управление обеспечивает перемещение рабочего механизма, а гибкость поддерживает выполнение сложных операций. Система рассчитана на надежную работу оборудования. В одном изделии объединены роботизи
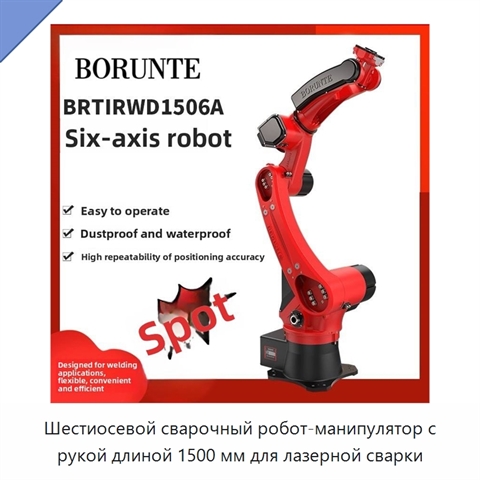
Шестиосевой сварочный робот-манипулятор с рукой длиной 1500 мм для лазерной сварки
Шестиосевой сварочный робот-манипулятор с рукой длиной 1500 мм для лазерной сварки

Модель: НГЕ-72(5С)
Шестиосевой сварочный робот выполнен в виде манипулятора с рукой длиной 1500 мм и предназначен для лазерной сварки. Система управления обеспечивает точное перемещение рабочих звеньев при выполнении сварочных операций. Шесть осей позволяют управлять положением манипулятора в пределах рабочей зоны, а
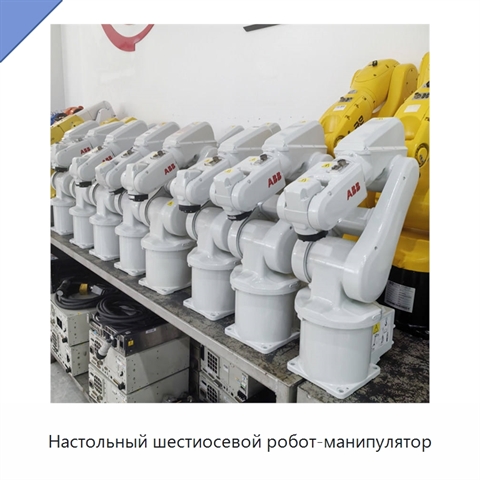
Настольный шестиосевой робот-манипулятор+4 фото

Настольный шестиосевой робот-манипулятор
Модель: ЛНЯ-81(1Б)
Компактное исполнение облегчает размещение изделия в рабочем пространстве с ограниченной площадью. Манипулятор обеспечивает универсальное управление и точность движений при выполнении рабочих задач. Функция обучения упрощает настройку и эксплуатацию благодаря интуитивному программированию. Конструкц
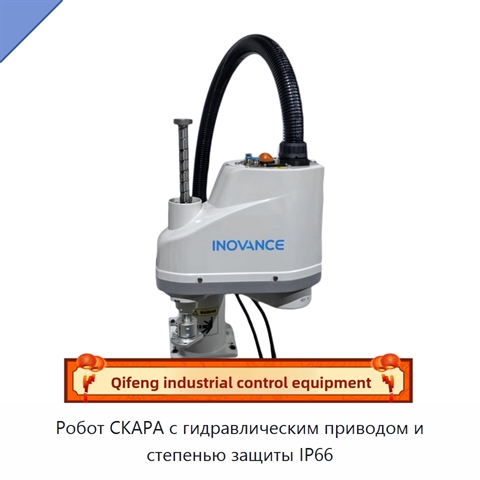
Робот СКАРА с гидравлическим приводом и степенью защиты IP66
Робот СКАРА с гидравлическим приводом и степенью защиты IP66

Модель: ЕФМ-72(9Ф)
Робот СКАРА имеет компактную конструкцию, предназначенную для размещения и работы в небольшом рабочем пространстве. Прочное исполнение рассчитано на условия промышленной эксплуатации. Высокая точность обеспечивает аккуратные движения при выполнении операций, в которых требуется точность перемещения.
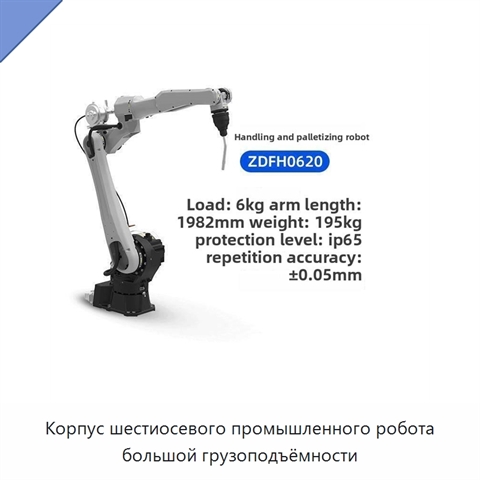
Корпус шестиосевого промышленного робота большой грузоподъёмности+4 фото

Корпус шестиосевого промышленного робота большой грузоподъёмности
Модель: УГН-57(2Г)
Корпус шестиосевого промышленного робота рассчитан на тяжёлые режимы работы и операции с крупными грузами. Механическая рука обеспечивает точные и разносторонние перемещения по шести осям при выполнении сложных задач. Изделие предназначено для сварки, паллетирования и подъёма грузов. Конструкция обл
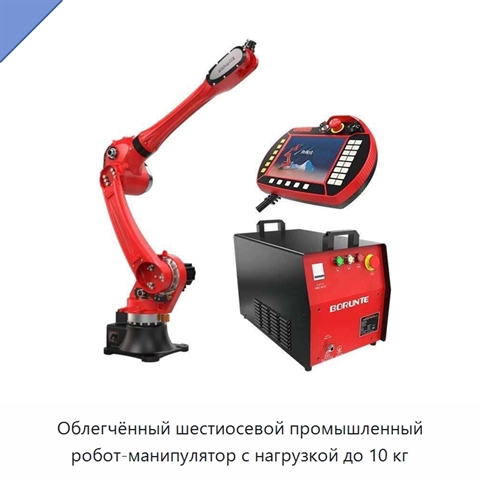
Облегчённый шестиосевой промышленный робот-манипулятор с нагрузкой до 10 кг+4 фото

Облегчённый шестиосевой промышленный робот-манипулятор с нагрузкой до 10 кг
Модель: ЮФХ-14(5Ж)
Шестиосевой промышленный робот-манипулятор рассчитан на нагрузку до 10 кг. Оборудование предназначено для выставочной демонстрации передовых робототехнических технологий. Кинематическая схема с шестью осями обеспечивает точное управление сложными движениями в ходе показа. Сервоэлектрический привод о
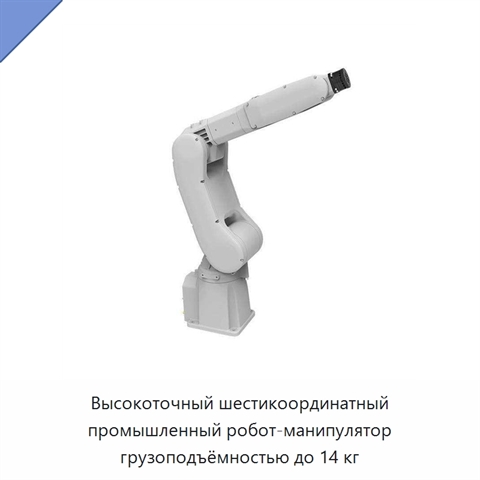
Высокоточный шестикоординатный промышленный робот-манипулятор грузоподъёмностью до 14 кг+4 фото

Высокоточный шестикоординатный промышленный робот-манипулятор грузоподъёмностью до 14 кг
Модель: ТЮЖ-29(7И)
Промышленный робот-манипулятор выполнен в виде механической руки с шестью управляемыми осями и рассчитан на нагрузку до 14 кг. Такая конструкция обеспечивает точное управление движениями при выполнении сложных операций. Робот предназначен для сварки, палетирования и подъёма грузов. Электромеханическ
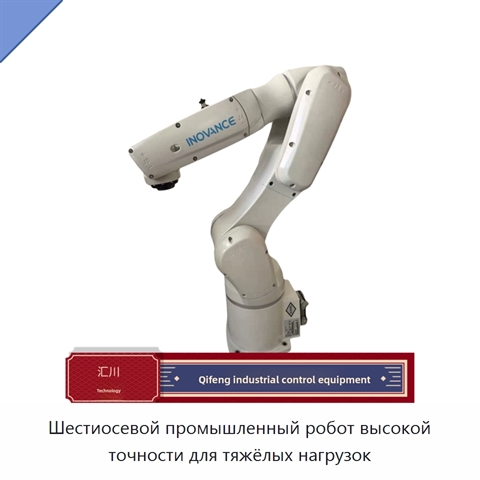
Шестиосевой промышленный робот высокой точности для тяжёлых нагрузок
Шестиосевой промышленный робот высокой точности для тяжёлых нагрузок

Модель: УТЛ-58(7Я)
Шестиосевой промышленный робот представляет собой высокоточное оборудование для выполнения разнообразных задач промышленной автоматизации. Конфигурация изделия ориентирована на включение в сложные сборочные линии, в которых требуется точное выполнение автоматизированных операций. Конструкция рассчит
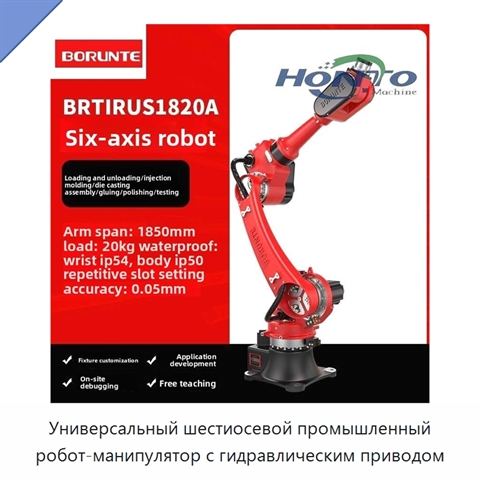
Универсальный шестиосевой промышленный робот-манипулятор с гидравлическим приводом+3 фото

Универсальный шестиосевой промышленный робот-манипулятор с гидравлическим приводом
Модель: ДШЮ-71(8Ф)
Шестиосевой промышленный робот-манипулятор предназначен для автоматизированного выполнения упаковки, паллетирования, шлифования, гибки и перемещения. Универсальная компоновка объединяет эти рабочие функции в одной роботизированной системе. Конструкция промышленного исполнения рассчитана на тяжёлые н
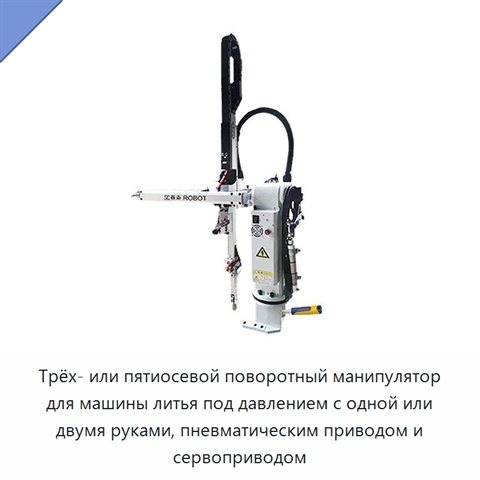
Трёх- или пятиосевой поворотный манипулятор для машины литья под давлением с одной или двумя руками, пневматическим приводом и сервоприводом+4 фото

Трёх- или пятиосевой поворотный манипулятор для машины литья под давлением с одной или двумя руками, пневматическим приводом и сервоприводом
Модель: ФДЯ-47(9М)
Манипулятор предназначен для выполнения операций в составе машины литья под давлением. Поворотная конструкция выпускается в исполнениях с одной или двумя руками и с тремя либо пятью осями, что позволяет подобрать компоновку для различных задач литьевого процесса. Движение обеспечивают пневматический
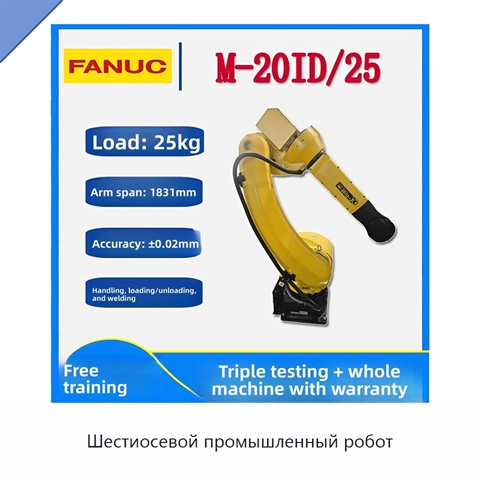
Шестиосевой промышленный робот+4 фото

Шестиосевой промышленный робот

Модель: АРД-28(7Ю)
Промышленный робот рассчитан на грузоподъёмность 25 кг и подходит для работы с тяжёлыми нагрузками, где требуются сила и устойчивость. Длина руки составляет 18 м; такой вылет расширяет зону досягаемости и облегчает интеграцию оборудования в рабочую ячейку с большим пространством. Высокая точность по
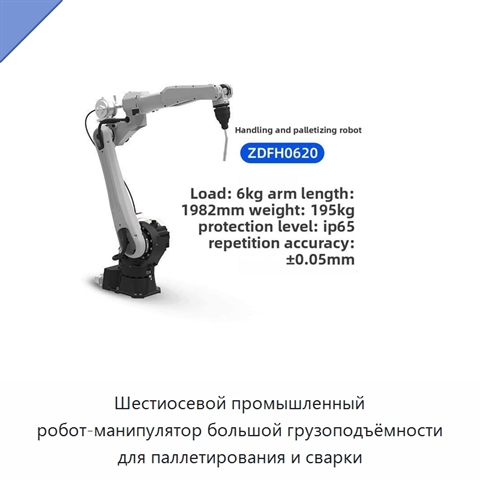
Шестиосевой промышленный робот-манипулятор большой грузоподъёмности для паллетирования и сварки+4 фото

Шестиосевой промышленный робот-манипулятор большой грузоподъёмности для паллетирования и сварки
Модель: ЮВН-58(4Ж)
Шестиосевой промышленный робот-манипулятор предназначен для операций паллетирования и сварки. Шестиосевая конструкция обеспечивает точное управление при выполнении сложных задач паллетирования, а большая грузоподъёмность позволяет работать со значительными нагрузками в сварочных операциях. Промышлен
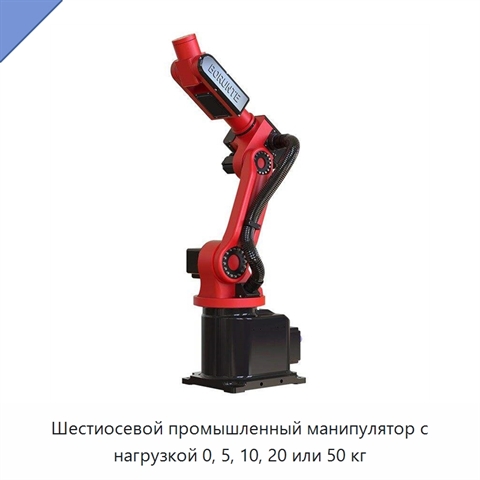
Шестиосевой промышленный манипулятор с нагрузкой 0, 5, 10, 20 или 50 кг+4 фото

Шестиосевой промышленный манипулятор с нагрузкой 0, 5, 10, 20 или 50 кг
Модель: ПАВ-95(4Р)
Шестиосевой промышленный манипулятор имеет пневматический привод и степень защиты IP54. Варианты нагрузки составляют 0, 5, 10, 20 и 50 кг.
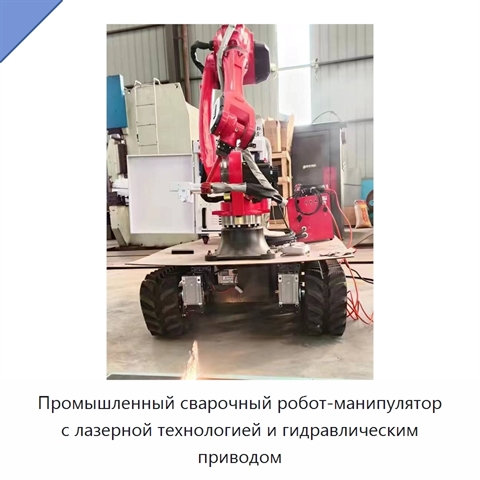
Промышленный сварочный робот-манипулятор с лазерной технологией и гидравлическим приводом
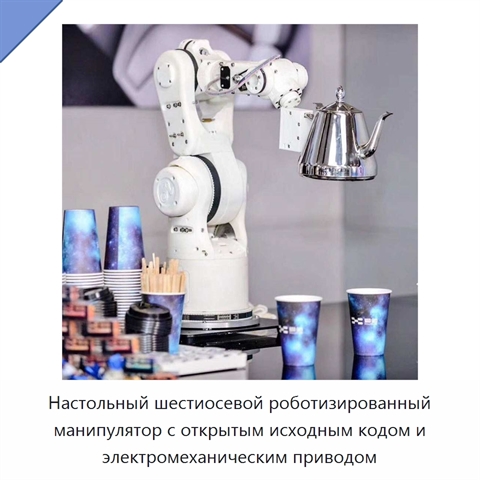
Промышленный сварочный робот-манипулятор с лазерной технологией и гидравлическим приводом

Модель: БФЕ-55(4Л)
Промышленный сварочный робот-манипулятор предназначен для точного выполнения различных сварочных задач, включая лазерную сварку. Конструкция рассчитана на интенсивную эксплуатацию в промышленных условиях и отличается прочностью и долговечностью. Гидравлический привод обеспечивает перемещение манипул
Настольный шестиосевой роботизированный манипулятор с открытым исходным кодом и электромеханическим приводом+4 фото

Настольный шестиосевой роботизированный манипулятор с открытым исходным кодом и электромеханическим приводом
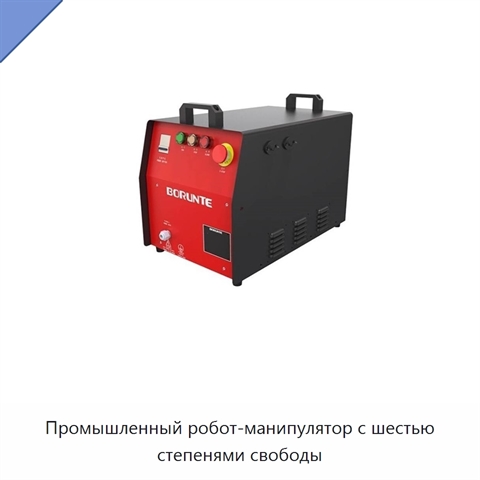
Модель: БЕГ-17(8Я)
Настольный роботизированный манипулятор имеет шестиосевую конструкцию, обеспечивающую точное управление и гибкость при выполнении различных задач. Открытый исходный код позволяет адаптировать систему и развивать её в рамках совместных проектов сообщества. Манипулятор предназначен для программировани
Промышленный робот-манипулятор с шестью степенями свободы+4 фото

Промышленный робот-манипулятор с шестью степенями свободы

Модель: МДЮ-41(9Н)
Промышленный робот-манипулятор рассчитан на точное управление движениями и выполнение различных задач. Он поддерживает паллетирование и операции перемещения, помогая организовать эффективную обработку материалов в производственной среде. Оборудование подходит для точной сварки и нанесения покрытий м