Артикул: 364-209
Модель: ЭМР-59(8Е)
Секция: Дополнительная
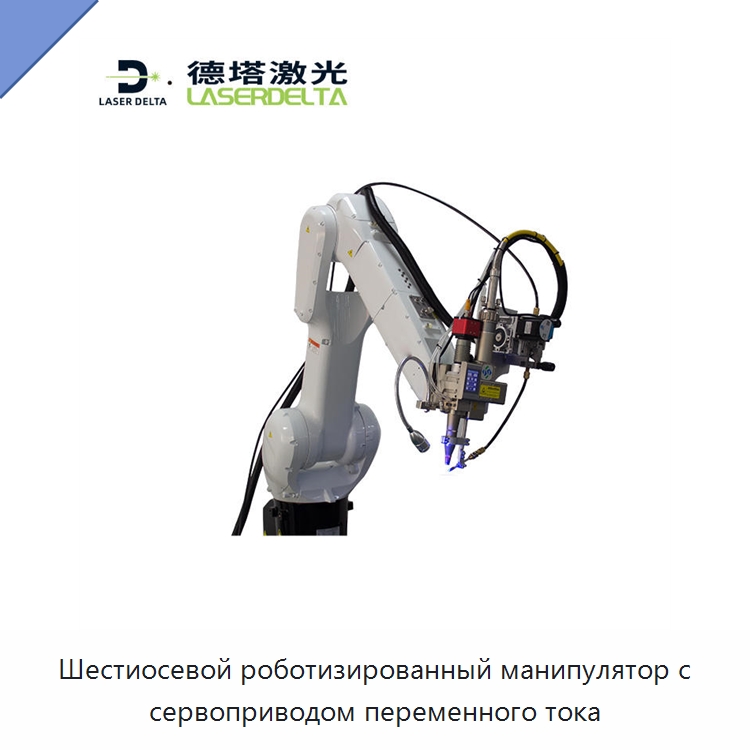
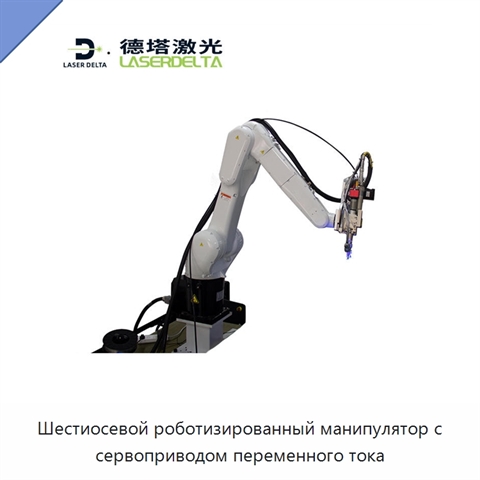
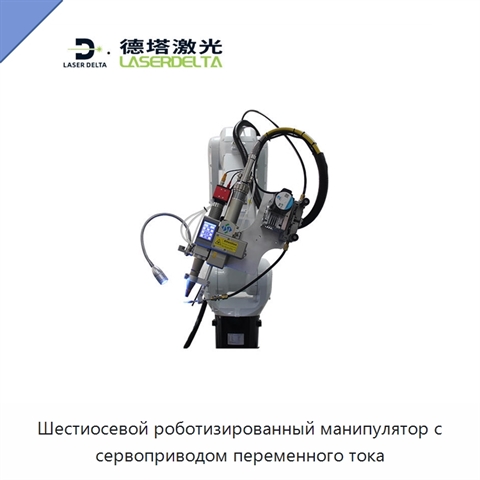
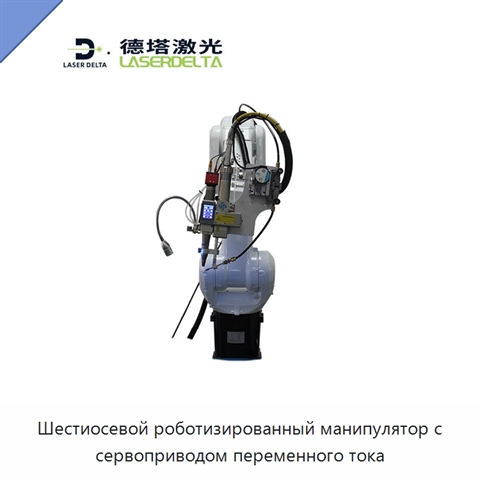
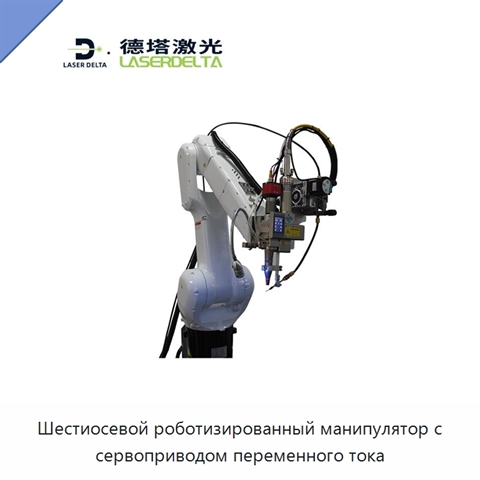
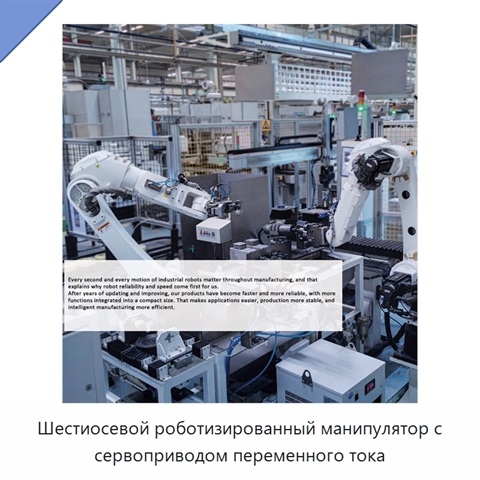
Шестиосевой роботизированный манипулятор с сервоприводом переменного тока
Роботизированный манипулятор имеет шесть степеней свободы и приводится в движение сервоприводом переменного тока. Максимальный рабочий радиус составляет 1206 мм, повторяемость позиционирования — ±0,05 м, а допустимая нагрузка на запястье — 10 кг. Диапазоны движения осей: ось 1 — от +170° до −170°, ось 2 — от +125° до −95°, ось 3 — от +65° до −195°, ось 4 — от +170° до −170°, ось 5 — от +120° до −120°, ось 6 — от +360° до −360°. Максимальная скорость осей составляет: ось 1 — 297°/с, ось 2 — 223°/с, ось 3 — 223°/с, ось 4 — 480°/с, ось 5 — 360°/с, ось 6 — 705°/с. Рабочая температура — от +0 °C до +40 °C, температура хранения — от −10 °C до +55 °C. Класс защиты — стандартный. Предусмотрены напольный и подвесной способы установки. Размер основания — 270 × 270 мм, размер монтажных отверстий основания — 230 × 230 мм. Уровень шума не превышает 70 дБ(А), масса корпуса составляет около 76 кг.
Задать вопрос Искать на Baidu
Какую задачу решает шестиосевой роботизированный манипулятор
Шестиосевой роботизированный манипулятор применяется в промышленной автоматизированной линии; его рабочий радиус составляет 1206 мм, а установка допускает напольное или подвесное размещение.
Характеристики ЭМР-59(8Е)
Модель (по базе 91Т)ЭМР-59(8Е)
Основные компонентыробот
Отчёт об испытаниях оборудованияпредоставлен
Шестиосевой роботизированный манипулятор - гибкость поставки.
Мы осознаём, что у каждого проекта свои особенности. В связи с этим мы можем обсудить изменение технических характеристик, типоразмеров и комплектации ЭМР-59(8Е) под условия эксплуатации (на мощностях оригинального производителя или нашего завода в России).
Мы осознаём, что у каждого проекта свои особенности. В связи с этим мы можем обсудить изменение технических характеристик, типоразмеров и комплектации ЭМР-59(8Е) под условия эксплуатации (на мощностях оригинального производителя или нашего завода в России).
Дата актуализации информации: 02.09.26
Производитель и параметры оборудования проверены.
Люди, которые искали Шестиосевой роботизированный манипулятор, также смотрели:
 +4 фото
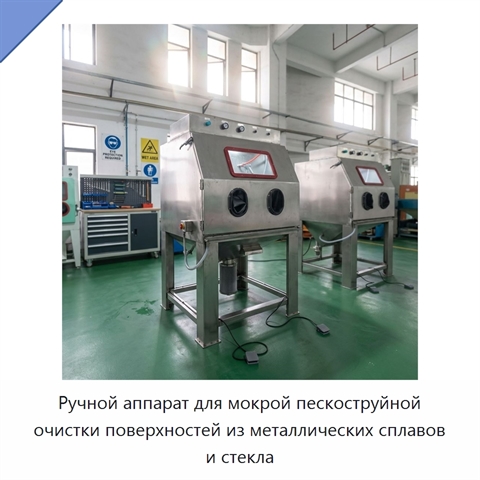
Ручной аппарат для мокрой пескоструйной очистки поверхностей из металлических сплавов и стекла
Модель: ИРА-52(8Х)
Ручной аппарат выполняет мокрую пескоструйную обработку с использованием воды. Он предназначен для очистки и обновления поверхностей из металлических сплавов и стекла, в том числе при интенсивных работах по восстановлению и обслуживанию поверхностей. Влажная технология минимизирует количество частиц
 +3 фото
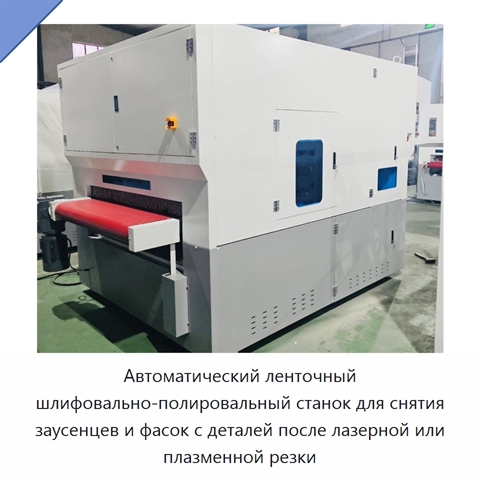
Автоматический ленточный шлифовально-полировальный станок для снятия заусенцев и фасок с деталей после лазерной или плазменной резки
Модель: ЯЛН-14(7У)
Автоматический ленточный шлифовально-полировальный станок предназначен для снятия заусенцев, полировки и снятия фасок с листового металла из нержавеющей стали, включая детали после лазерной или плазменной резки. Станок оснащён ПЛК и двигателем.
 +1 фото
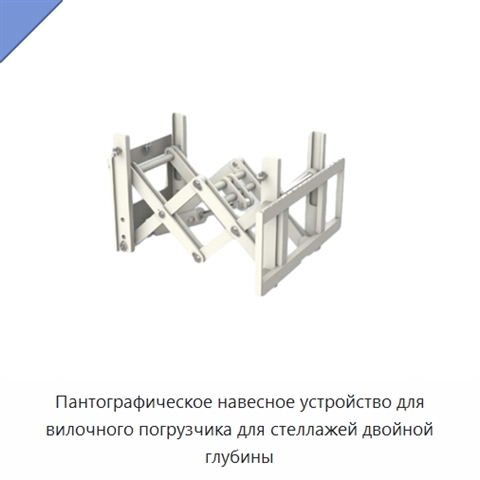
Пантографическое навесное устройство для вилочного погрузчика для стеллажей двойной глубины
Модель: ЛДУ-87(2Ж)
Пантографическое навесное устройство устанавливается на вилочный погрузчик и применяется для загрузки и выгрузки палетированных грузов при их размещении на стеллажах в два ряда по глубине. Для выполнения этих операций под грузом должен иметься достаточный нижний зазор. Устройство используется в ситу
 +5 фото
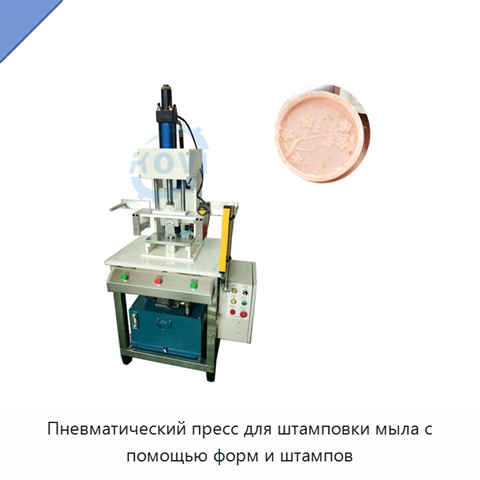
Пневматический пресс для штамповки мыла с помощью форм и штампов
Модель: УДЖ-48(8Т)
Пневматический пресс выполняет штамповку мыла с помощью форм и штампов. Машина оснащена двигателем и проста в эксплуатации.