

Артикул: 523-449
Модель: УКН-51(2Н)
Секция: Дополнительная
Четырёхколёсная мобильная платформа
Мобильная платформа оснащена шасси с высокоточной обратной связью от энкодеров, контролем напряжения и обратной связью по скорости. Для коммуникации предусмотрен специализированный пакет с полной поддержкой функциональности узлов. Это позволяет выполнять прямую и быструю вторичную разработку, интегрировать платформу в робототехнические проекты и ускорять прототипирование. Шасси также оснащено автоматическим модулем возврата, повышающим безопасность и управляемость. Для подключения периферийных устройств доступны варианты выходного питания 48 В, 24 В, 19 В и 12 В. Платформа поддерживает режимы движения с рулевым управлением по схеме Аккермана, поворотом колёс на месте и полным перемещением в боковом и продольном направлениях.
Задать вопрос Искать на Baidu
Какую задачу решает мобильная платформа
Мобильная платформа применяется в робототехнических проектах для прямой вторичной разработки, интеграции и быстрого прототипирования.
Характеристики УКН-51(2Н)
Модель (по базе 91Т)УКН-51(2Н)
Мощность(Вт)1000 Вт
Производственная мощность500
Напряжение48 В
Масса (кг)100 кг
Мобильная платформа - гибкость поставки.
Мы осознаём, что у каждого проекта свои особенности. В связи с этим мы можем обсудить изменение технических характеристик, типоразмеров и комплектации УКН-51(2Н) под условия эксплуатации (на мощностях оригинального производителя или нашего завода в России).
Мы осознаём, что у каждого проекта свои особенности. В связи с этим мы можем обсудить изменение технических характеристик, типоразмеров и комплектации УКН-51(2Н) под условия эксплуатации (на мощностях оригинального производителя или нашего завода в России).
Дата актуализации информации: 26.09.26
Производитель и параметры оборудования проверены.
Люди, которые искали Мобильная платформа, также смотрели:
 +5 фото
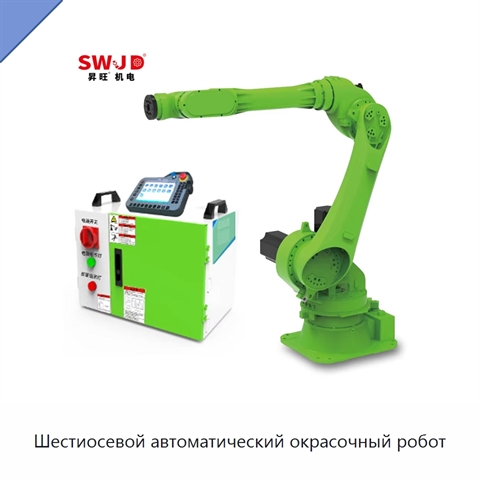
Шестиосевой автоматический окрасочный робот
Модель: АШИ-85(7С)
Номинальная нагрузка роботизированной руки составляет 10 кг при радиусе перемещения 2100 мм и точности повторяемости ±0,03 мм. Для первой оси предусмотрен угловой диапазон ±165°; для второй — от −60° до +88°, для третьей — от −88° до +60°, для четвёртой — ±175°, для пятой — от −215° до +30°, для шес
 +4 фото
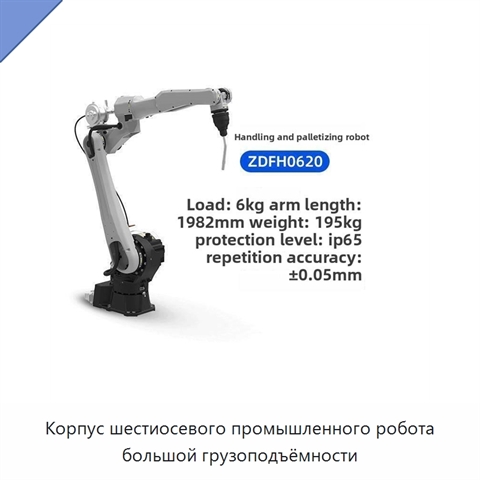
Корпус шестиосевого промышленного робота большой грузоподъёмности
Модель: УГН-57(2Г)
Корпус шестиосевого промышленного робота рассчитан на тяжёлые режимы работы и операции с крупными грузами. Механическая рука обеспечивает точные и разносторонние перемещения по шести осям при выполнении сложных задач. Изделие предназначено для сварки, паллетирования и подъёма грузов. Конструкция обл
 +4 фото
Роботизированная рабочая станция с двумя манипуляторами
Модель: ПЛЮ-52(7Н)
Встроенная ячейка роботизированной рабочей станции выполнена с единым фоном, схемой освещения и расположением камер для создания сопоставимых условий экспериментов. Рабочее пространство поддерживает согласованный захват, перемещение объектов и манипуляции на столешнице. Регулируемая по вертикали ось
 +3 фото
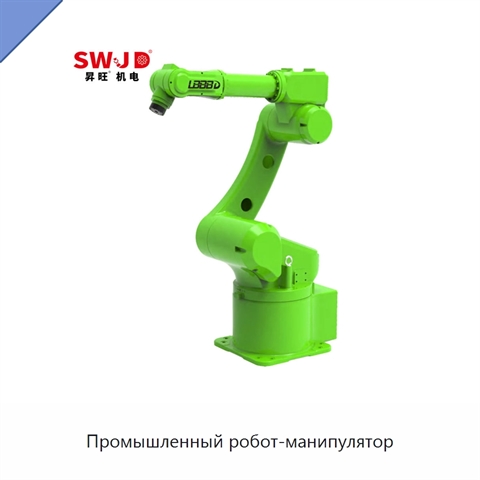
Промышленный робот-манипулятор
Модель: ИМК-51(2Б)
Промышленный робот-манипулятор серии общего назначения рассчитан на номинальную нагрузку 10 кг и рабочий радиус 1500 мм. Он оснащён шестью осями, а точность повторяемости составляет ±0,05 мм. Максимальные углы перемещения распределены следующим образом: первая ось — ±165°, вторая — от −58° до +88°,