Логистические роботы

Товары

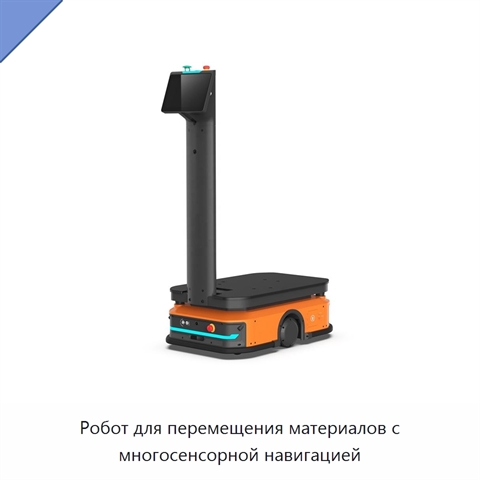
Робот для перемещения материалов с многосенсорной навигацией+5 фото

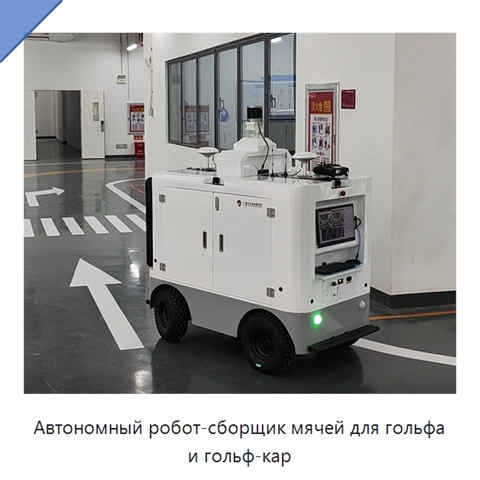
Робот для перемещения материалов с многосенсорной навигацией
Модель: ШМИ-52(4Я)
Робот для перемещения материалов оснащён многосенсорной навигацией, обеспечивающей точное позиционирование на больших площадях. Он поддерживает согласованную работу с другими роботами и координацию нескольких машин. Максимальная масса перевозимого груза составляет 300 кг, собственная масса робота до
Автономный робот-сборщик мячей для гольфа и гольф-кар+2 фото

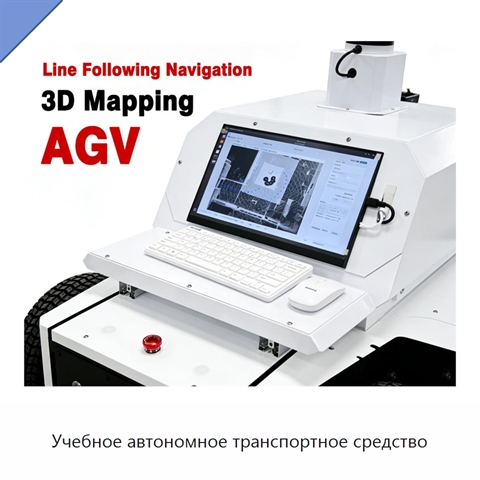
Автономный робот-сборщик мячей для гольфа и гольф-кар
Модель: ЮЛЮ-94(1Х)
Алгоритм планирования маршрута обеспечивает полное покрытие тренировочного поля без слепых зон и повышает эффективность сбора мячей более чем на 300% по сравнению с ручным сбором пешими работниками. Ежедневная производительность одного робота сопоставима с работой 6–10 штатных сборщиков. Непрерывная
Учебное автономное транспортное средство+4 фото

Учебное автономное транспортное средство
Модель: БТЮ-59(5П)
Модульная платформа выполнена как единый комплекс для работы с автономным движением. Практический рабочий цикл включает разборку аппаратных узлов и последующую разработку программных решений. Конструкция рассчитана на последовательное освоение полного стека автономного управления, включая обработку
Гусеничный автономный транспортный робот+3 фото

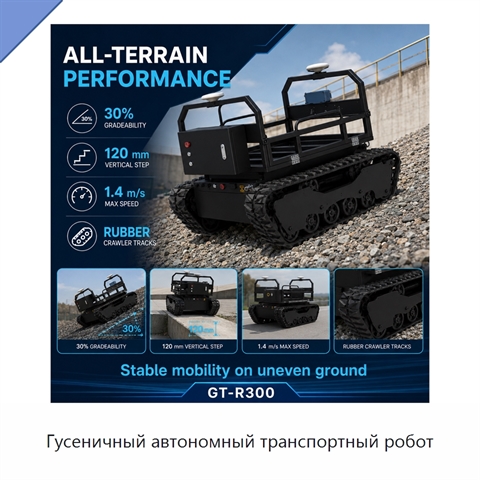
Гусеничный автономный транспортный робот
Модель: ГРУ-82(9Л)
Гусеничный транспортный робот выполнен на стальном шасси с номинальной вертикальной грузоподъёмностью 300 кг. Открытая грузовая платформа допускает размещение контейнеров, инструментов и оборудования для конкретных задач. Встроенная система навигации обеспечивает точность позиционирования ±10 см. Дв
Робот для транспортировки материалов с конвейерной лентой и системой обучения+4 фото

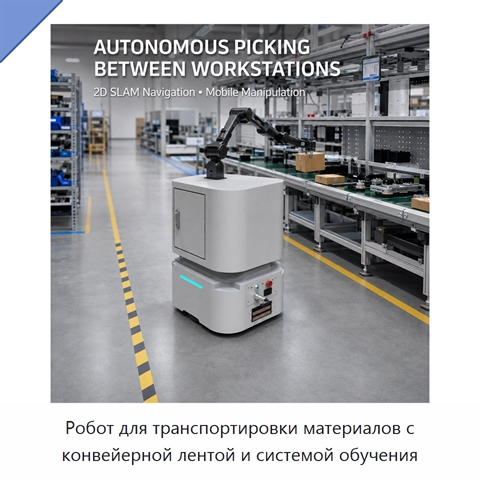
Робот для транспортировки материалов с конвейерной лентой и системой обучения
Модель: ЕКЮ-22(1Т)
Робот оснащён специализированной системой обучения для образовательных и учебно-тренировочных задач в области промышленных роботов. Система помогает осваивать развертывание и отладку автоматизированных линий. Открытые интерфейсы поддерживают вторичную разработку, настройку логики управления, алгорит
Промышленный робот для мониторинга окружающей среды+3 фото

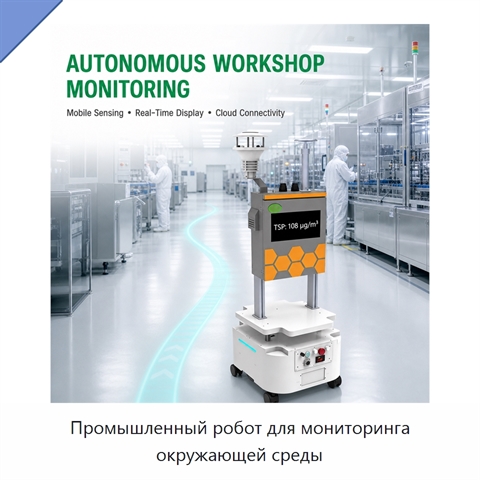
Промышленный робот для мониторинга окружающей среды
Модель: МИД-71(7М)
Робот в режиме реального времени обнаруживает взвешенные частицы, общую концентрацию взвешенных частиц, горючую пыль и концентрацию пыли. Он контролирует содержание оксида углерода, диоксида углерода, сероводорода, аммиака, летучих органических соединений, формальдегида, кислорода, горючих газов, ди
Мобильное шасси с полным приводом и дистанционным управлением+3 фото

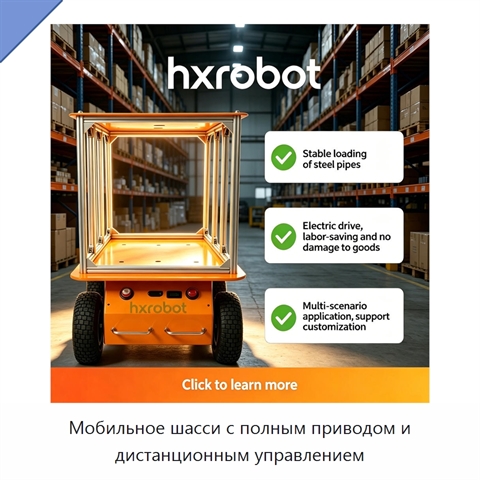
Мобильное шасси с полным приводом и дистанционным управлением
Модель: РВЕ-54(1Е)
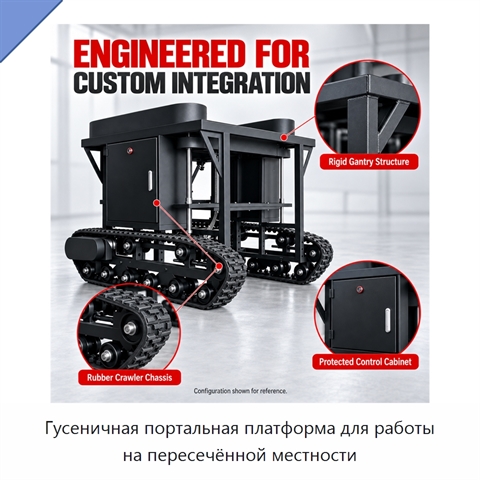
Мобильное шасси выполнено в виде транспортной тележки с несущей конструкцией и рамой. Электрический привод включает четыре двигателя мощностью по 250 Вт каждый; суммарная мощность составляет 1000 Вт. Такая система снижает трудозатраты и помогает предотвращать повреждение грузов. Несущая конструкция
Гусеничная портальная платформа для работы на пересечённой местности+4 фото

Гусеничная портальная платформа для работы на пересечённой местности
Модель: ТСЮ-97(5Э)
Гусеничная портальная платформа оснащена усиленными гусеничными лентами и прочной рамой для устойчивого перемещения по неровным участкам. В приводной системе установлены два бесщёточных двигателя напряжением 60 В и червячные редукторы. Они обеспечивают высокий крутящий момент, низкий уровень шума и
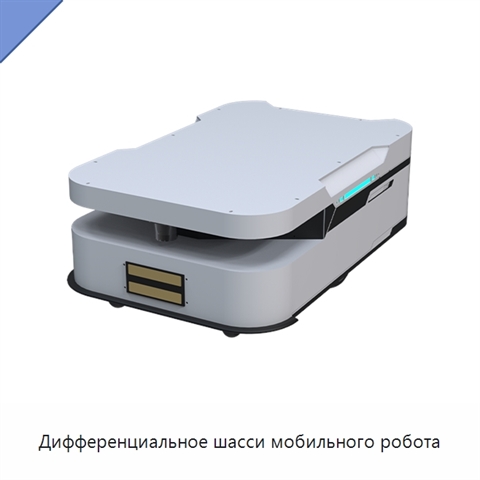
Дифференциальное шасси мобильного робота+4 фото

Дифференциальное шасси мобильного робота
Модель: НЕФ-74(8Х)
Шасси мобильного робота имеет двухколёсную дифференциальную конструкцию, обеспечивающую точное маневрирование, плавные повороты и разворот с нулевым радиусом. Максимальная масса груза составляет 120 кг; предусмотрены также варианты с нагрузкой до 300 кг. Бесщёточные двигатели с замкнутым контуром уп
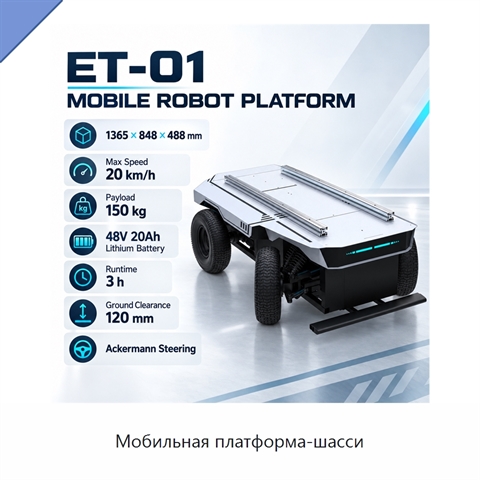
Мобильная платформа-шасси+3 фото

Мобильная платформа-шасси

Модель: НГА-84(9В)
Мобильная платформа представляет собой шасси с высокоточным рулевым управлением по схеме Аккермана. Такая конструкция обеспечивает плавное перемещение в стеснённых пространствах. Максимальная скорость движения составляет 20 км/ч. Предельная масса груза равна 200 кг. Навигационная система обеспечивае
Мобильное роботизированное шасси+4 фото

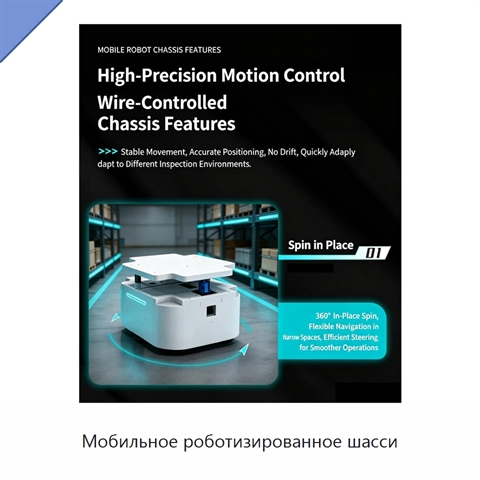
Мобильное роботизированное шасси
Модель: АМЯ-74(8Н)
Мобильное роботизированное шасси оснащено двумя дифференциальными колёсами с точной конструкцией, обеспечивающей плавное прямолинейное перемещение, разворот на месте и всенаправленное движение. Встроенный промышленный лидар и алгоритм адаптивного планирования маршрута поддерживают построение карты в
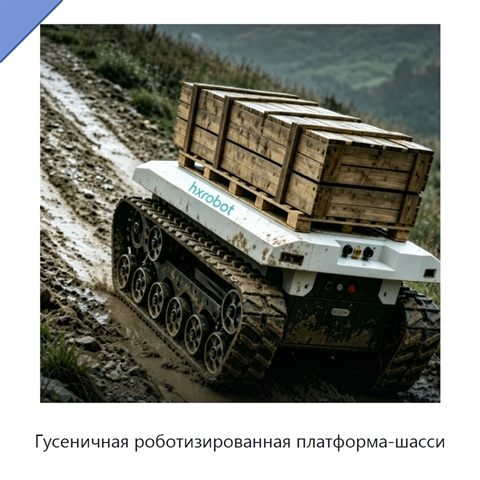
Гусеничная роботизированная платформа-шасси+4 фото

Гусеничная роботизированная платформа-шасси
Модель: ЯДА-72(8Ш)
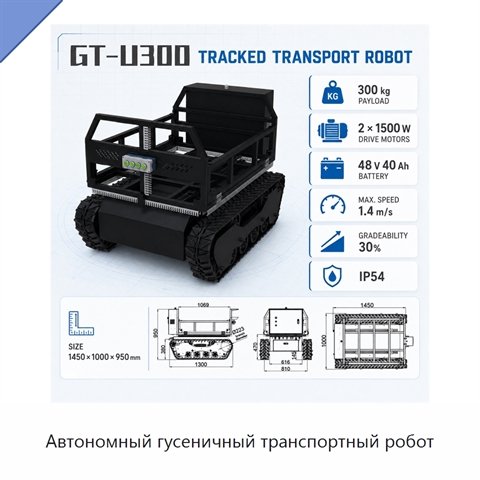
Платформа оснащена резиновыми гусеницами с низким удельным давлением на грунт. Рулевое управление поддерживает разворот на месте с нулевым радиусом. Радиус действия пульта дистанционного управления составляет 1000 м. Установлены два двигателя постоянного тока с редукторами мощностью 1500 Вт каждый.
Мобильное роботизированное шасси+4 фото

Мобильное роботизированное шасси
Модель: БДА-94(4Ю)
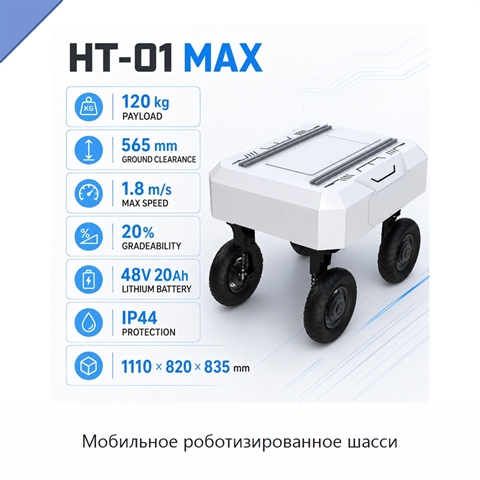
Мобильное роботизированное шасси выполнено с увеличенным дорожным просветом 565 мм. Оно преодолевает пороги, неровные поверхности, гравийные дороги и вертикальные препятствия высотой 8 см, а также рассчитано на движение по уклонам до 20%. Восемь двигателей включают четыре приводных и четыре рулевых,
Автономный гусеничный транспортный робот+3 фото

Автономный гусеничный транспортный робот
Модель: ФБЮ-49(1К)
Автономный гусеничный транспортный робот рассчитан на перевозку груза с максимальной массой 300 кг. Габаритные размеры изделия составляют 1465 × 1000 × 950 мм. Для привода применяются бесщёточные сервомоторы, обеспечивающие мощную и эффективную работу с плавным перемещением. Навигация поддерживает п
Промышленное мобильное шасси робота повышенной проходимости+3 фото

Промышленное мобильное шасси робота повышенной проходимости
Модель: ЖБЯ-88(2У)
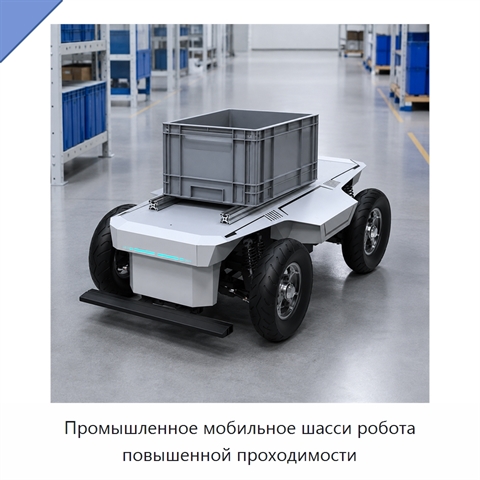
Мобильное шасси робота рассчитано на полезную нагрузку до 200 кг. Переднее рулевое управление выполнено по схеме Аккермана. Для интеграции с промышленными системами предусмотрен интерфейс связи со скоростью передачи 500 кбит/с. Обратная связь передаёт сведения о скорости и угле поворота, что позволя
Мобильный робот с рулевым управлением+4 фото

Мобильный робот с рулевым управлением
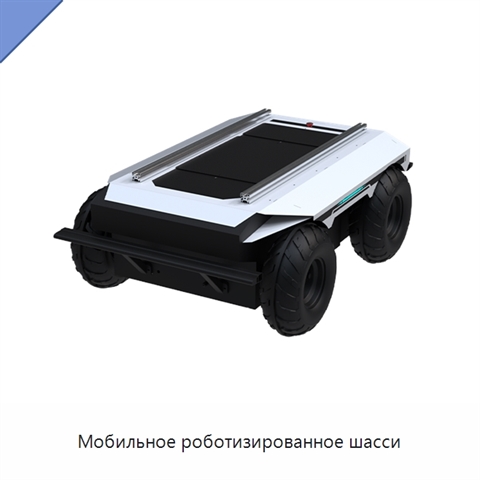
Модель: МНИ-98(2Ф)
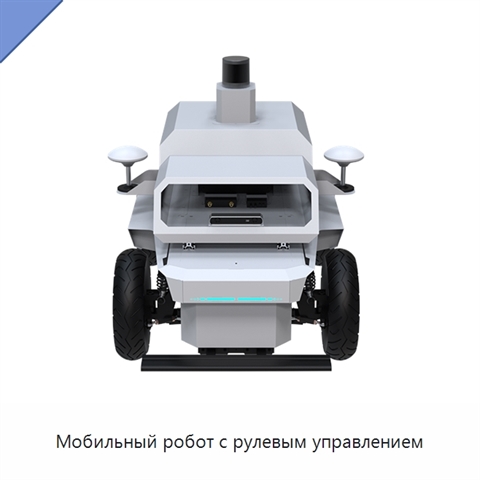
Навигационная система мобильного робота обеспечивает точное позиционирование и устойчивую работу робота при перемещении по различным типам местности. Платформа поддерживает открытый стек управления и предоставляет возможность проверки алгоритмов в сценариях с различной ориентацией. Конструкция робот
Мобильное роботизированное шасси+4 фото

Мобильное роботизированное шасси
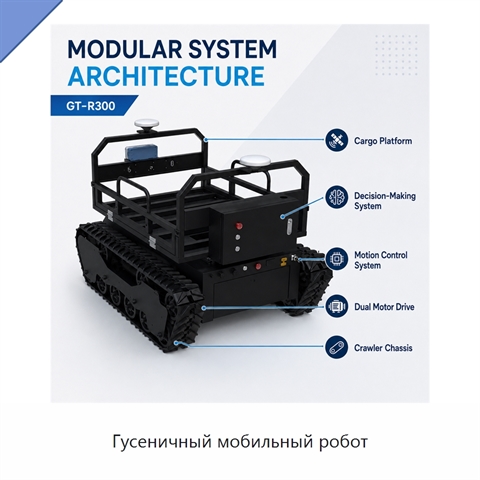
Модель: ИТГ-81(5Ш)
Мобильное роботизированное шасси рассчитано на точное маневрирование. Рулевое управление по схеме с разными углами поворота колёс обеспечивает минимальный радиус разворота 2,4 м, а функция удержания на уклоне помогает сохранять положение на наклонной поверхности. Встроенный модуль внешнего питания ф
Гусеничный мобильный робот+4 фото

Гусеничный мобильный робот

Модель: УПЖ-84(8Н)
Гусеничный мобильный робот выполнен на универсальном мобильном гусеничном шасси. Конструкция имеет степень защиты IP54, обеспечивающую защиту от пыли и воды при эксплуатации на открытом воздухе. Навигационная система обеспечивает сантиметровую точность следования по заданному маршруту и навигацию по
Автономное грузовое роботизированное шасси+2 фото

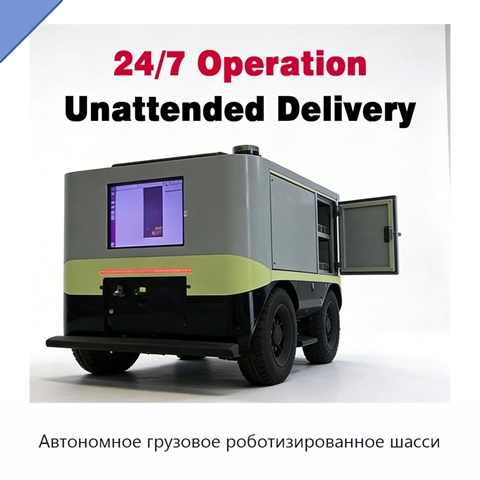
Автономное грузовое роботизированное шасси
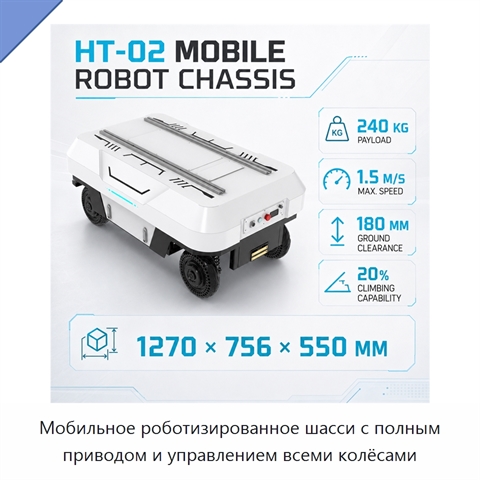
Модель: ЛЕР-11(8Я)
Автономное грузовое роботизированное шасси оснащено алгоритмами искусственного интеллекта и высокоточными датчиками для планирования маршрута в реальном времени и динамического обхода препятствий. Встроенные механизмы безопасности включают экстренное торможение, обнаружение столкновений и распознава
Мобильное роботизированное шасси с полным приводом и управлением всеми колёсами+3 фото

Мобильное роботизированное шасси с полным приводом и управлением всеми колёсами
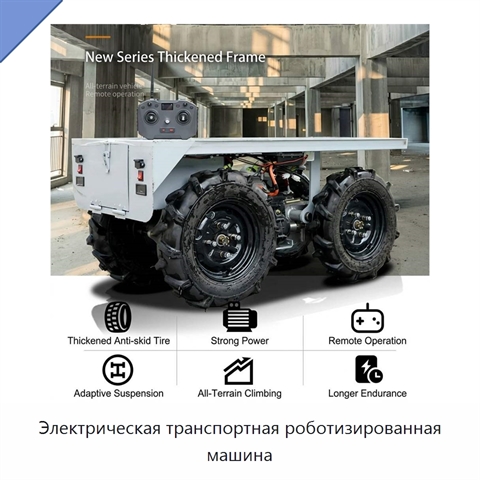
Модель: ФЯГ-81(7В)
Мобильное роботизированное шасси имеет вертикальную полезную нагрузку 240 кг, дорожный просвет 180 мм и максимальную скорость 1,5 м/с. Предусмотрен разворот на месте. Габаритные размеры корпуса составляют 1270 × 756 × 550 мм. Для управления предусмотрена шина связи; также установлены кодирующие датч
Электрическая транспортная роботизированная машина+3 фото

Электрическая транспортная роботизированная машина
Модель: ЮДВ-84(2Э)
Транспортная роботизированная машина имеет колёсную схему 4x4 и рассчитана на перевозку груза массой до 500 кг. Управление осуществляется дистанционно по беспроводному каналу, что позволяет оператору направлять изделие удалённо. Рабочая конструкция предназначена для движения по неровной и сложной пе
Логистическое шасси робота+3 фото

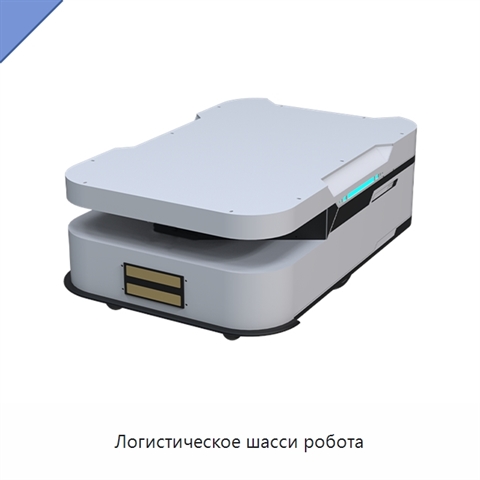
Логистическое шасси робота

Модель: ЯФЭ-84(1Е)
Изделие представляет собой роботизированное шасси с дифференциальным приводом для логистической платформы. Такая конструкция обеспечивает точное управление при навигации внутри помещений и рассчитана на эксплуатацию в различных промышленных условиях. Максимальная масса груза составляет 120 кг. Все ф
Автономный мобильный робот-манипулятор+4 фото

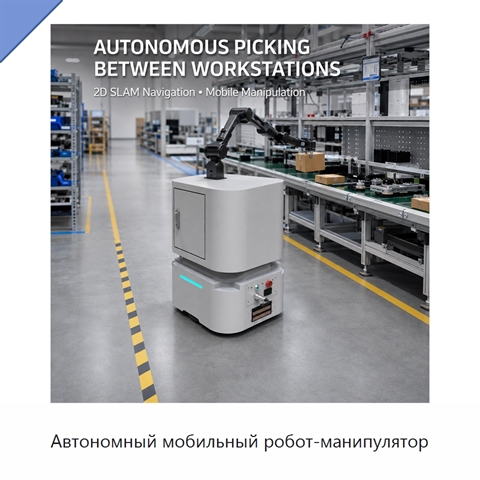
Автономный мобильный робот-манипулятор
Модель: МУЖ-74(1Т)
Изделие объединяет шасси с лазерной навигацией, роботизированную руку с шестью осями и моторизованный захват. Захват предназначен для небольших объектов, имеет диапазон раскрытия 0–70 мм, номинальное усилие зажима 40 Н и самоблокирующуюся конструкцию. Предусмотрены ручной и автоматический варианты з
Гусеничное шасси с дистанционным управлением и ночным освещением+4 фото

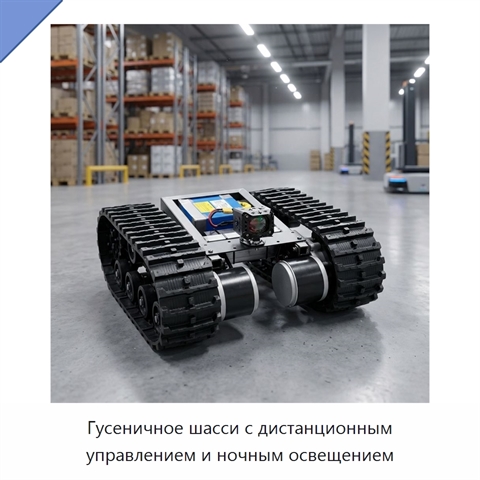
Гусеничное шасси с дистанционным управлением и ночным освещением

Модель: ТХЯ-78(7М)
Гусеничное шасси с дистанционным управлением оснащено двигателем мощностью 500 Вт, рассчитанным на выполнение тяжёлых задач. Ночное освещение помогает освещать путь и обеспечивает более безопасное перемещение при слабой освещённости. Размеры шасси составляют 500 × 500 × 220 мм. Конструкция компактна