

Артикул: 523-338
Модель: РЯБ-94(8Г)
Секция: Дополнительная
Двухрукий роботизированный манипулятор с семью степенями свободы на каждой руке
Двухрукий роботизированный манипулятор представляет собой компактную платформу. Номинальная грузоподъёмность каждой руки составляет до 5 кг, пиковая нагрузка достигает 12 кг. Конструкция выполнена из алюминиевого сплава и нержавеющей стали. Податливые шарниры позволяют перемещать руки внешним усилием, поддерживают управление усилием и обеспечивают естественное физическое взаимодействие. Такая конструкция повышает безопасность при случайном контакте с человеком или окружающей средой. Планетарный редуктор обеспечивает высокий крутящий момент. Низкий уровень шума и малые потери сочетаются с длительной эксплуатацией. Двойные энкодеры, функция отключения питания и запоминание конечного положения при замедлении поддерживают управление суставами. Суставы, двигатели и концевые исполнительные органы выполнены модульными, что позволяет заменять и модернизировать их независимо. Платформа поддерживает подключение внешних ведущих устройств, включая контроллеры виртуальной реальности, экзоскелеты и пользовательские ведущие манипуляторы. Программный комплект включает функциональные пакеты, программные интерфейсы и образцы кода, а также поддерживает распространённые среды моделирования для проверки алгоритмов в виртуальной среде. Открытая архитектура предназначена для разработки алгоритмов, сбора данных и развёртывания обучения по имитации и обучения с подкреплением на реальном оборудовании.
Задать вопрос Искать на Baidu
Какую задачу решает двухрукий роботизированный манипулятор
Двухрукий роботизированный манипулятор используют для исследований двуручной манипуляции, сборки с интенсивным контактным взаимодействием, изучения взаимодействия человека и робота, дистанционного телеуправления и обучения робототехнике в университетских лабораториях.
Характеристики РЯБ-94(8Г)
Модель (по базе 91Т)РЯБ-94(8Г)
Отчёт об испытаниях оборудованияпредоставлен
Мощность(Вт)200 Вт, 500 Вт
Роботысварочный робот, робот для обслуживания станков, робот-паллетизатор, робот для нанесения покрытий
Напряжение24 В
Двухрукий роботизированный манипулятор - гибкость поставки.
Нам известно, что каждый проект имеет свою специфику. Поэтому мы готовы рассмотреть адаптацию технических характеристик, типоразмеров и комплектации РЯБ-94(8Г) под ваши конкретные условия (силами исходного производителя либо нашего производства в России).
Нам известно, что каждый проект имеет свою специфику. Поэтому мы готовы рассмотреть адаптацию технических характеристик, типоразмеров и комплектации РЯБ-94(8Г) под ваши конкретные условия (силами исходного производителя либо нашего производства в России).
Дата последней проверки актуальности информации: 26.09.26
Производитель и технические характеристики подтверждены.
Люди, которые искали Двухрукий роботизированный манипулятор, также смотрели:
 +4 фото
Двухмассовый динамический конусный пенетрометр
Модель: ЮНЮ-99(5Х)
Динамический конусный пенетрометр разработан с учётом стандартов ASTM. В конструкции предусмотрены соединительный диск размером 105 мм, расстояние падения 575 мм и линейка для считывания показаний длиной 1000 мм. Оборудование оснащено лёгким контактным зондом. Конструкция выполнена из алюминиевого с
 +5 фото
Аппарат для испытаний по Вика с однокристальным управлением
Модель: ИЖМ-75(8Т)
Прибор выполняет испытания с отображением результатов в реальном времени, регулирует и измеряет температуру. Рабочий диапазон температуры составляет от комнатной температуры до 300 °C. Скорость нагрева выбирается из значений 120 °C/ч или 50 °C/ч. Максимальная погрешность измерения деформации составл
 +4 фото
Шестискоростной ротационный вискозиметр для бурового раствора
Модель: РМЮ-72(7М)
Ротационный вискозиметр для бурового раствора работает по стандарту API. При многоточечных измерениях прибор строит реологическую диаграмму, определяет модель жидкости в процессе течения и помогает выбрать подходящую формулу для определения модели неньютоновской жидкости. Он измеряет точку текучести
 +5 фото
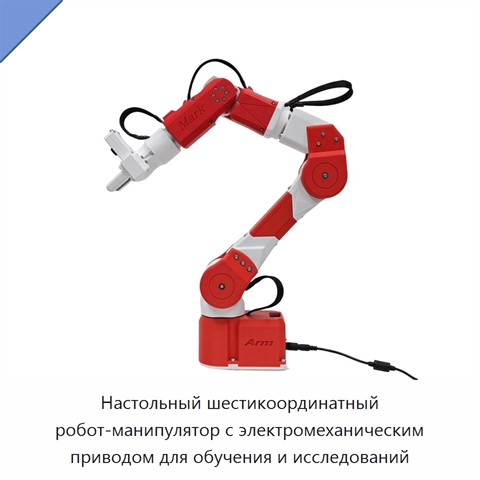
Настольный шестикоординатный робот-манипулятор с электромеханическим приводом для обучения и исследований
Модель: ВЮВ-44(1К)
Настольный шестикоординатный робот-манипулятор оснащён электромеханическим приводом, редуктором и двигателем. Конструкция выполнена из алюминия и имеет степень защиты IP65. Манипулятор предназначен для обучения и исследовательской работы, а его программное обеспечение имеет открытый исходный код.