Артикул: 463-062 Модель: ВЯН-79(2И) Секция: Дополнительная

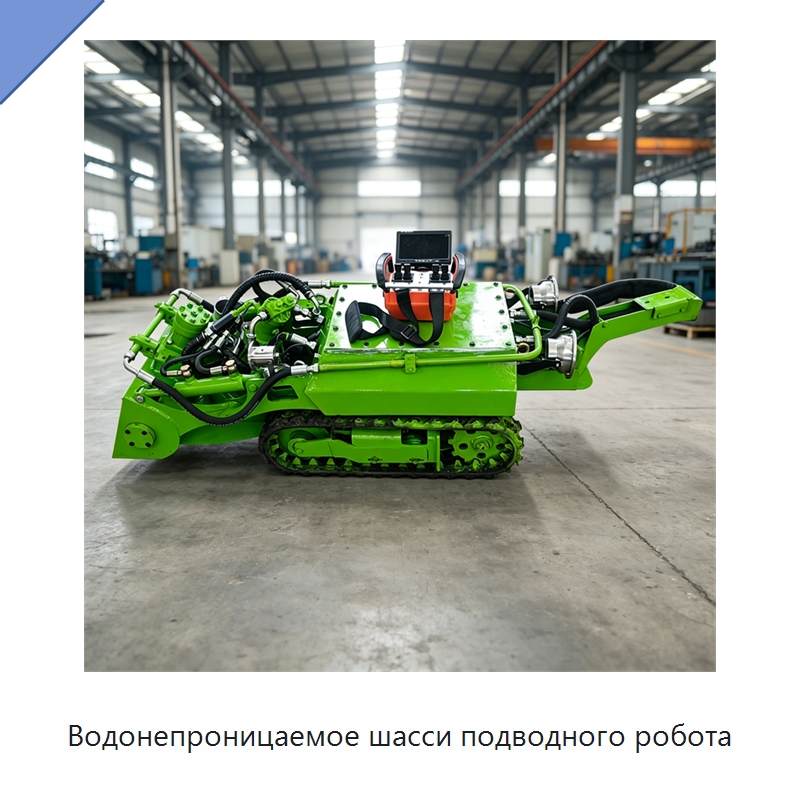
Водонепроницаемое шасси подводного робота

Шасси подводного робота имеет массу 500 кг. В его состав входят программируемый логический контроллер, двигатель, подшипник, корпус высокого давления, мотор, редуктор и зубчатое колесо. *

*) Описание оборудования представлено в авторской редакции иностранного производителя. Наши инженеры уже включили техническую и эстетическую редактуру описания в рабочий план. Мы в ближайшее время уточним терминологию и характеристики, перепроверим технические детали и доработаем текст так, чтобы описание ВЯН-79(2И) закрывало большинство вопросов, а назначение, возможности и задачи оборудования стали понятны каждому. Не хотите ждать? Задайте вопрос прямо сейчас.

Наименование производителяWaterproof Underwater Robot Chassis for Submerged Dredging Task and Underwater Site Exploration
Задать вопрос Искать на Baidu

Какую задачу решает шасси подводного робота

Водонепроницаемое шасси подводного робота используют для выполнения подводных дноуглубительных работ и исследования подводных участков.

Характеристики ВЯН-79(2И)

Модель (по базе 91Т)ВЯН-79(2И)
Цветсиний, чёрный, жёлтый, зелёный, белый
Основные компонентыпрограммируемый логический контроллер, двигатель, подшипник, корпус высокого давления, мотор, редуктор, зубчатое колесо
Ключевое преимуществовысокая эффективность дноуглубительных работ
Масса (кг)500
Шасси подводного робота - гибкость поставки.
Мы отдаём себе отчёт, что у каждого проекта есть свои нюансы. В связи с этим мы можем обсудить адаптацию технических характеристик, типоразмеров и комплектации ВЯН-79(2И) под ваши задачи (на площадке производителя-оригинала либо на нашем заводе в России).

Дата последней проверки актуальности информации: 24.09.26

Производитель и технические характеристики подтверждены.

Люди, которые искали Шасси подводного робота, также смотрели:
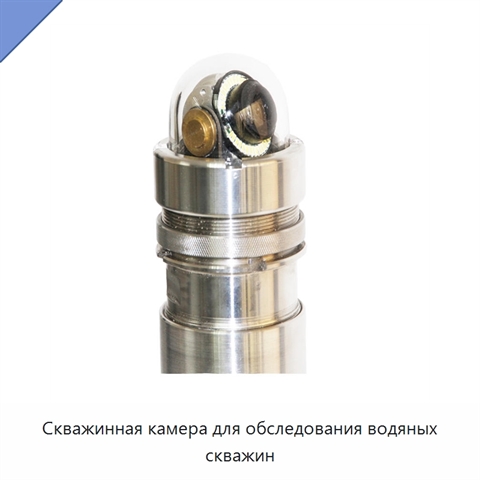
Скважинная камера для обследования водяных скважин+5 фото

Скважинная камера для обследования водяных скважин
Модель: УМП-85(9Х)
Скважинная камера предназначена для исследования вертикальных, горизонтальных и произвольно пробуренных скважин. Система передаёт видео в реальном времени, позволяет собирать и записывать данные, а также выводит изображение на наземный прибор. Она используется для разделения структуры пластов, выявл
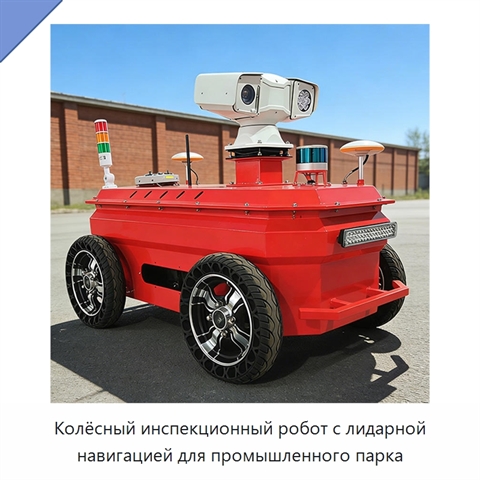
Колёсный инспекционный робот с лидарной навигацией для промышленного парка+5 фото

Колёсный инспекционный робот с лидарной навигацией для промышленного парка
Модель: ЭГР-47(8Д)
Робот выполнен из углеродистой стали; его особенности включают переносное исполнение и гибкость.
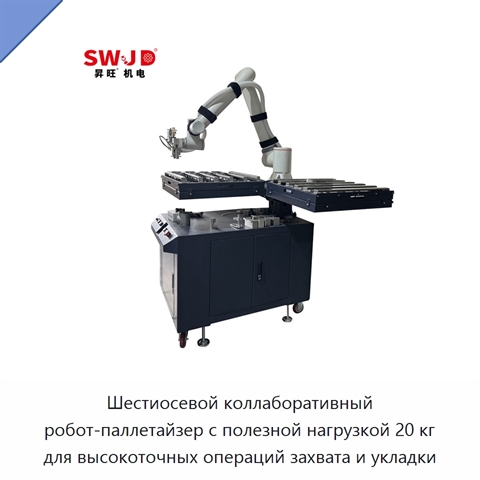
Шестиосевой коллаборативный робот-паллетайзер с полезной нагрузкой 20 кг для высокоточных операций захвата и укладки+5 фото

Шестиосевой коллаборативный робот-паллетайзер с полезной нагрузкой 20 кг для высокоточных операций захвата и укладки
Модель: ФГЯ-75(8Т)
Шестиосевой коллаборативный робот-паллетайзер рассчитан на полезную нагрузку 20 кг и выполняет высокоточные операции захвата, перемещения и укладки на паллеты. Робот совместим с захватами, датчиками, конвейерами, системами машинного зрения, концевыми эффекторами и многоцелевыми роботами. Мощность со
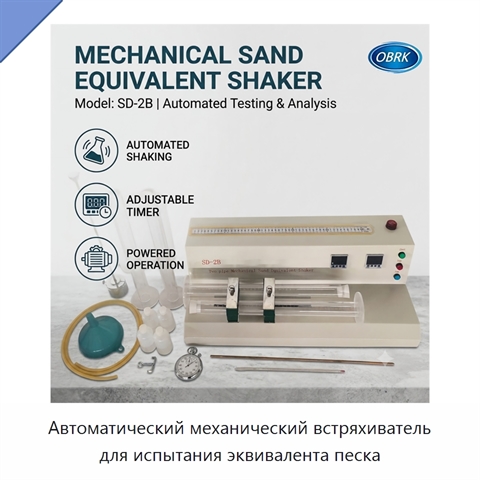
Автоматический механический встряхиватель для испытания эквивалента песка+5 фото

Автоматический механический встряхиватель для испытания эквивалента песка

Модель: НЯГ-55(5Ф)
Устройство выполняет встряхивание образца; полный комплект включает две трубки и цифровой таймер. Оборудование позволяет определять содержание глины или примесей в мелком заполнителе. Максимальный размер частиц заполнителя не превышает 4,75 мм; для контроля этого ограничения используют сито с круглы