Задача: Манипулирование объектами

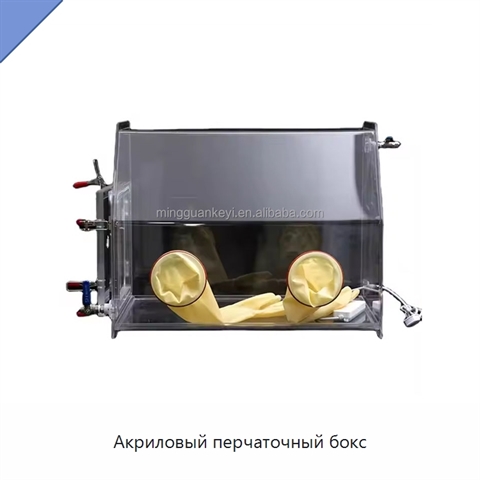
Акриловый перчаточный бокс+5 фото

Акриловый перчаточный бокс

Модель: БНЮ-47(7С)
Перчаточный бокс имеет закрытую рабочую камеру с портами для перчаток и возможностью заполнения инертным газом. Варианты размеров основной камеры включают 900 × 600 × 700 мм, 600 × 450 × 420 мм, 780 × 650 × 700 мм и 1120 × 740 × 900 мм. Размеры боковой двери для соответствующих исполнений составляют
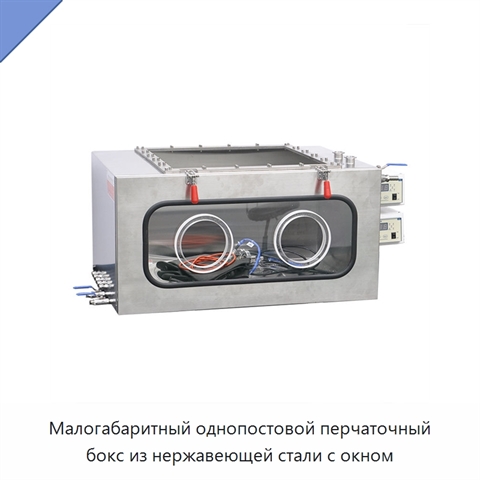
Малогабаритный однопостовой перчаточный бокс из нержавеющей стали с окном+5 фото

Малогабаритный однопостовой перчаточный бокс из нержавеющей стали с окном
Модель: ХМЕ-81(7Ш)
Степень защиты перчаточного бокса — IP66.
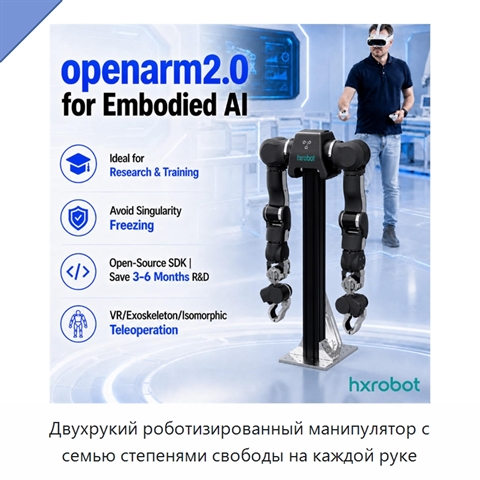
Двухрукий роботизированный манипулятор с семью степенями свободы на каждой руке+3 фото

Двухрукий роботизированный манипулятор с семью степенями свободы на каждой руке
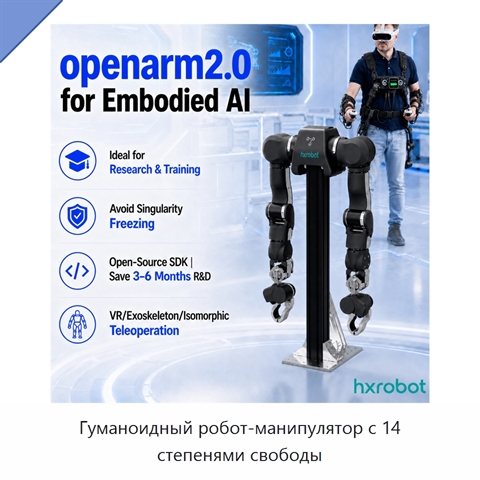
Модель: РЯБ-94(8Г)
Двухрукий роботизированный манипулятор представляет собой компактную платформу. Номинальная грузоподъёмность каждой руки составляет до 5 кг, пиковая нагрузка достигает 12 кг. Конструкция выполнена из алюминиевого сплава и нержавеющей стали. Податливые шарниры позволяют перемещать руки внешним усилие
Гуманоидный робот-манипулятор с 14 степенями свободы+3 фото

Гуманоидный робот-манипулятор с 14 степенями свободы
Модель: УГХ-28(4Л)
Гуманоидный робот-манипулятор представляет собой платформу для различных применений, где требуется работа с тяжёлыми нагрузками. Комплект средств разработки с открытым исходным кодом упрощает научно-исследовательскую и опытно-конструкторскую работу, благодаря чему при выполнении таких задач можно сэ
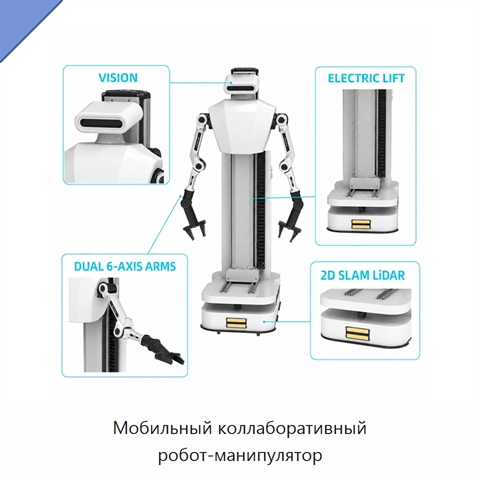
Мобильный коллаборативный робот-манипулятор+3 фото

Мобильный коллаборативный робот-манипулятор
Модель: КАП-91(7Ш)
Платформа представляет собой мобильный робот-манипулятор с двумя 6-осевыми бионическими руками. Руки обеспечивают высокоточную бимануальную манипуляцию и поддерживают гибридное силопозиционное управление по схеме «ведущий — ведомый». Платформа обеспечивает точность ±0,1 см, а точность навигации сост
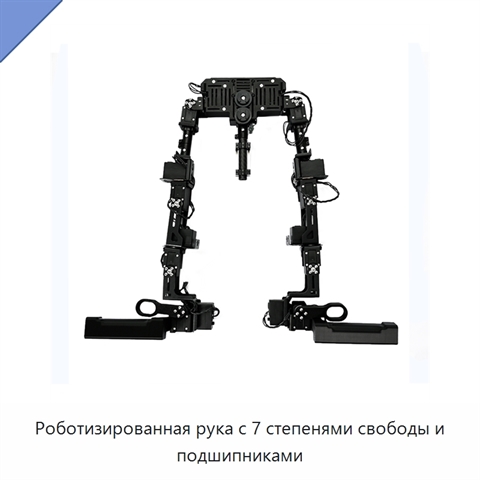
Роботизированная рука с 7 степенями свободы и подшипниками+4 фото

Роботизированная рука с 7 степенями свободы и подшипниками
Модель: ЮКЕ-95(1Е)
Роботизированная рука предназначена для исследовательских задач в области робототехники. Система обучения на основе искусственного интеллекта поддерживает передовые робототехнические исследования. Мобильное робототехническое исполнение рассчитано на профессиональных разработчиков, университеты и роб
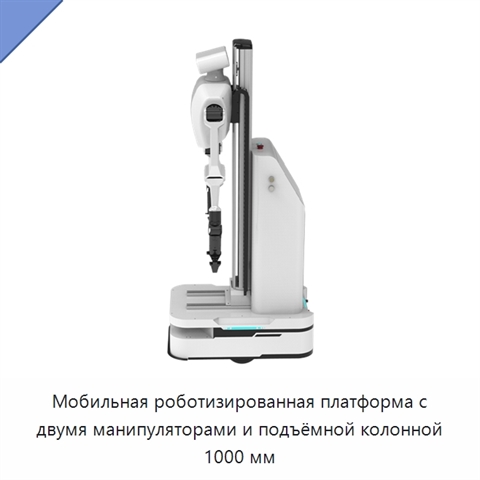
Мобильная роботизированная платформа с двумя манипуляторами и подъёмной колонной 1000 мм+1 фото

Мобильная роботизированная платформа с двумя манипуляторами и подъёмной колонной 1000 мм
Модель: НХЕ-78(7Ш)
Мобильная роботизированная платформа оснащена программным интерфейсом для разработчика с поддержкой низкоуровневого управления и высокоуровневого планирования маршрутов. Для каждого манипулятора предусмотрена полезная нагрузка 1,5 кг и рабочий радиус 626 мм. Платформа предоставляет доступ к необрабо
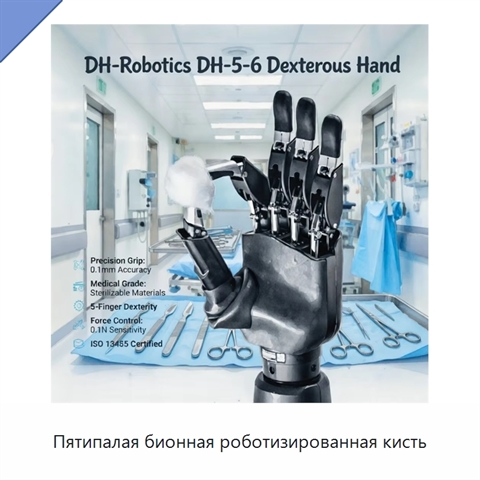
Пятипалая бионная роботизированная кисть+2 фото

Пятипалая бионная роботизированная кисть
Модель: ЭФШ-59(1Ж)
Роботизированная кисть воспроизводит гибкие движения, подобные движениям человеческой руки, и поддерживает различные жесты захвата и моделирование поз. Программное обеспечение и конструкция полностью открыты для персональной модификации и вторичной разработки. Управление поддерживается с помощью сен
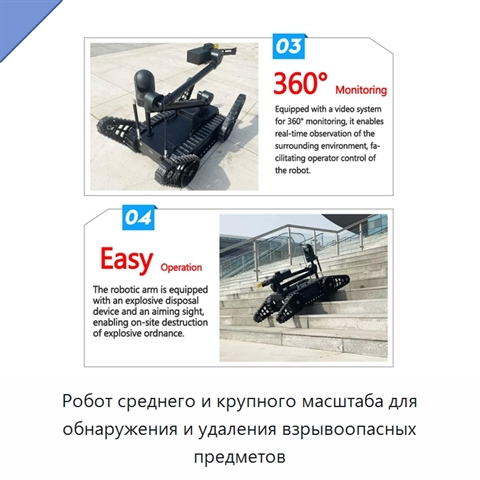
Робот среднего и крупного масштаба для обнаружения и удаления взрывоопасных предметов+4 фото

Робот среднего и крупного масштаба для обнаружения и удаления взрывоопасных предметов
Модель: ЮБК-87(2Р)
Робот имеет мобильное исполнение, гусеничный ход и зубчатый механический манипулятор.
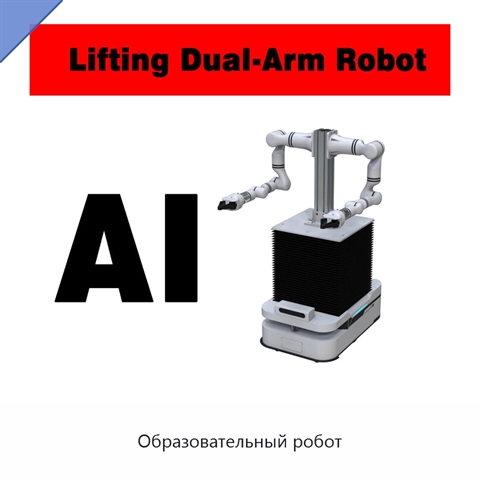
Образовательный робот+2 фото

Образовательный робот

Модель: ЮВИ-45(9М)
Робот с искусственным интеллектом выполнен на платформе с открытым исходным кодом. Платформа предназначена для разработки собственных алгоритмов студентами и исследователями. Конструкция включает два коллаборативных роботизированных манипулятора, каждый из которых имеет шесть осей. Манипуляторы подд
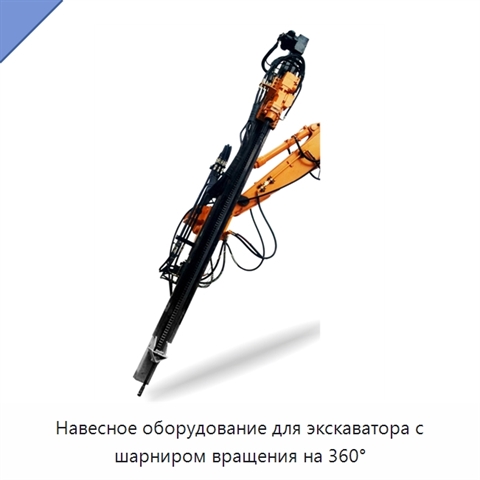
Навесное оборудование для экскаватора с шарниром вращения на 360°+5 фото

Навесное оборудование для экскаватора с шарниром вращения на 360°
Модель: ЖНЯ-22(2Ф)
Навесное оборудование для экскаватора оснащено мотором, рассчитано на максимальную глубину сверления 500 м и диаметр сверления 140 мм. Масса изделия составляет 20 000 кг.
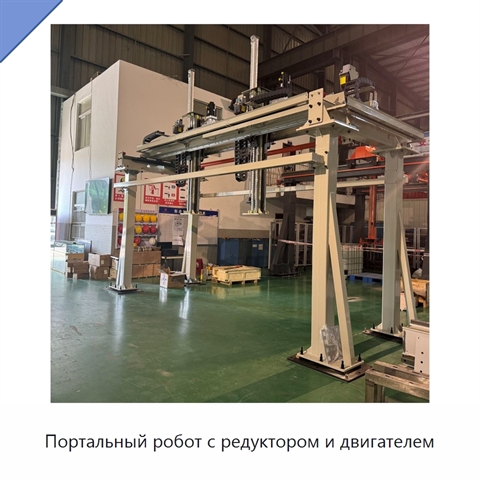
Портальный робот с редуктором и двигателем+4 фото

Портальный робот с редуктором и двигателем
Модель: МУМ-29(8Д)
Портальный робот оснащён двумя осями Z. Жёсткая механическая конструкция обеспечивает стабильные рабочие характеристики при эксплуатации в условиях высокой температуры. Термостойкие компоненты снижают вероятность непредвиденного простоя оборудования при работе в жарком рабочем помещении. Роботизиров
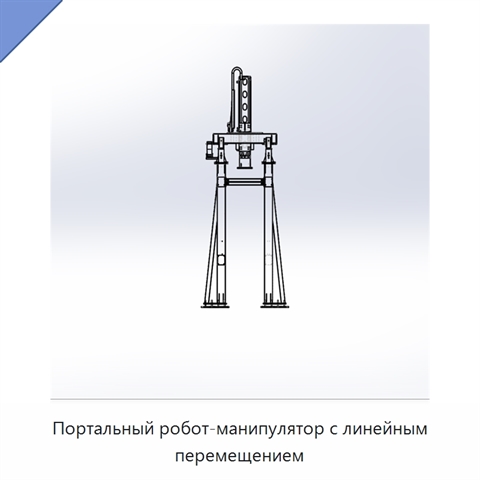
Портальный робот-манипулятор с линейным перемещением+5 фото

Портальный робот-манипулятор с линейным перемещением
Модель: ПАС-59(2С)
Портальный робот-манипулятор выполнен с фиксированной конструкцией, рассчитанной методом конечных элементов. Для передачи движения применяются прецизионные планетарные редукторы и высокоточные зубчатые рейки. Такая передача обеспечивает низкий уровень шума, стабильную работу и высокую точность повто
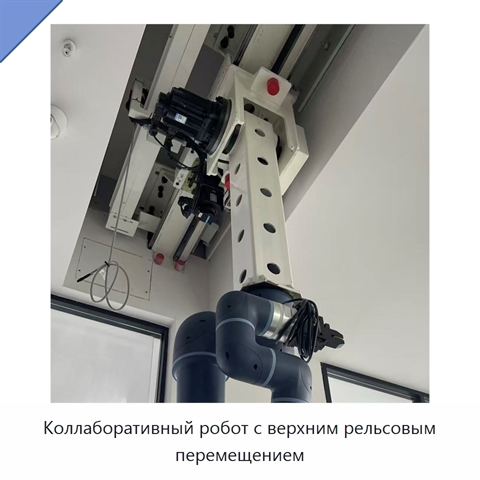
Коллаборативный робот с верхним рельсовым перемещением+5 фото

Коллаборативный робот с верхним рельсовым перемещением
Модель: ПГЭ-41(9Я)
Коллаборативный робот управляется через ПЛК. В его состав входят подшипник, двигатель и шестерня. Мощность двигателя составляет 3 кВт, напряжение — 380 В. Такое исполнение объединяет управляющий элемент, механические узлы и числовые параметры в одном изделии. Эти части собраны в общей конструкции и
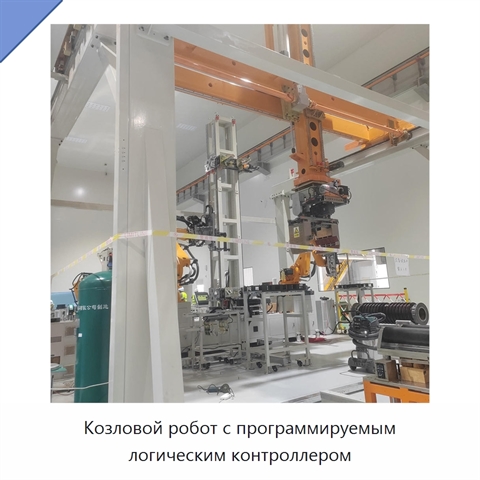
Козловой робот с программируемым логическим контроллером+4 фото

Козловой робот с программируемым логическим контроллером
Модель: КЭН-85(4Л)
Козловой робот оснащён двигателем мощностью 3 кВт. Поворотная ось R обеспечивает вращение на 360°, что позволяет выполнять круговое перемещение рабочего механизма. Напряжение оборудования составляет 380 В. Конструкция выполнена в тяжёлом исполнении и рассчитана на промышленную эксплуатацию в жёсткой
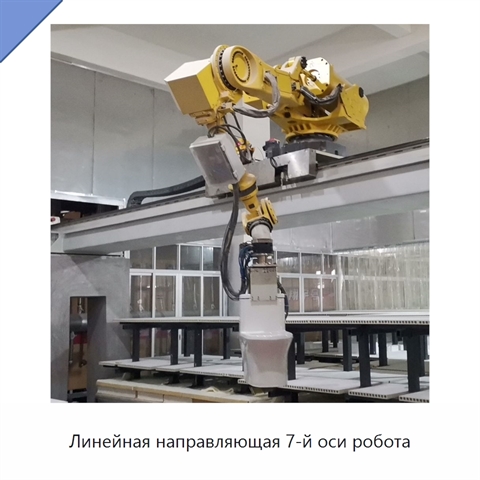
Линейная направляющая 7-й оси робота+5 фото

Линейная направляющая 7-й оси робота
Модель: МСЕ-47(8П)
Линейная направляющая рассчитана на выполнение тяжёлых рабочих задач в составе роботизированного оборудования. В конструкцию входят программируемый логический контроллер (ПЛК), редуктор, двигатель и зубчатый механизм. Мощность двигателя составляет 3 кВт, а напряжение — 380 В. Компоновка объединяет у
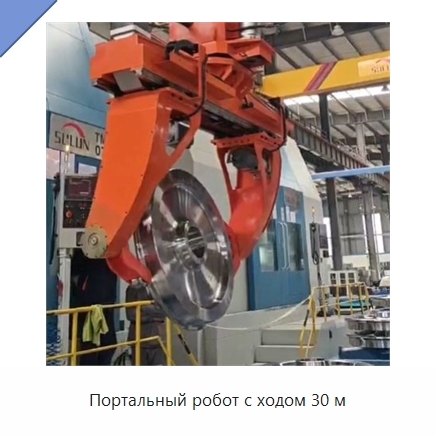
Портальный робот с ходом 30 м+5 фото

Портальный робот с ходом 30 м

Модель: СЕН-45(5Ф)
Портальный робот оснащён высокожёсткой конструкцией для устойчивой работы с тяжёлой нагрузкой. В составе предусмотрены двигатель и подшипник. Встроенная автоматизация объединяет автоматические операции загрузки, выгрузки и перемещения в полный рабочий процесс обращения с изделиями. Для плавного соед
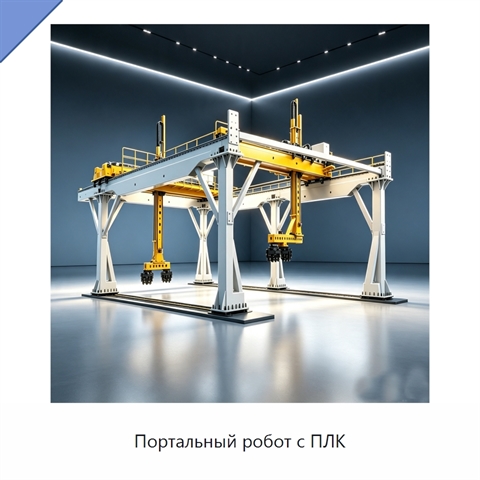
Портальный робот с ПЛК+5 фото

Портальный робот с ПЛК

Модель: РЯП-84(9Ш)
Портальная роботизированная система построена с двумя осями Y и двумя осями Z. Управление по трём осям обеспечивает точные перемещения в рабочем цикле. В конструкции предусмотрены направляющие рельсы, рассчитанные на долговечность и точность работы. Комплекс включает промышленные роботы, сварочное о
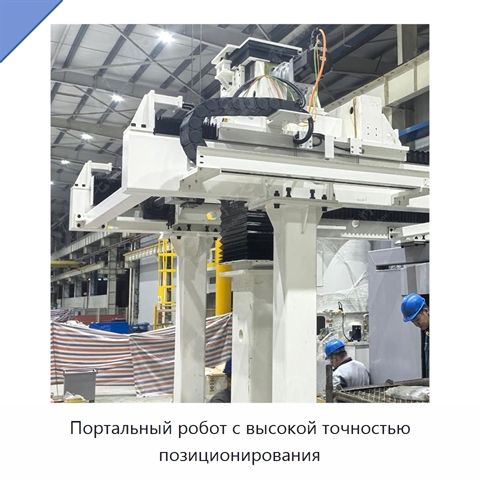
Портальный робот с высокой точностью позиционирования+5 фото

Портальный робот с высокой точностью позиционирования
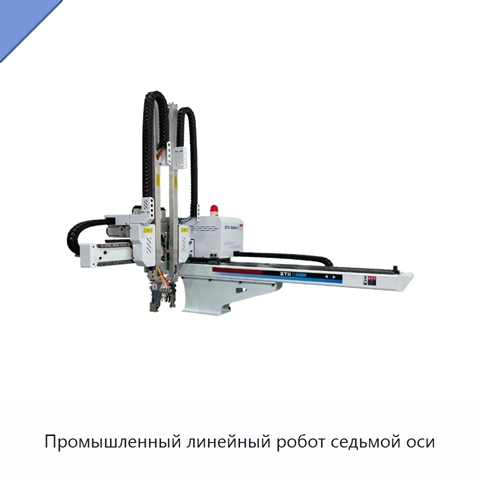
Модель: ПЮМ-45(9Г)
Портальный робот оснащён программируемым логическим контроллером, двигателем и зубчатым редуктором. Жёсткая конструкция рассчитана на большие нагрузки и поддерживает стабильную работу. Исполнение обеспечивает высокую точность позиционирования, устойчивость к деформации и длительный срок службы обору
Промышленный линейный робот седьмой оси+5 фото

Промышленный линейный робот седьмой оси
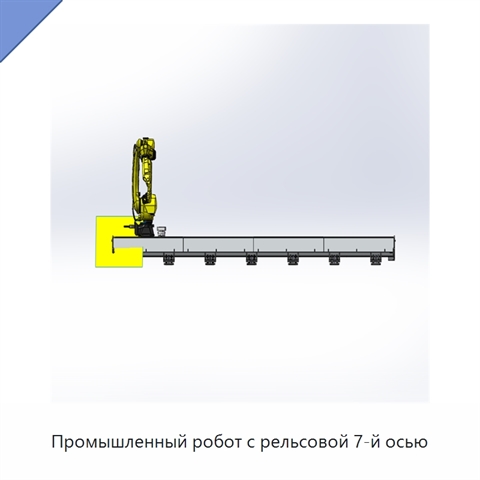
Модель: БПЭ-42(8Ю)
Линейный робот выполняет эффективные и точные рабочие операции с линейным перемещением. Он оснащён двигателем мощностью 1 кВт. Для подключения доступны варианты напряжения 220 В и 380 В. Скорость перемещения составляет 3001-4000 мм/с и обеспечивает быстрый темп выполнения операций. При горизонтально
Промышленный робот с рельсовой 7-й осью+2 фото

Промышленный робот с рельсовой 7-й осью
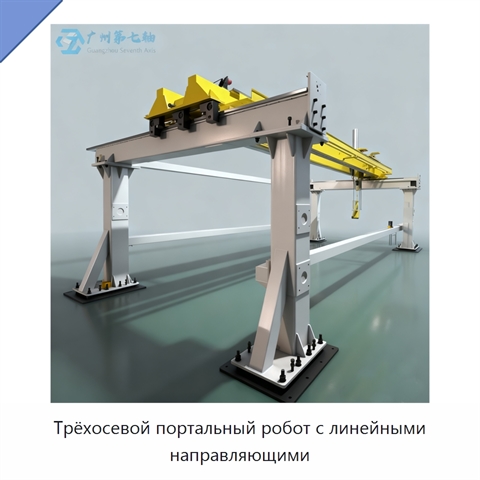
Модель: ЯТБ-55(2Ю)
Робот выполнен в полузащищённом исполнении. Доступны варианты мощности 2, 3, 4 и 5 кВт, а также напряжения 220 и 380 В.
Трёхосевой портальный робот с линейными направляющими+3 фото

Трёхосевой портальный робот с линейными направляющими
Модель: РИБ-52(9А)
Портальный робот отличается высокой эффективностью. Для изделия предусмотрены варианты мощности 3 кВт и 2 кВт, а также напряжения 380 В и 220 В; масса составляет 1500 кг.
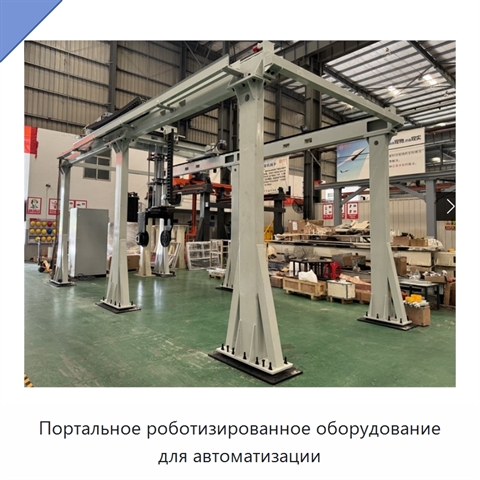
Портальное роботизированное оборудование для автоматизации+5 фото

Портальное роботизированное оборудование для автоматизации
Модель: МУБ-98(4В)
Портальное роботизированное оборудование выпускается в вариантах мощности 3, 5 и 10 кВт, напряжения 220 и 380 В. Масса оборудования составляет 5000 кг.
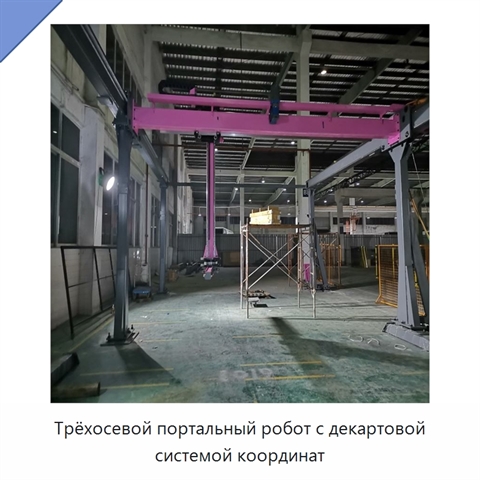
Трёхосевой портальный робот с декартовой системой координат+5 фото

Трёхосевой портальный робот с декартовой системой координат

Модель: ТБЭ-55(2Д)
Портальный робот рассчитан на полезную нагрузку массой 2000–3000 кг. Линейная направляющая обеспечивает надёжную работу и перемещение рабочего механизма, сохраняя низкую стоимость решения. Автономный режим позволяет оборудованию действовать самостоятельно, сокращать трудозатраты и повышать производи