Шарнирные роботы

Товары

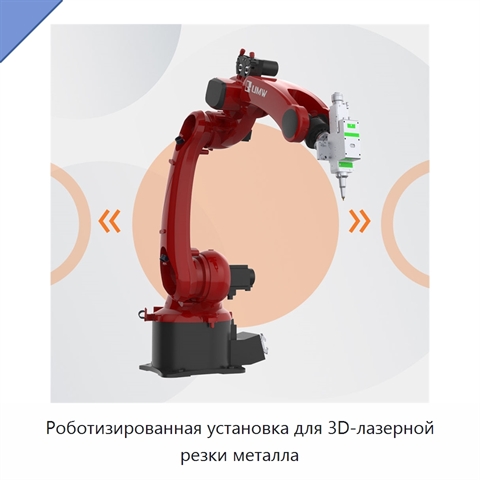
Роботизированная установка для 3D-лазерной резки металла+4 фото

Роботизированная установка для 3D-лазерной резки металла
Модель: ХФУ-22(5Т)
Оборудование предназначено для автоматизированной резки деталей сложной формы с применением волоконной лазерной технологии и многоосевой роботизированной системы. Шарнирный робот имеет шесть осей, настраиваемую грузоподъёмность 25–120 кг, максимальный рабочий диапазон 1803–3053 мм и повторяемость ±0
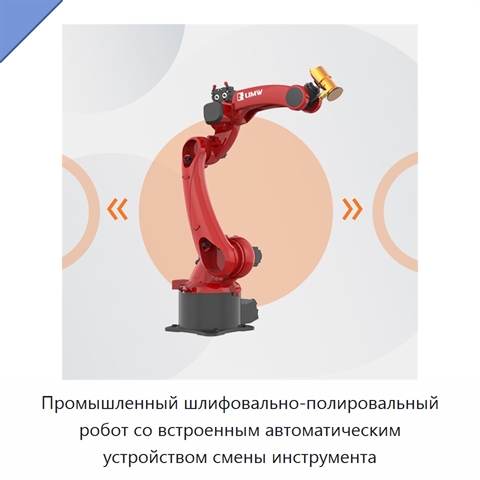
Промышленный шлифовально-полировальный робот со встроенным автоматическим устройством смены инструмента+4 фото

Промышленный шлифовально-полировальный робот со встроенным автоматическим устройством смены инструмента
Модель: ЕМЛ-11(2М)
Промышленный шлифовально-полировальный робот оснащён системой плавающего управления усилием и компенсацией силы тяжести во всех положениях, благодаря чему поддерживает постоянное давление при обработке. Высокоскоростной шпиндель рассчитан на диски с наждачной бумагой, лепестковые диски, лепестковые
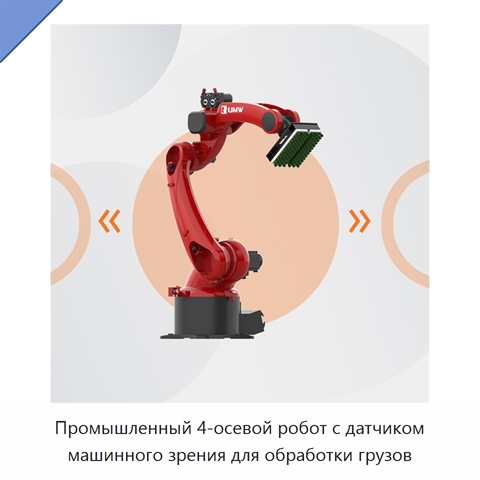
Промышленный 4-осевой робот с датчиком машинного зрения для обработки грузов+3 фото

Промышленный 4-осевой робот с датчиком машинного зрения для обработки грузов
Модель: УМР-55(5Ю)
Промышленный робот поддерживает обработку грузов с применением искусственного интеллекта.
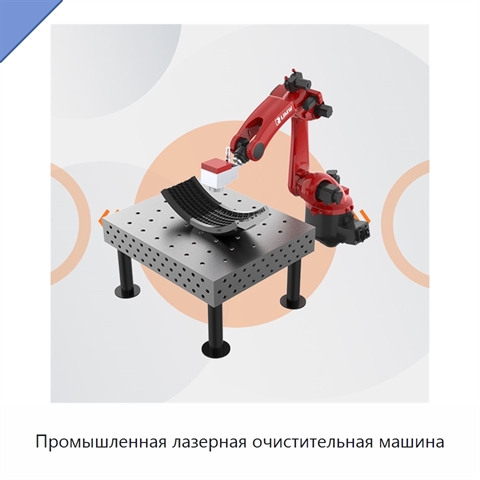
Промышленная лазерная очистительная машина+4 фото

Промышленная лазерная очистительная машина
Модель: ЭВК-91(8Т)
Машина имеет шесть осей и роботизированное исполнение.
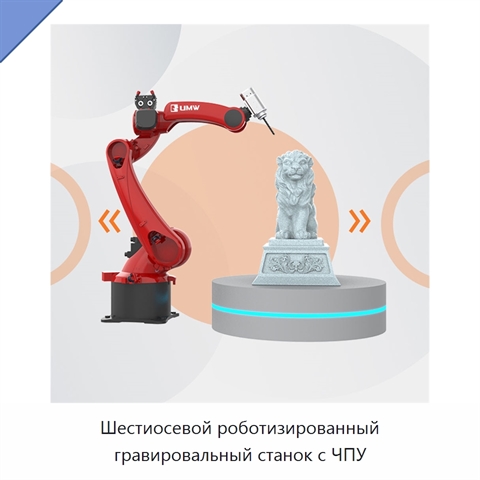
Шестиосевой роботизированный гравировальный станок с ЧПУ+4 фото

Шестиосевой роботизированный гравировальный станок с ЧПУ
Модель: БАШ-17(7Я)
Роботизированный гравировальный станок с ЧПУ оснащён программным обеспечением для автономной подготовки обработки: 3D-модель импортируется напрямую, после чего система автоматически формирует траектории гравировки без ручного кодирования. Рабочий радиус составляет 3 м, допустимая нагрузка — 2000 кг.
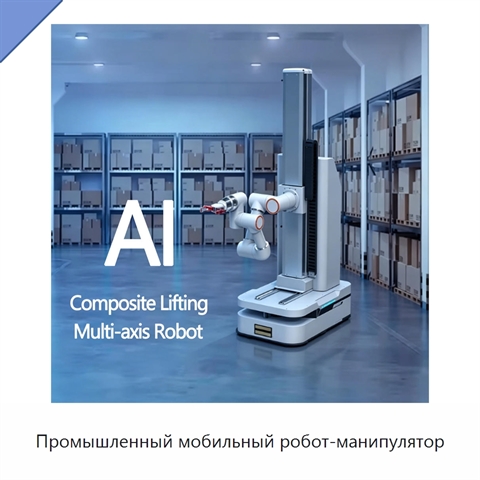
Промышленный мобильный робот-манипулятор+4 фото

Промышленный мобильный робот-манипулятор
Модель: ЭХТ-78(7Б)
Промышленный мобильный робот-манипулятор объединяет мобильное основание, встроенную подъёмную конструкцию с вертикальной колонной ходом 1000 мм и шестиосевую коллаборативную роботизированную руку. Конструкция обеспечивает операции подъёма, захвата и перемещения на разных высотах и в разных положения
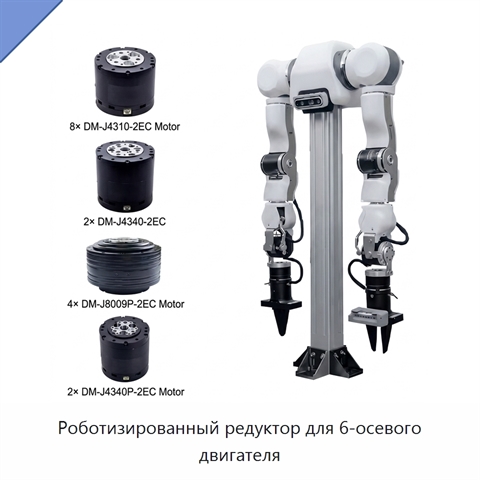
Роботизированный редуктор для 6-осевого двигателя+4 фото

Роботизированный редуктор для 6-осевого двигателя
Модель: ЯСВ-15(7Ф)
Роботизированный редуктор оснащён двухпальцевым захватом, предназначенным для точного управления при выполнении деликатных задач. Номинальное усилие захвата составляет 30 Н, что обеспечивает его применение в различных задачах. Встроенная камера служит для улучшения визуальной обратной связи и навига
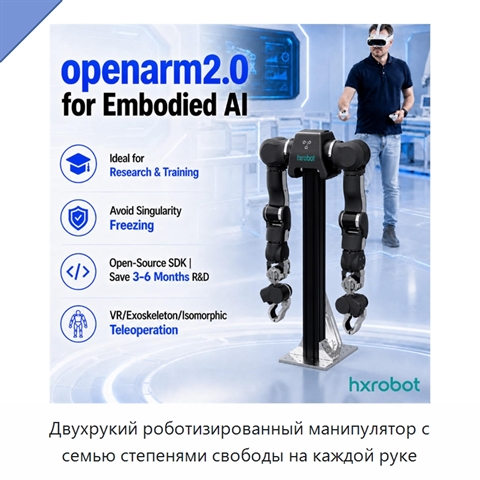
Двухрукий роботизированный манипулятор с семью степенями свободы на каждой руке+3 фото

Двухрукий роботизированный манипулятор с семью степенями свободы на каждой руке
Модель: РЯБ-94(8Г)
Двухрукий роботизированный манипулятор представляет собой компактную платформу. Номинальная грузоподъёмность каждой руки составляет до 5 кг, пиковая нагрузка достигает 12 кг. Конструкция выполнена из алюминиевого сплава и нержавеющей стали. Податливые шарниры позволяют перемещать руки внешним усилие
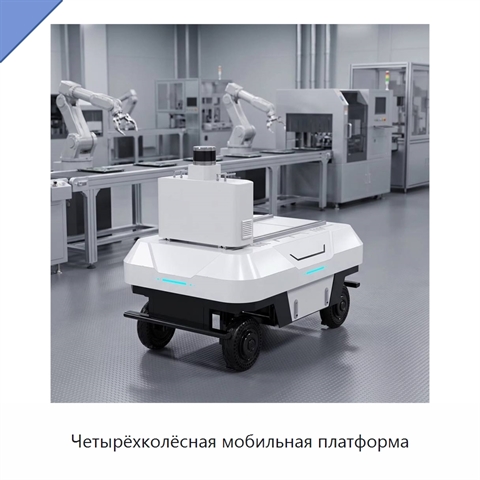
Четырёхколёсная мобильная платформа+3 фото

Четырёхколёсная мобильная платформа
Модель: УКН-51(2Н)
Мобильная платформа оснащена шасси с высокоточной обратной связью от энкодеров, контролем напряжения и обратной связью по скорости. Для коммуникации предусмотрен специализированный пакет с полной поддержкой функциональности узлов. Это позволяет выполнять прямую и быструю вторичную разработку, интегр
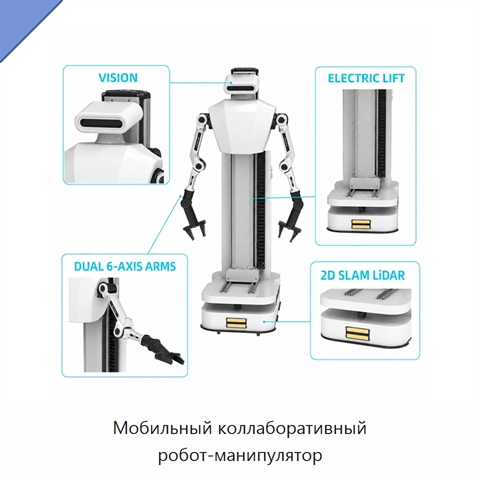
Мобильный коллаборативный робот-манипулятор+3 фото

Мобильный коллаборативный робот-манипулятор
Модель: КАП-91(7Ш)
Платформа представляет собой мобильный робот-манипулятор с двумя 6-осевыми бионическими руками. Руки обеспечивают высокоточную бимануальную манипуляцию и поддерживают гибридное силопозиционное управление по схеме «ведущий — ведомый». Платформа обеспечивает точность ±0,1 см, а точность навигации сост
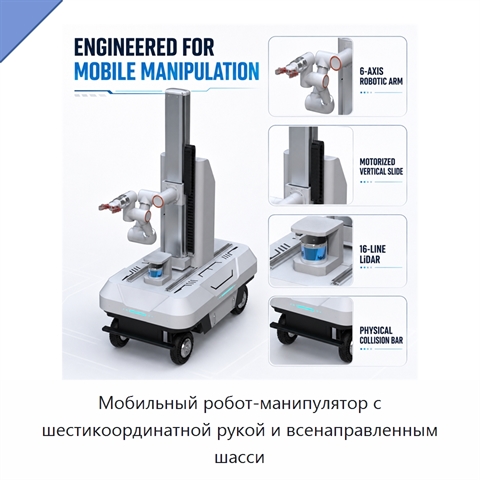
Мобильный робот-манипулятор с шестикоординатной рукой и всенаправленным шасси+3 фото

Мобильный робот-манипулятор с шестикоординатной рукой и всенаправленным шасси
Модель: ЯБИ-97(8Т)
Мобильная роботизированная платформа объединяет навигационную систему, вертикальный подъемник с моторным приводом и роботизированную руку. Четырехколесная ходовая часть позволяет перемещаться вбок, по диагонали и разворачиваться на месте. Такая конструкция поддерживает движение в узких проходах и ко
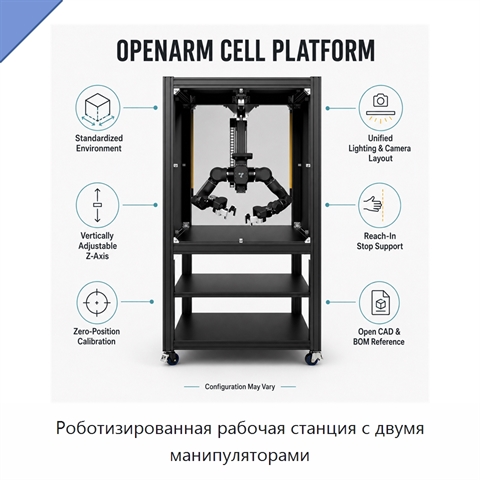
Роботизированная рабочая станция с двумя манипуляторами+4 фото

Роботизированная рабочая станция с двумя манипуляторами
Модель: ПЛЮ-52(7Н)
Встроенная ячейка роботизированной рабочей станции выполнена с единым фоном, схемой освещения и расположением камер для создания сопоставимых условий экспериментов. Рабочее пространство поддерживает согласованный захват, перемещение объектов и манипуляции на столешнице. Регулируемая по вертикали ось
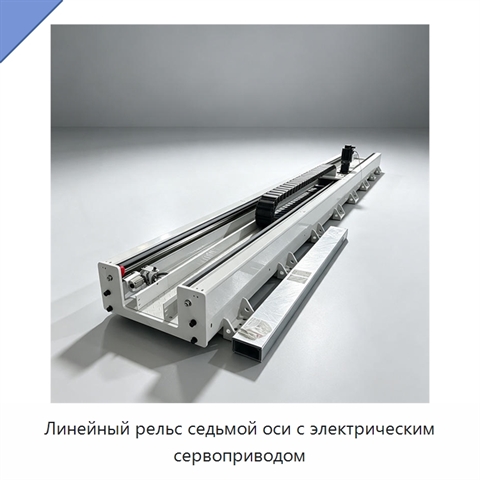
Линейный рельс седьмой оси с электрическим сервоприводом+5 фото

Линейный рельс седьмой оси с электрическим сервоприводом
Модель: ФСУ-57(4Ф)
Линейный рельс оснащён ПЛК, двигателем и редуктором. Ход и нагрузка настраиваются индивидуально. Высокоточная линейная направляющая обеспечивает стабильное перемещение с низким уровнем вибрации и помогает избежать повреждения ячеек при столкновении. Усиленная рама снабжена пылезащитным уплотнением.
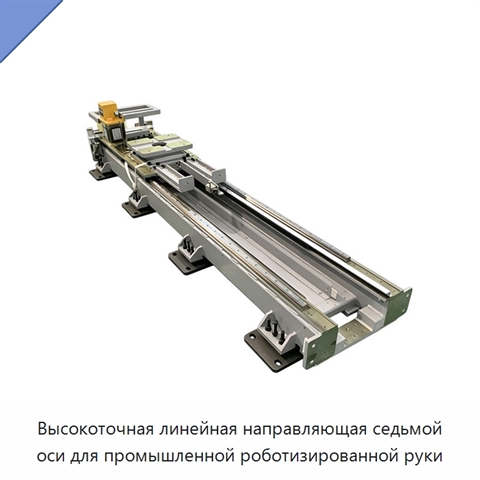
Высокоточная линейная направляющая седьмой оси для промышленной роботизированной руки+5 фото

Высокоточная линейная направляющая седьмой оси для промышленной роботизированной руки
Модель: МАТ-89(7Р)
Линейная направляющая-рельс предназначена для установки на 6-осевую промышленную роботизированную руку и организации дополнительного перемещения в составе роботизированной системы. Длина хода подбирается под конкретную промышленную задачу, что позволяет задать требуемое рабочее перемещение для выбра
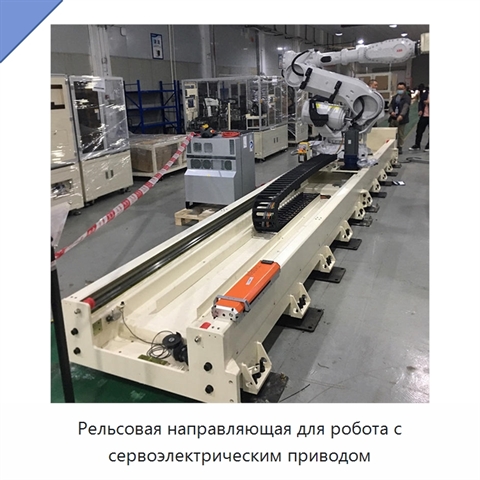
Рельсовая направляющая для робота с сервоэлектрическим приводом+5 фото

Рельсовая направляющая для робота с сервоэлектрическим приводом
Модель: ХШЯ-72(5Л)
Рельсовая направляющая для робота рассчитана на напольную установку и работу в качестве седьмой оси. Усиленная конструкция обеспечивает устойчивую эксплуатацию оборудования. Высокоточное исполнение повышает точность и гибкость рабочих процессов. Промышленное исполнение рассчитано на долговечность и
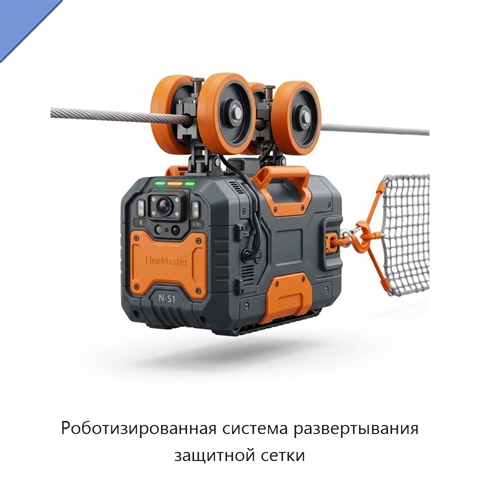
Роботизированная система развертывания защитной сетки+5 фото

Роботизированная система развертывания защитной сетки
Модель: МАМ-85(4Ф)
Система включает восемь роботов, распределенных между двумя рабочими группами по четыре единицы. Последовательная работа групп позволяет закрывать по участкам пролет, превышающий длину одной сетки, без снятия уже развернутой сетки. На большом пролете две сетки размещаются последовательно, покрывая к
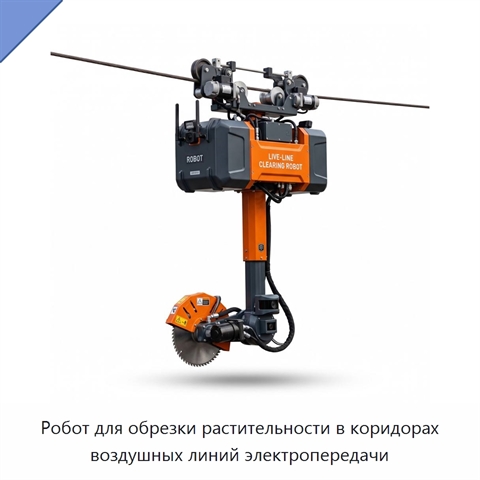
Робот для обрезки растительности в коридорах воздушных линий электропередачи+5 фото

Робот для обрезки растительности в коридорах воздушных линий электропередачи
Модель: ФЖА-98(8Н)
Робот для обрезки растительности предназначен для работы вдоль коридоров воздушных линий электропередачи. Удлинённая колонна высотой 2620 мм позволяет достигать кроны, расположенной выше плоскости проводника. Суммарный рабочий охват составляет 4 м, по 2 м с каждой стороны, что позволяет обрабатывать
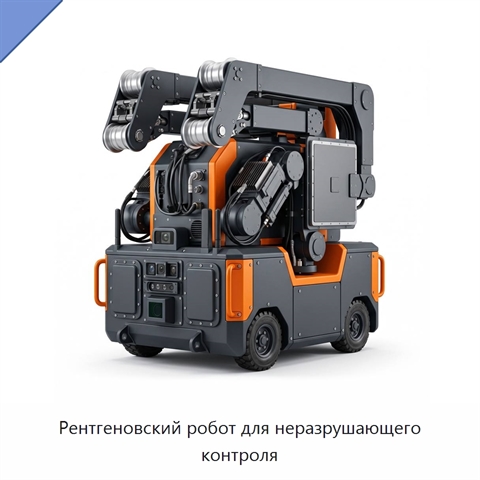
Рентгеновский робот для неразрушающего контроля+5 фото

Рентгеновский робот для неразрушающего контроля
Модель: БЮП-19(4Ю)
Рентгеновский робот выполняет цифровую радиографию внутренних частей натяжных зажимов и соединительных гильз, установленных на проводе, без разрезания конструкции. Он рассчитан на расщеплённые провода с двойной и четверной конфигурацией, где распорки и несколько проводов в пучке затрудняют ручной до
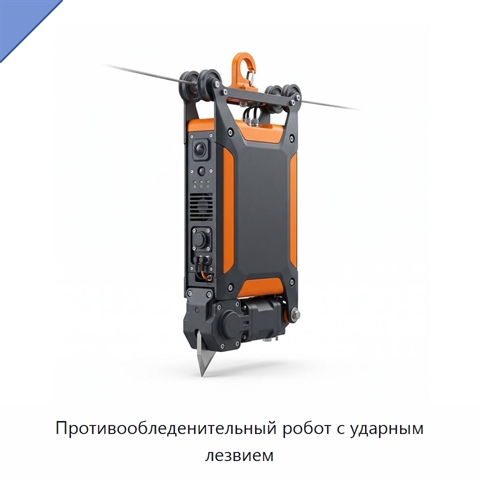
Противообледенительный робот с ударным лезвием+4 фото

Противообледенительный робот с ударным лезвием
Модель: РТУ-89(8Е)
Противообледенительный робот выполнен в лёгком исполнении и предназначен для переноски дроном; его масса составляет 12 кг. Оборудование удаляет лёд со скоростью до 10 м/мин. Размеры оборудования — 310 × 182 × 693 мм. Мощность составляет 800 Вт, напряжение — 48 В. В конструкции предусмотрены программ
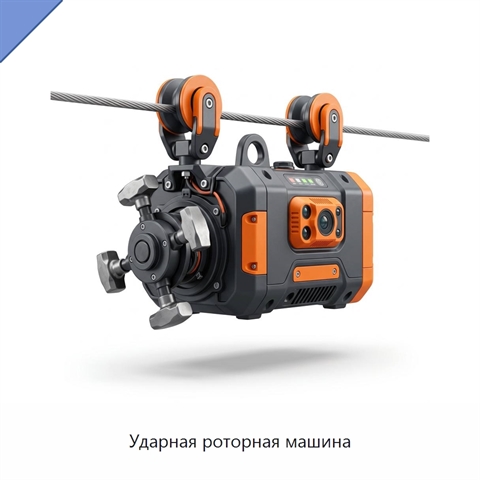
Ударная роторная машина+4 фото

Ударная роторная машина

Модель: КДА-47(5Ж)
Оборудование рассчитано на эксплуатацию при низкой температуре. Скорость удаления наледи достигает 10 м/мин. Компактное исполнение имеет габариты 506 × 370 × 504 мм, что облегчает транспортировку. Механизм сочетает вращательное и ударное действие при обработке ледяного покрытия. Мощность оборудовани
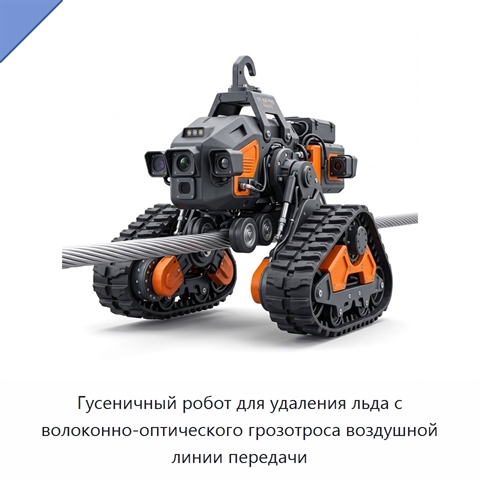
Гусеничный робот для удаления льда с волоконно-оптического грозотроса воздушной линии передачи+5 фото

Гусеничный робот для удаления льда с волоконно-оптического грозотроса воздушной линии передачи
Модель: ПЛЕ-59(2Р)
Гусеничный робот выполнен для работы с волоконно-оптическим грозотросом воздушной линии передачи и однопроводной конфигурацией. Максимальная скорость составляет 10 м/мин. Габаритные размеры робота — 506 × 370 × 504 мм; компактное исполнение облегчает транспортировку и маневрирование. В конструкцию в
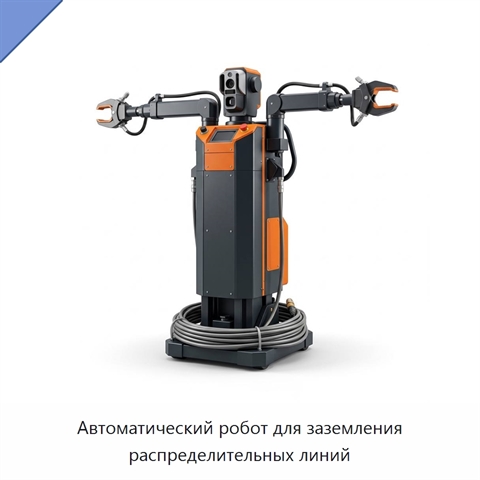
Автоматический робот для заземления распределительных линий+5 фото

Автоматический робот для заземления распределительных линий
Модель: ЖРУ-75(5М)
Автоматический робот предназначен для дистанционного заземления без подъёма персонала на линию. Изделие выдерживает высокое напряжение до 35 кВ и работает при мощности 1200 Вт. Габаритные размеры изделия составляют 270 × 370 × 1200 мм, поэтому робот подходит для установки в компактных пространствах.
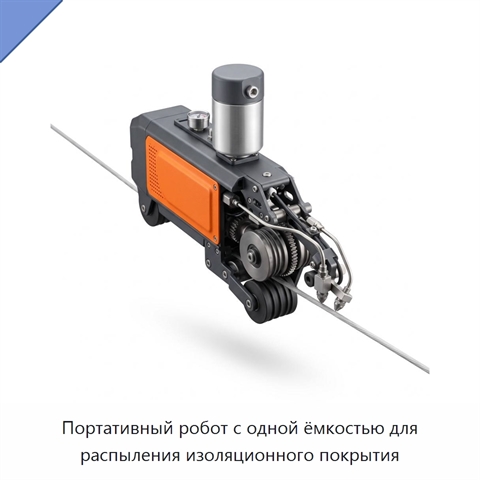
Портативный робот с одной ёмкостью для распыления изоляционного покрытия+5 фото

Портативный робот с одной ёмкостью для распыления изоляционного покрытия
Модель: СГЕ-15(9Р)
Оборудование обрабатывает до 700 м в сутки, а поверхность после выполнения операции высыхает за 30 минут. Автоматический рабочий режим позволяет выполнять процесс при минимальном участии оператора. Габариты устройства составляют 1200 × 430 × 350 мм. Компактная конструкция экономит место и упрощает у
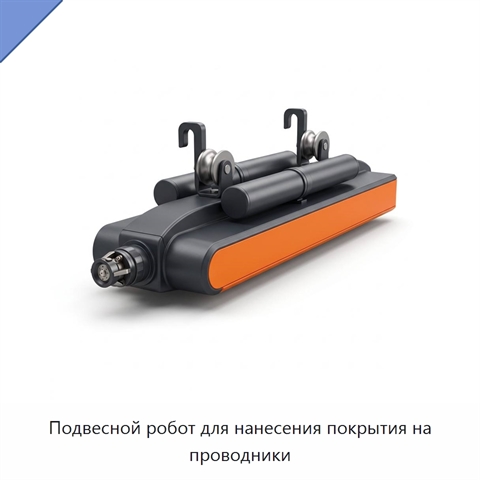
Подвесной робот для нанесения покрытия на проводники+5 фото

Подвесной робот для нанесения покрытия на проводники

Модель: АНЭ-55(4Л)
Конструкция робота выполнена в узком подвесном исполнении и рассчитана на линии с ограниченным межфазным расстоянием в двухконтурной конфигурации. Двигатель имеет мощность 1200 Вт. Рабочий диапазон напряжения составляет 10–110 кВ. Алюминиевая конструкция рассчитана на длительную эксплуатацию и устой